Prindere adaptată obiectului.
Alegerea efectorului final începe cu dimensiunea, materialul și greutatea obiectului și mișcarea necesară. Includeți greutatea mâinii sau a dispozitivului de prindere la calcularea sarcinii totale a brațului.

 Robotică
Ilustrațiile producătorului pot prezenta echipamente opționale. Oferta definește configurația furnizată.
Dispozitiv adaptiv de prindere pentru obiecte de forme diferite, pe o platformă robotică compatibilă.
Contactați-ne pentru preț.
Prețul, disponibilitatea, configurația și condițiile de livrare în România se confirmă printr-o ofertă personalizată.
Alegerea efectorului final începe cu dimensiunea, materialul și greutatea obiectului și mișcarea necesară. Includeți greutatea mâinii sau a dispozitivului de prindere la calcularea sarcinii totale a brațului.
Controlul forței ajută la adaptarea prinderii la aplicație. Modurile de control ale mâinii sunt alese pentru obiect și sarcină; feedbackul tactil este disponibil numai pe varianta echipată cu senzorii corespunzători.

Prinderea reușită necesită calibrare și setări de control, precum și integrare mecanică. Prototiparea cu obiectele reale verifică stabilitatea prinderii și amplitudinea disponibilă a mișcării.

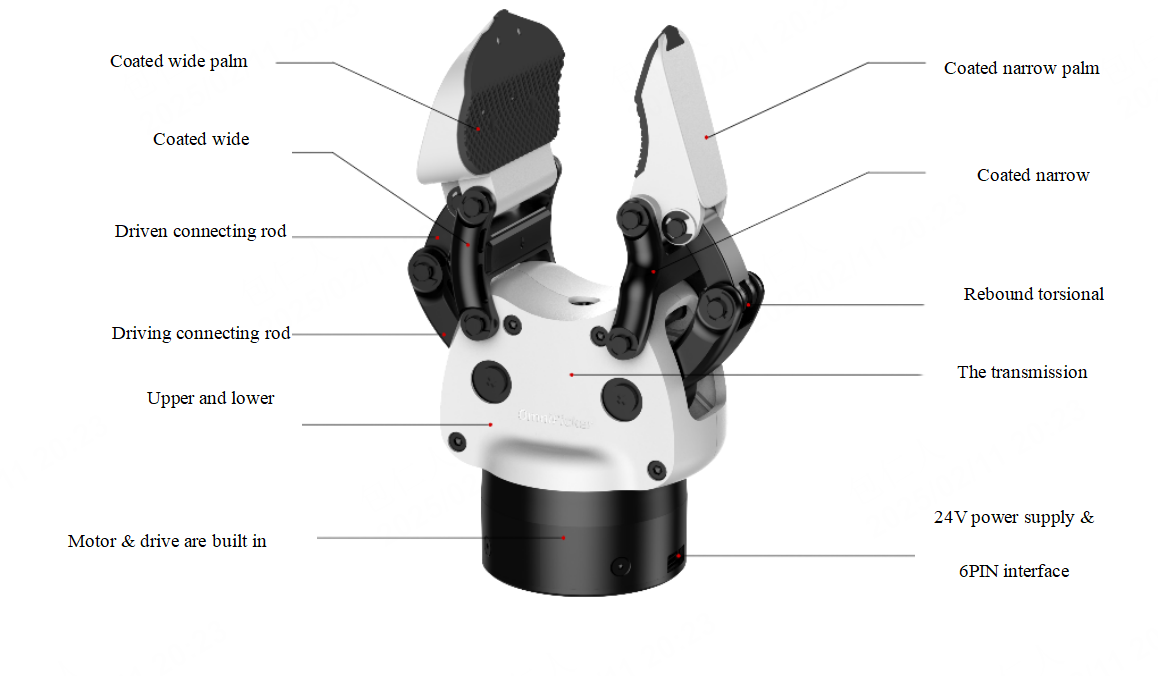
Suprafața de contact căptușită a degetului lat susține obiectul.
Degetul mai îngust se închide pe partea opusă a obiectului.
Bielele conducătoare și conduse coordonează mișcarea degetelor.
Un arc de torsiune la articulație ajută revenirea mecanismului.
Transmisia internă transferă mișcarea motorului către degete.
Motorul și acționarea sa sunt integrate în carcasa inferioară.
Alimentare de 24 V și interfață cu șase pini la bază.
Parametrii producătorului și condițiile de măsurare, organizați pe teme.
Sursă: AGIBOT ↗
Date publice AGIBOT pentru componenta OmniPicker de 0.43 kg, nu pentru mai noul OmniPicker 3 de 600 g. Adaptorul și versiunea furnizată necesită confirmare; forța de prindere de 30 N nu echivalează cu sarcina utilă a brațului robotic exprimată în kg.
Performanța reală depinde de mediu, sarcină, software și configurație. Valorile maxime pot corespunde unor condiții de testare diferite și pot să nu fie realizabile simultan.
Oferta confirmată detaliază conținutul efectiv al livrării și licențele. Ilustrațiile pot prezenta accesorii opționale.
Exemple de utilizări posibile. Dezvoltarea și serviciile necesare se stabilesc pentru fiecare proiect.

Gesturi și mișcări ale mâinii pe o platformă robotică compatibilă.

Explorați strategii de prindere și feedbackul senzorilor.

Manipularea obiectelor cu un braț robotic, adaptor și controler adecvate.
Montarea mecanică, alimentarea electrică și controlul software trebuie să fie toate compatibile. Verificați adaptoarele și integrarea controlului pentru robotul gazdă.
Nu. Sarcina admisibilă depinde de braț, adaptor, efectorul final și modul de prindere, evaluate împreună.
Nu automat. Verificați împreună varianta exactă, echipamentele instalate și specificațiile corespunzătoare.
Date și imagini de produs: AGIBOT. Pentru pachetele de soluții personalizate, referința descrie platforma de bază.
Vă ajutăm să alegeți modelul, echipamentele și serviciile potrivite.