Prețul, disponibilitatea, configurația și condițiile de livrare în România se confirmă printr-o ofertă personalizată.
Patrularemonitorizarea locației
25 kgcapacitatea de încărcare a platformei de bază
2 bateriialimentare înlocuibilă
DESCOPERIȚI PLATFORMA
Sistem de patrulare D1 Max, în detaliu.
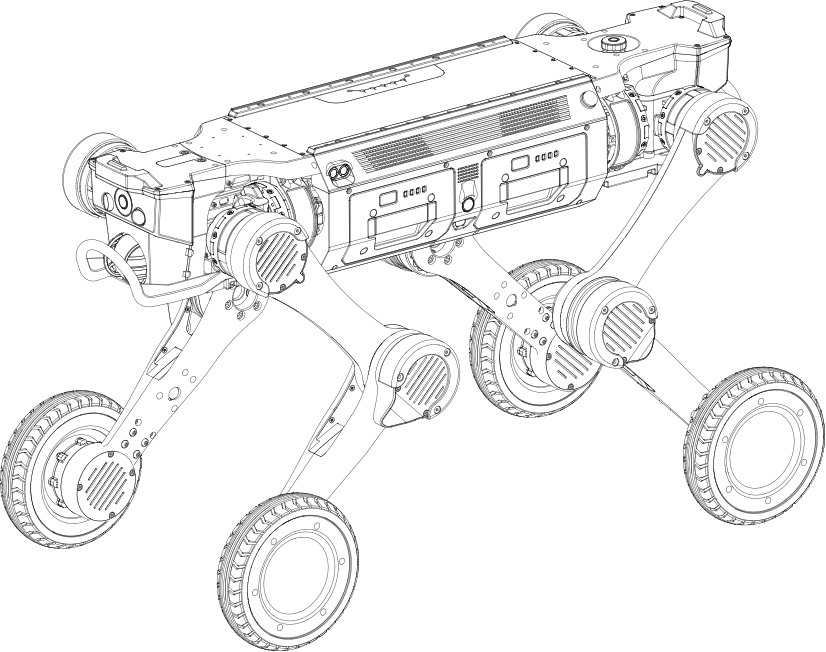
Ilustrație a platformei de bază AGIBOT; configurația finală a echipamentelor transportate se stabilește separat.
Un punct mobil de observare în întreaga locație.
D1 Max combină rularea pe trasee pavate cu deplasarea pe picioare pe teren denivelat. Configurația de patrulare vizează acoperirea locației și evaluarea situației la distanță, iar pachetul de inspecție abordează măsurări pe echipamente specifice.
Echipamente alese pentru sarcină.
Camerele de observare și senzorii de navigație au scopuri diferite. Camerele susțin monitorizarea la distanță; LiDAR și sistemele de poziționare ajută robotul să navigheze. Câmpul vizual, mișcarea camerei și conexiunea de date sunt adaptate traseului de patrulare.
Transformați un traseu într-o sarcină de inspecție.
Proiectarea sistemului definește punctele de inspecție și rezultatele așteptate. O sarcină este finalizată doar după ce robotul a ajuns și imaginea sau măsurarea necesară este utilizabilă.
Validați sistemul complet în proiectul-pilot.
Testați robotul complet echipat pe traseul real. Astfel puteți verifica simultan autonomia bateriei, acoperirea rețelei și stabilitatea echipamentelor montate, în cadrul aceleiași misiuni.
Șine montate deasupra pentru accesorii specifice aplicației.
02
Oprire de urgență
Buton fizic de oprire de urgență, accesibil direct.
03
Antenă RF
Antenă pentru comunicații radio.
04
Două baterii înlocuibile
Două module de baterii accesibile din lateralul corpului.
05
Senzor ultrasonic
Detectează obstacolele din apropierea robotului.
06
Bare de protecție superioare și inferioare
Barele de protecție superioare și inferioare protejează capătul corpului.
07
Ansamblu cu roți și picioare
Segmentele superioare și inferioare ale picioarelor se termină în roți motorizate, combinând pășirea și rularea.
Prezentarea echipării
Mișcare și mecanică
Scop
Patrulare
Sistem de locomoție
Construcție cu roți și picioare
Senzori și control
Senzori, software și licențe
Conform configurației detaliate
Pachet de camere și senzori
În funcție de proiect și de oferta detaliată
Navigație și cartografiere
Necesită senzori și software de aplicație; nu este inclusă automat doar prin denumirea pachetului
Alimentare și funcționare
Autonomie cu echipamentele instalate
Depinde de traseu, sarcina utilă și consum; poate diferi de referința platformei
FIȘĂ TEHNICĂ COMPLETĂ
Specificații tehnice.
Informații cunoscute despre pachet și elemente care necesită acord. Datele complete ale platformei asociate apar într-o secțiune de referință separată.
Consultați specificațiile tehnice completeAfișați mai puțin+
Pachet de soluții: senzorii, software-ul, licențele și serviciile trebuie convenite individual, alături de robot. Specificațiile platformei de bază de mai jos sunt valori de referință; echipamentele transportate și condițiile locației afectează performanța sistemului complet.
Senzori și interacțiune
Senzori, software și licențe
Conform configurației detaliate
Pachet de camere și senzori
În funcție de proiect și de oferta detaliată
Control, software și conectori
Acoperirea rețelei și monitorizare la distanță
În funcție de proiect și de oferta detaliată
Rapoarte și interfețe de integrare
În funcție de proiect și de oferta detaliată
Alimentare și autonomie
Andocare și alimentare
În funcție de proiect și de oferta detaliată
Arhitectura și integrarea soluției
Sistem de locomoție
Construcție cu roți și picioare
Obiectivul aplicației
Patrularea locației și verificări vizuale la distanță în punctele de inspecție; funcționalitate implementată în cadrul proiectului
Navigație și cartografiere
Necesită senzori și software de aplicație; nu este inclusă automat doar prin denumirea pachetului
Cameră de observare
Modelul, rezoluția, câmpul vizual, mișcarea și funcționarea nocturnă sunt specificate în ofertă
Transmiterea imaginilor
Camera, modulul de comunicații, conexiunea la rețea și latența trebuie convenite
Sarcina utilă a sistemului complet
Senzorii, suporturile, calculatoarele și echipamentele de comunicații sunt toate incluse în sarcina utilă a platformei
Protecția la pătrundere a sistemului complet
Trebuie verificată pentru echipamentele transportate și conexiuni; gradul IP al platformei nu se aplică automat întregului pachet
Autonomie cu echipamentele instalate
Depinde de traseu, sarcina utilă și consum; poate diferi de referința platformei
Încărcare automată
Stația, software-ul de control și configurarea locației trebuie convenite separat; nu sunt confirmate ca fiind incluse în pachet
Livrabile
Listă detaliată de echipamente, funcții convenite, procedură de operare și raport al proiectului-pilot, conform proiectului
AGIBOT D1 Max — specificațiile complete ale platformei de bază
Tabelul de mai jos descrie platforma robotică asociată, nu echiparea confirmată a sistemului de patrulare D1 Max. Conținutul pachetului, greutatea totală, consumul și capacitățile necesită acord separat.
Aliaj de aluminiu și plastic tehnic de înaltă rezistență
Dimensiuni în picioare (L × l × Î)
930 × 480 × 585 mm
Dimensiuni culcat (L × l × Î)
930 × 630 × 200 mm
Greutate cu baterie
41 kg
Grade de libertate
12 + 4
Temperatură de funcționare
−20…55 °C
Protecție la pătrundere
IP67
Baterie și distanță parcursă
Baterie
54 V; 2 × 504.9 Wh
Înlocuirea bateriei
Două baterii cu înlocuire în timpul funcționării
Timp de încărcare
< 1.5 ore
Autonomie fără sarcină
5 ± 0.5 ore în tabelul de specificații
Autonomie la sarcină maximă
3.5 ± 0.5 ore în tabelul de specificații
Distanță parcursă fără sarcină
29 ± 1 km
Distanță parcursă la sarcină maximă
18 ± 1 km
Mișcare și sarcină utilă
Viteză maximă
6 m/s, referință de laborator a producătorului
Sarcină utilă nominală
25 kg
Înălțimea treptelor urcate continuu
25 cm
Pantă maximă
45°
Înălțime maximă a obstacolelor depășite
80 cm
Depășirea obstacolelor sub sarcină
50 cm
Capacitate de virare
Rotire pe loc; înălțime reglabilă la târâre înainte și înapoi
Înălțime la târâre
34 ± 0.5 cm
Funcții de mișcare de bază
Pășire, rulare, târâre; deplasare înainte, înapoi și lateral, rotire pe loc și virare; configurație reglabilă a genunchilor
Moduri cu roți și picioare
Comutare inteligentă a modului
Specificațiile articulațiilor
Cuplu maxim al articulației
150 Nm
Amplitudinea articulației corpului
−30°…40°
Amplitudinea articulației coapsei
−160°…160°
Amplitudinea articulației gambei
−160°…160°
Senzori
Numărul senzorilor LiDAR
2 unități: față și spate
Numărul canalelor LiDAR
96 de canale pe senzor
Acoperire LiDAR
360° × 90°; diametru de acoperire de 120 m declarat de producător
Camere FPV
2 unități: față și spate; versiune industrială, 8 MP
Câmpul vizual al camerei
122° diagonal, 111° orizontal, 70° vertical
Iluminare auxiliară
4 lumini pe fiecare parte a camerelor FPV
IMU
1 unitate, versiune de clasă auto a producătorului
Modul RTK
1 × GNSS RTK
Senzori ultrasonici
1 pe fiecare parte; detectarea obstacolelor până la 5 m
Calcul și interfețe
Putere de calcul
100–157 TOPS; NVIDIA Orin NX 16 GB
Transmitere video în timp real
Compatibil
Dezvoltare suplimentară
SDK; modele robotice 3D CAD și URDF pentru simulare
Conectivitate fără fir
Wi-Fi 5.0, Bluetooth 5.0
Ieșiri de alimentare
5 V, 12 V, 24 V, 48 V; până la 480 W în total
Gigabit Ethernet
2 porturi
USB
2 × USB 3.0
Interfețe seriale
1 × RS232, 1 × RS485
Interfețe suplimentare
2 × SBUS, 1 × PPS
Accesorii
Adaptor
Echipare standard
Bază de încărcare
Echipare standard
Telecomandă
Cu ecran integrat
Stație de încărcare autonomă
Opțional
Date din tabelul complet de specificații D1 Max al producătorului. Pagina de prezentare indică și ≥5 / ≥3.5 ore și ≥29 / ≥18 km; tabelul detaliat oferă toleranțe, iar valorile sale sunt folosite aici. Măsurătorile de laborator nu garantează performanța în orice locație.
Performanța reală depinde de mediu, sarcină, software și configurație. Valorile maxime pot corespunde unor condiții de testare diferite și pot să nu fie realizabile simultan.
LIVRARE ȘI ECHIPARE
Conținutul pachetului și opțiuni.
Conținutul pachetului necesită acord
Platforma robotică D1 aleasă
Camere și senzori transportați conform ofertei detaliate
Echipamente de calcul, comunicații și componente de montare necesare sistemului
Module software și licențe specificate nominal
Echipamente de încărcare, documentație și servicii în limitele convenite
De convenit în ofertă
Ce puncte necesită inspecție, cât de des și cu ce rezultat?
Ce trasee, scări, pante și condiții meteo vor fi întâlnite?
Ce rezoluție a camerei sau a măsurării este necesară?
Ce rețea și sistem de supraveghere vor primi datele?
Câtă implicare a operatorului, instruire la locație și asistență sunt necesare?
Oferta confirmată detaliază conținutul efectiv al livrării și licențele. Ilustrațiile pot prezenta accesorii opționale.
Aplicații.
Exemple de utilizări posibile. Dezvoltarea și serviciile necesare se stabilesc pentru fiecare proiect.
Locații industriale
Vizitați regulat punctele de inspecție din zone industriale mai mari.
Monitorizarea perimetrului exterior
Observați porțile și sectoarele de gard după evaluarea condițiilor meteo și de conectivitate.
Evaluare la distanță
Un operator poate trimite robotul la locul unui eveniment și evalua situația prin camera acestuia.
ÎNAINTE DE A ALEGE CONFIGURAȚIA
Întrebări frecvente.
Prin ce diferă pachetele de patrulare și inspecție?
Patrularea vizează acoperirea unei zone și observarea condițiilor; inspecția vizează verificarea unor echipamente sau măsurări specifice. Hardware-ul și software-ul sunt alese în consecință.
Este inclus fiecare dispozitiv din imagini?
Imaginile ilustrează configurații posibile. Lista confirmată stabilește camerele, senzorii, calculatoarele, hardware-ul de comunicații și licențele.
Poate naviga independent într-o locație necunoscută?
Aceasta nu este o capacitate implicită. Operarea autonomă necesită senzori, cartografiere, software și validare la locație adecvate, cu limite de operare și supraveghere definite pentru proiect.
Valorile platformei de bază rămân neschimbate după integrare?
Nu neapărat. Greutatea sarcinii, centrul de greutate și consumul afectează mobilitatea și autonomia. Specificațiile platformei de bază rămân o referință separată.
Producător: AGIBOT. Datele platformei provin din documentația citată a producătorului; imaginile distribuitorului ilustrează configurații. Pentru pachetele de soluții personalizate, referința descrie platforma de bază.
NT SYS · ROBOTICĂ AGIBOT
Să discutăm aplicația dumneavoastră.
Vă ajutăm să alegeți modelul, echipamentele și serviciile potrivite.