Razgovarajmo o vašem projektu ↗
Šake i dodatna oprema

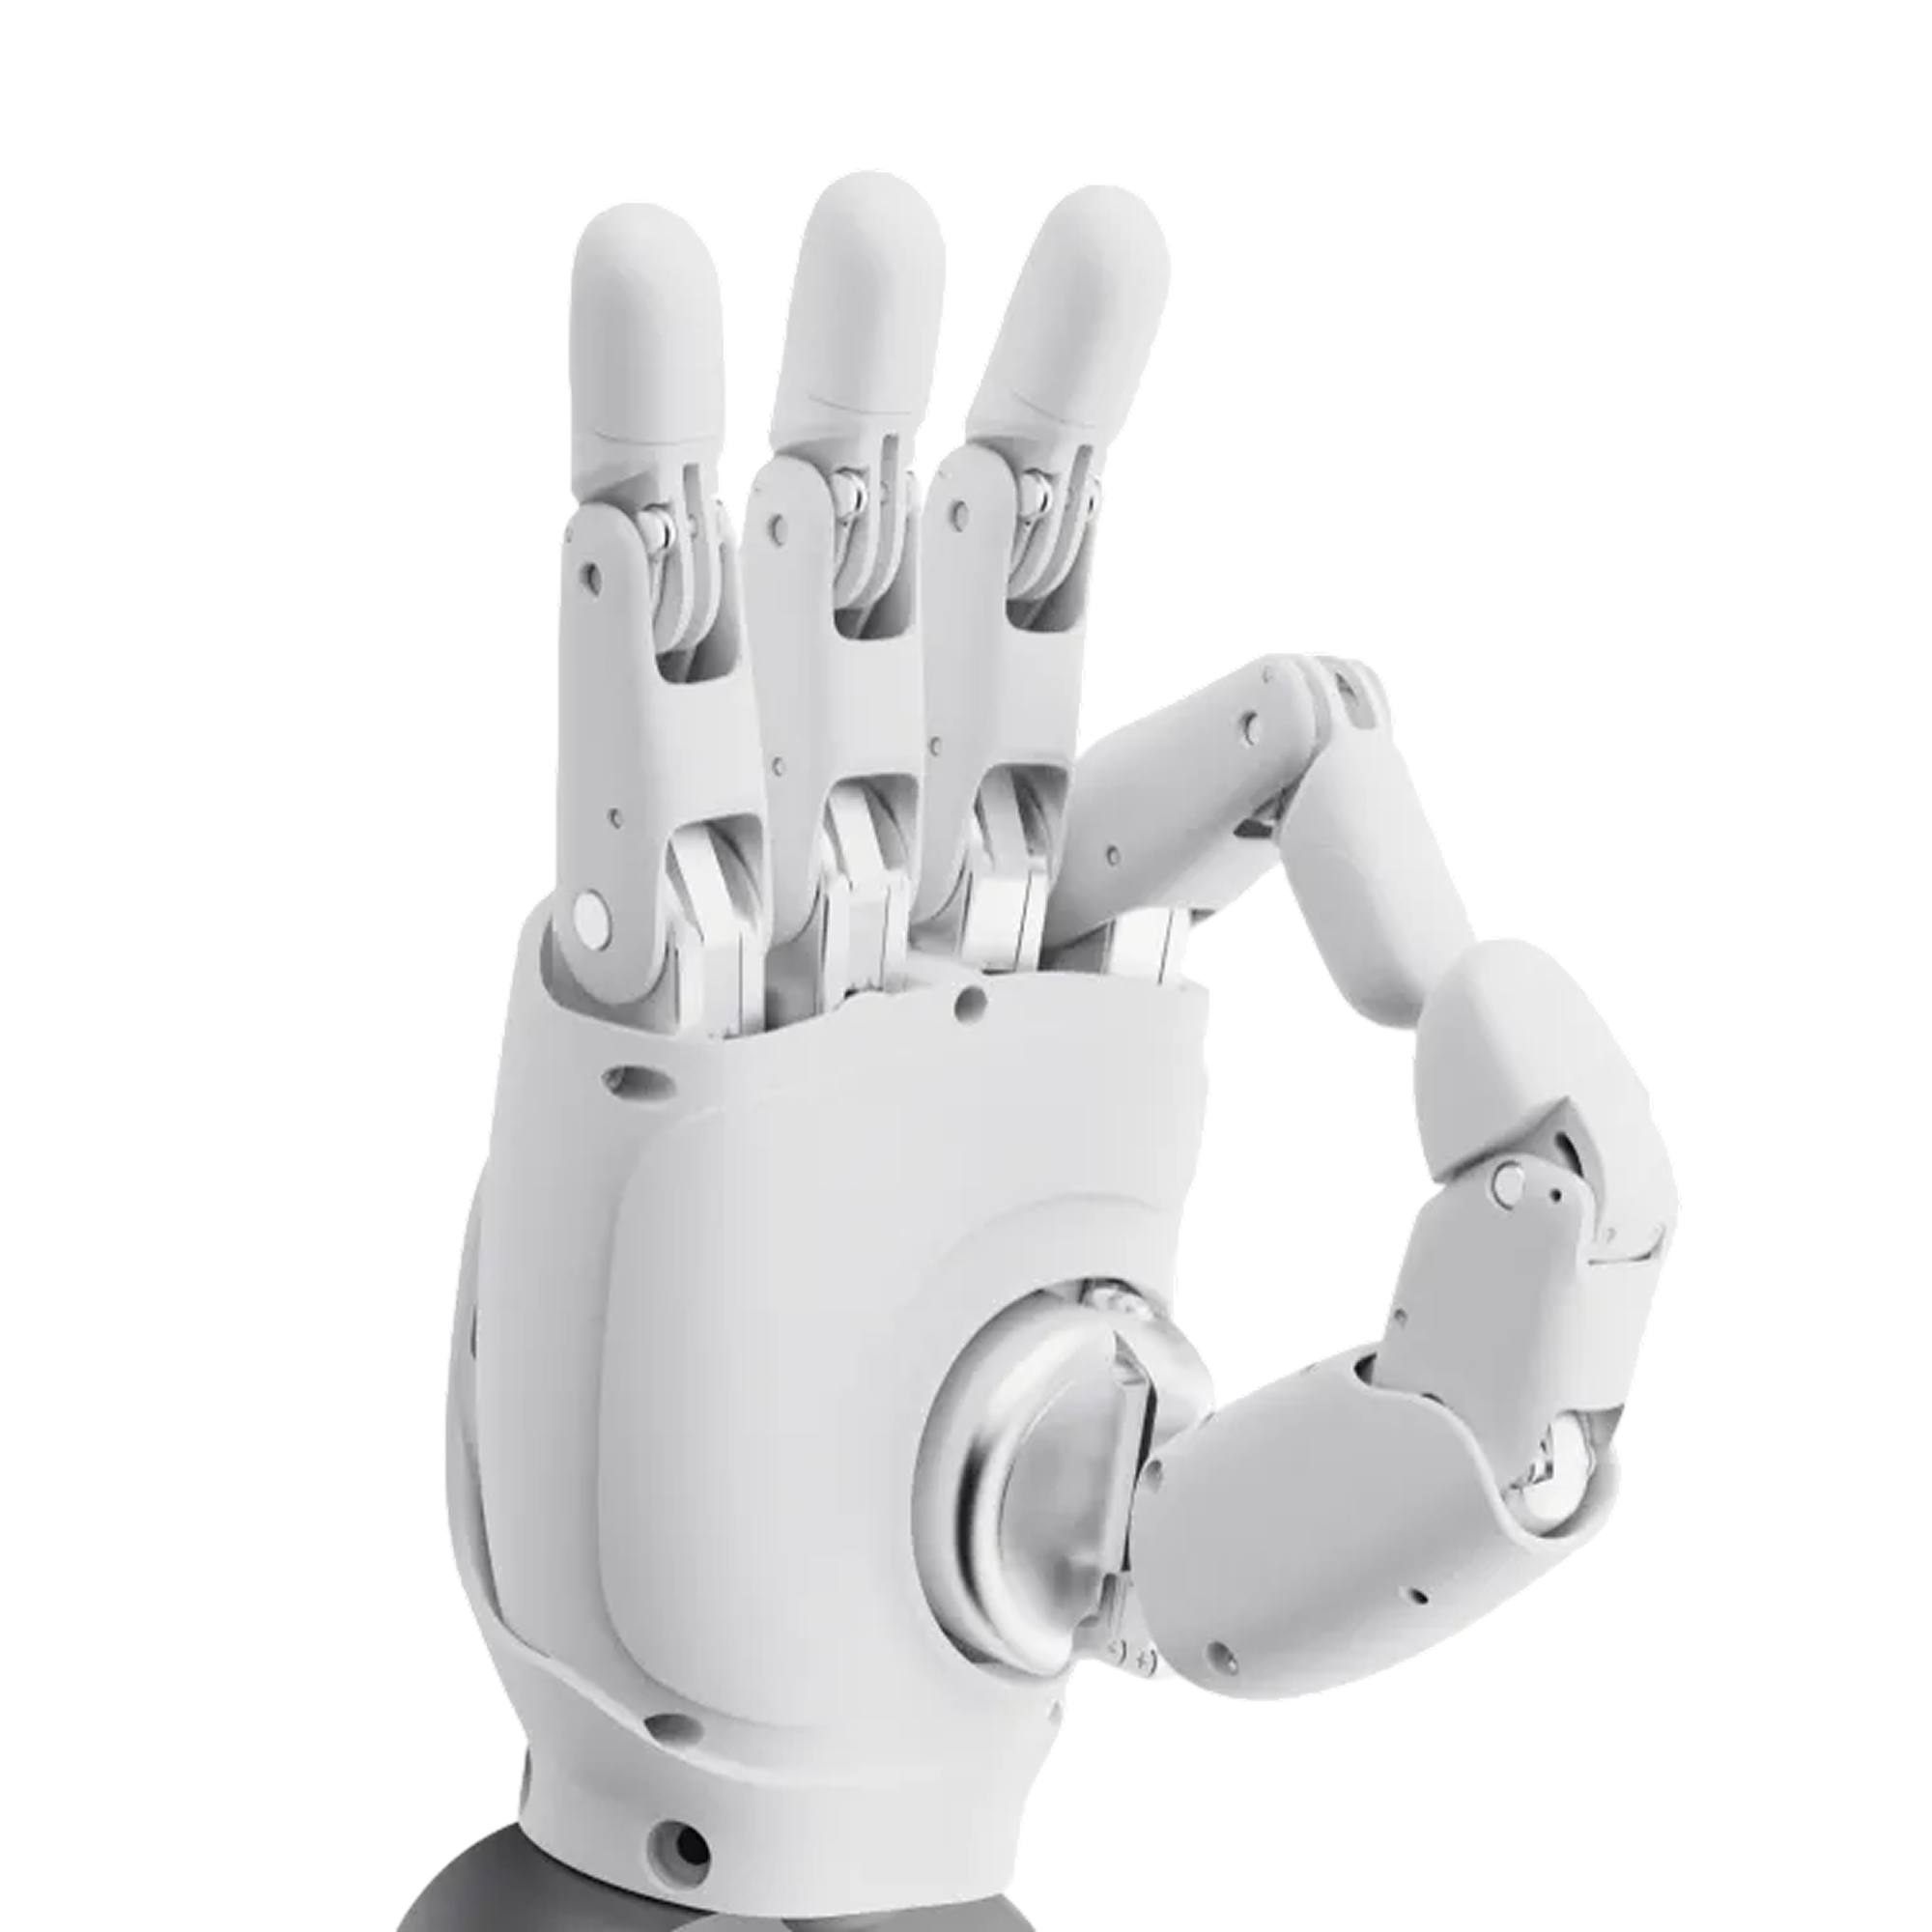
AGIBOT OmniHand 2025 Tactile

Spretna robotska šaka s raspoređenim taktilnim povratnim informacijama za manipulaciju uz detekciju kontakta.

Neto cijena + 27% PDV-a5.360 USD / šaci

Lijeva ili desna šaka: 5.360 USD
Obje šake: 10.720 USD

Cijena je informativna.

Cijenu, dostupnost, konfiguraciju i uvjete isporuke u Hrvatsku potvrđujemo u individualnoj ponudi.

10 / 16aktivni / ukupni stupnjevi slobode (DoF)
≤ 550 gmasa
400+taktilne senzorske točke
24 Vnapon napajanja
UPOZNAJTE PLATFORMU

Pobliže upoznajte OmniHand 2025 Tactile.

AGIBOT OmniHand 2025 Tactile — Hvatanje prilagođeno predmetu.

Hvatanje prilagođeno predmetu.

Odabir završnog alata počinje veličinom, materijalom, masom i potrebnim kretanjem predmeta. Pri izračunu ukupnog opterećenja ruke uključite i masu same šake ili hvataljke.
Usklađena percepcija i upravljanje silom.

Upravljanje silom pomaže prilagoditi hvat primjeni. Načini upravljanja šakom odabiru se prema predmetu i zadatku; taktilne povratne informacije dostupne su samo u varijanti s odgovarajućim senzorima.

AGIBOT OmniHand 2025 Tactile – Koristite informacije o kontaktu tijekom hvatanja · OmniHand 2025 Tactile

Povezivanje je tek prvi korak.

Uspješno hvatanje uz mehaničku integraciju zahtijeva kalibraciju i postavke upravljanja. Izrada prototipa sa stvarnim predmetima provjerava stabilnost hvata i dostupan raspon pokreta.

AGIBOT OmniHand 2025 Tactile – Razvijajte s obzirom na cijeli sustav · OmniHand 2025 Tactile

Unutar robotske šake.

Prsti i zglobovi

  1. Četiri lanca prstiju

    Zasebni lanci tvore kažiprst, srednji prst, prstenjak i mali prst.

  2. Zglobovi za savijanje prstiju

    Proksimalni i distalni interfalangealni zglobovi (PIP, DIP) omogućuju savijanje prstiju.

  3. Širenje prstiju

    Zglobovi pri bazi prstiju omogućuju bočno otvaranje i zatvaranje.

  4. Zglobni palac

    Palac kombinira savijanje, odmicanje i rotaciju.

  5. Bazalni zglob palca

    Zakretna točka u dlanu omogućuje nasuprotne položaje hvatanja.

Pregled opreme

Kretanje i mehanika

Aktivni / ukupni stupnjevi slobode
10 / 16
Pogonski mehanizam
Motor i zupčanici s polužnim prijenosom

Senzori i upravljanje

Percepcija
400+ taktilnih točaka
Komunikacija
CANFD / RS485
Operacijski sustav za razvoj
Windows

Napajanje i rad

Napon napajanja
24 V
AGIBOT

Pogledajte ga u radu.

OmniHand 2025 Tactile – demonstracija proizvođača · YouTube ↗
POTPUNI TEHNIČKI LIST

Tehničke specifikacije.

Specifikacije proizvođača i uvjeti mjerenja, razvrstani po temama.

Izvor: AGIBOT ↗

Konstrukcija i oprema

Masa
≤ 550 g
Dimenzije
180 × 85 × 38.5 mm
Aktivni / ukupni stupnjevi slobode
10 / 16
Materijali
PA i silikon
Pogonski mehanizam
Motor i zupčanici s polužnim prijenosom
Prijenos
Polužni mehanizam
Prikaži sve tehničke specifikacijePrikaži manje
Pogonska jedinica
Motor i zupčanici
Kompatibilnost s robotima
AGIBOT i drugi brendovi robota, uz mehaničku i softversku integraciju

Izvedba s taktilnim senzorima zasebna je konfiguracija.

Senzori i interakcija

Percepcija
400+ taktilnih točaka
Taktilna percepcija
400+ senzorskih točaka; raspon 0–20 N
Razlučivost senzora
Tablica navodi 0,1 A; jedinica izgleda pogrešno i bez potvrde se ne tumači kao razlučivost sile
Raspon taktilnog mjerenja sile
0–20 N
Maksimalno opterećenje senzora bez oštećenja
200 N; nije sila hvatanja ni nosivost robotske ruke

Napajanje i vrijeme rada

Napon napajanja
24 V
Struja u praznom hodu
0.2 A
Maksimalna struja
3.5 A

Upravljanje, softver i priključci

Komunikacija
CANFD / RS485
Operacijski sustav za razvoj
Windows
Frekvencija komunikacije
1 kHz
Podatkovni paket
Rx: 51 bajt; Tx: 61 bajt
Povratne informacije
Položaj, kut, zakretni moment, brzina, temperatura, napon i struja; taktilni pritisak
Načini upravljanja
Način položaja / kuta, zakretnog momenta, kombinirani način i način brzine; taktilni način
Dodatni razvoj
Podržano

Kretanje i performanse

Tipično vrijeme zatvaranja
0.7 s
Tipična sila vrha prsta
5 N
Savijanje prsta
80°
Bočno kretanje prsta
±10°
Savijanje palca
50°
Bočno kretanje palca
100°
Rotacija palca
60°
Minimalni promjer predmeta za hvatanje
5 mm
Ponovljivost
tipično 0,5 mm
Nosivost s dlanom prema gore
Kruti predmet od 5 cm: tipično 1 kg, maksimalno 2 kg
Drugi podatak proizvođača o nosivosti
Tipično 0,5 kg / maksimalno 2 kg; opis predmeta proizvođača je pogrešan; uvjete ispitivanja treba razjasniti

Radno okruženje

Temperatura
−10–45 °C

Stvarne performanse ovise o okruženju, opterećenju, softveru i konfiguraciji. Najveće vrijednosti mogu se odnositi na različite uvjete ispitivanja i možda se ne mogu postići istodobno.

ISPORUKA I OPREMA

Sadržaj paketa i opcije.

Sadržaj paketa

  • OmniHand jedinica × 1
  • CANFD komunikacijski kabel × 1
  • RS485 komunikacijski kabel i podatkovni kabel Type-C
  • Kabel napajanja × 1
  • Dokument o sukladnosti × 1

Dogovara se u ponudi

  • Lijeva ili desna izvedba šake, količina i adapter.
  • Nosivost završnog alata sa stvarnim predmetom.
  • Napajanje, upravljanje, upravljački program i dokumentacija.
  • Taktilna varijanta i kompatibilnost s ciljnim robotom.

Potvrđena ponuda pojedinačno navodi opremu i licence uključene u isporuku. Ilustracije mogu prikazivati dodatnu opremu.

U PRAKSI

Primjene.

Softver, dodatna oprema i uvjeti uvođenja dogovaraju se za odabranu primjenu.

AGIBOT OmniHand 2025 Tactile – Geste i interakcija čovjeka i robota · OmniHand 2025 Tactile

Geste i interakcija čovjeka i robota

Razvijajte demonstracije gesti šake i jednostavne interaktivne igre uz upravljanje prilagođeno primjeni.

AGIBOT OmniHand 2025 Tactile – Pokusi s detekcijom dodira · OmniHand 2025 Tactile

Pokusi s detekcijom dodira

Istražujte povratne informacije o kontaktu uz senzorske mogućnosti taktilnog modela.

AGIBOT OmniHand 2025 Tactile – Rukovanje lakim teretima · OmniHand 2025 Tactile

Rukovanje lakim teretima

Istražujte zadatke hvatanja i predaje uz hvatove prilagođene predmetu unutar dopuštenih opterećenja.

AGIBOT OmniHand 2025 Tactile – Obrazovanje i istraživanje manipulacije · OmniHand 2025 Tactile

Obrazovanje i istraživanje manipulacije

Spojite upravljanje robotskom šakom i povratne informacije senzora u sveučilišnoj nastavi ili razvojnim projektima.

AGIBOT OmniHand 2025 Tactile – Razvoj teleoperacije · OmniHand 2025 Tactile

Razvoj teleoperacije

Preslikajte pokrete ljudske šake putem kompatibilne rukavice ili uređaja za praćenje, uz zasebnu integraciju sustava.

PRIJE ODABIRA KONFIGURACIJE

Česta pitanja.

Za koje je zadatke prikladan OmniHand?

Namijenjen je izražajnim gestama, interaktivnim demonstracijama, rukovanju lakim predmetima, istraživanju i obrazovanju.

Kako provjeriti kompatibilnost?

Upotrijebite 3D model proizvođača za provjeru montažne geometrije, a zatim prije integracije provjerite upravljačko sučelje matičnog robota.

Koje su metode upravljanja dostupne?

Mogućnosti upravljanja uključuju računalne naredbe, ROS i Python. Teleoperacija zahtijeva odgovarajuće dodatne uređaje i integraciju.

Koliki je prostor potreban za montažu?

Osnovno sučelje ima promjer 58 mm i zahtijeva 10 mm radnog zazora. Ova izvedba ima masu od približno 0,55 kg.

NT SYS · ROBOTIKA AGIBOT

Razgovarajmo o vašoj primjeni.

Pomažemo pri odabiru odgovarajućeg modela, opreme i usluga.