Să discutăm despre proiectul dumneavoastră ↗
Mâini și accesorii

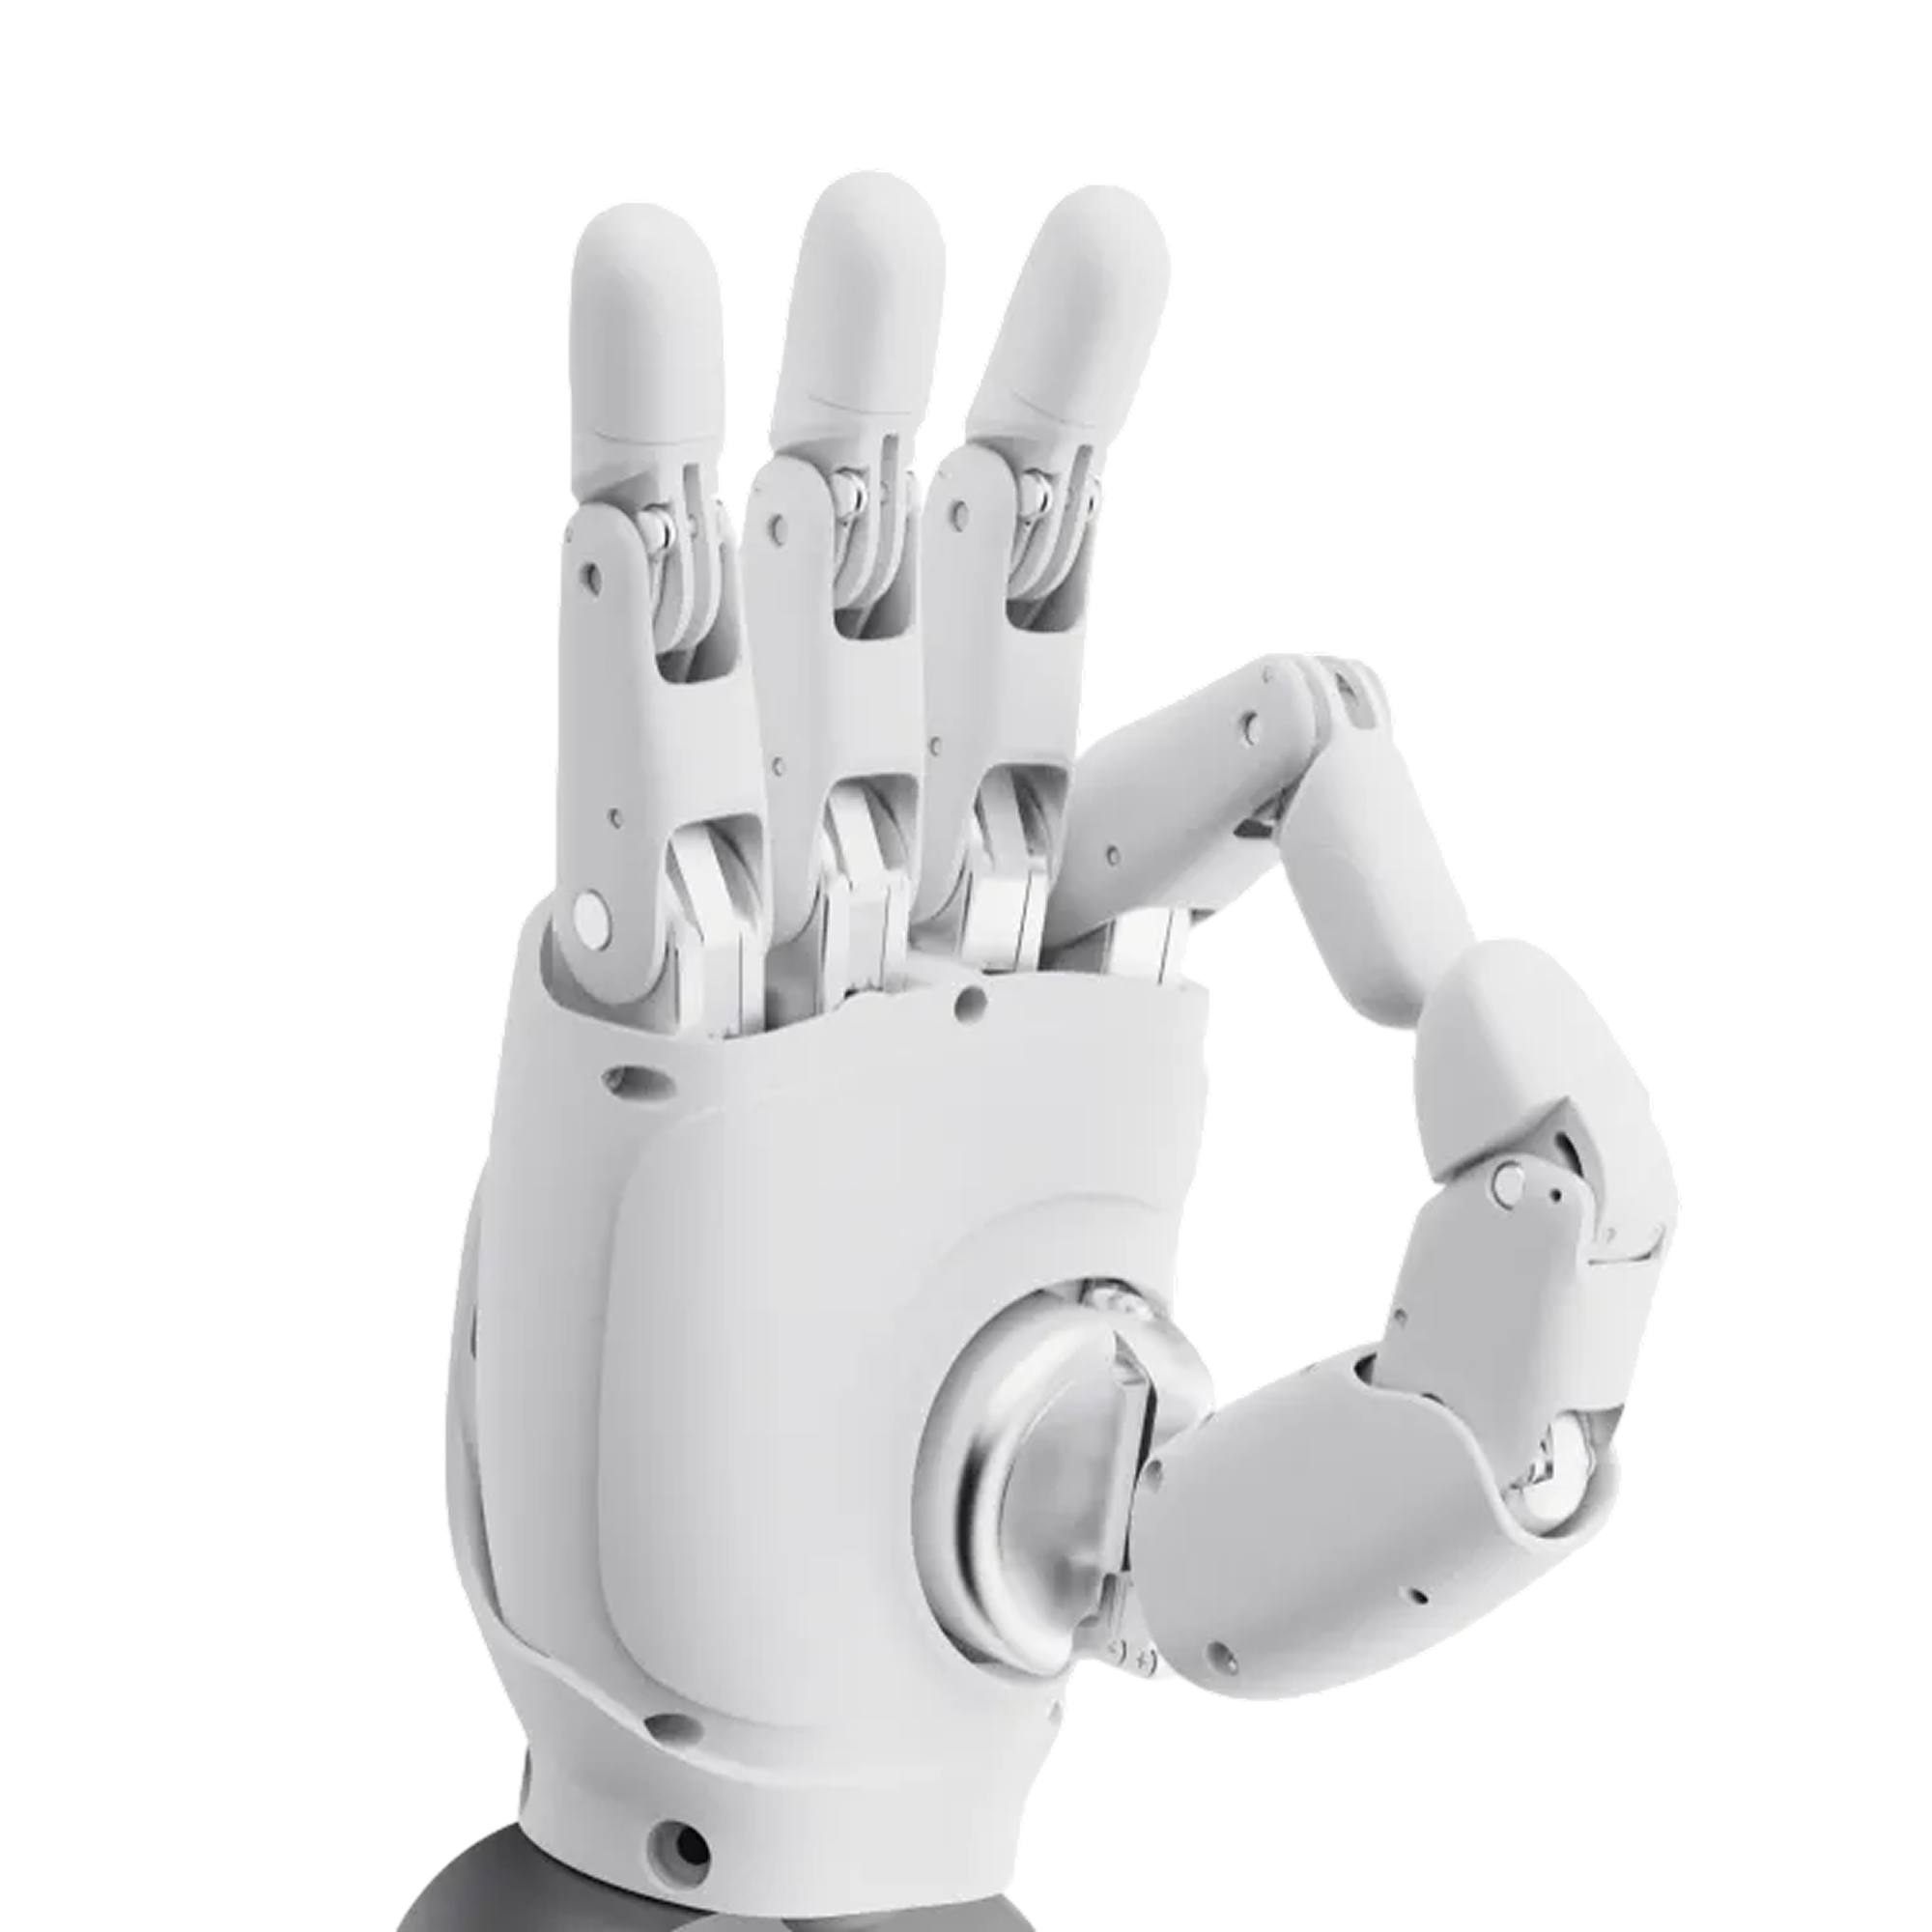
AGIBOT OmniHand 2025 Tactile

Mână robotică dexteră cu feedback tactil distribuit pentru manipulare adaptată contactului.

Preț net + TVA 27%5,360 USD / mână

Mână stângă sau dreaptă: 5,360 USD
Ambele mâini: 10,720 USD

Prețul este orientativ.

Prețul, disponibilitatea, configurația și condițiile de livrare în România se confirmă printr-o ofertă personalizată.

10 / 16grade de libertate active / totale (DoF)
≤ 550 ggreutate
400+puncte de detectare tactilă
24 Vtensiune de alimentare
DESCOPERIȚI PLATFORMA

OmniHand 2025 Tactile, în detaliu.

AGIBOT OmniHand 2025 Tactile — Prindere adaptată obiectului.

Prindere adaptată obiectului.

Alegerea efectorului final începe cu dimensiunea, materialul și greutatea obiectului și mișcarea necesară. Includeți greutatea mâinii sau a dispozitivului de prindere la calcularea sarcinii totale a brațului.
Detectare și control al forței coordonate.

Controlul forței ajută la adaptarea prinderii la aplicație. Modurile de control ale mâinii sunt alese pentru obiect și sarcină; feedbackul tactil este disponibil numai pe varianta echipată cu senzorii corespunzători.

AGIBOT OmniHand 2025 Tactile – Folosiți informația de contact în timpul prinderii · OmniHand 2025 Tactile

Conectarea este doar primul pas.

Prinderea reușită necesită calibrare și setări de control, precum și integrare mecanică. Prototiparea cu obiectele reale verifică stabilitatea prinderii și amplitudinea disponibilă a mișcării.

AGIBOT OmniHand 2025 Tactile – Dezvoltați în jurul sistemului complet · OmniHand 2025 Tactile

În interiorul mâinii robotice.

Degete și articulații

  1. Patru lanțuri de degete

    Lanțuri separate formează arătătorul, degetul mijlociu, inelarul și degetul mic.

  2. Articulații de flexie a degetelor

    Articulațiile interfalangiene proximale și distale (PIP, DIP) permit îndoirea degetelor.

  3. Desfacerea degetelor

    Articulațiile de lângă bazele degetelor permit deschiderea și închiderea laterală.

  4. Deget mare articulat

    Degetul mare combină flexia, abducția și rotația.

  5. Articulația de bază a degetului mare

    Un pivot montat în palmă permite poziții de prindere în opoziție.

Prezentarea echipării

Mișcare și mecanică

Grade de libertate active / totale
10 / 16
Mecanism de propulsie
Motor și angrenaj cu transmisie prin biele

Senzori și control

Senzori
peste 400 de puncte tactile
Comunicații
CANFD / RS485
Sistem de operare pentru dezvoltare
Windows

Alimentare și funcționare

Tensiune de alimentare
24 V
AGIBOT

Vedeți-l în acțiune.

OmniHand 2025 Tactile – demonstrație a producătorului · YouTube ↗
FIȘĂ TEHNICĂ COMPLETĂ

Specificații tehnice.

Parametrii producătorului și condițiile de măsurare, organizați pe teme.

Sursă: AGIBOT ↗

Construcție și echipare

Greutate
≤ 550 g
Dimensiuni
180 × 85 × 38.5 mm
Grade de libertate active / totale
10 / 16
Materiale
PA și silicon
Mecanism de propulsie
Motor și angrenaj cu transmisie prin biele
Transmisie
Mecanism cu biele
Consultați specificațiile tehnice completeAfișați mai puțin
Unitate de acționare
Motor și angrenaj
Compatibilitate cu roboți
AGIBOT și alte mărci de roboți, în funcție de integrarea mecanică și software

Versiunea cu senzori tactili este o configurație separată.

Senzori și interacțiune

Senzori
peste 400 de puncte tactile
Detectare tactilă
peste 400 de puncte de detectare; domeniu 0–20 N
Rezoluția senzorului
Tabelul indică 0.1 A; unitatea pare incorectă și nu este tratată ca rezoluție a forței fără confirmare
Domeniul de detectare a forței tactile
0–20 N
Sarcină maximă nedistructivă a senzorului
200 N; nu reprezintă forța de prindere sau sarcina utilă a brațului robotic

Alimentare și autonomie

Tensiune de alimentare
24 V
Curent în repaus
0.2 A
Curent maxim
3.5 A

Control, software și conectori

Comunicații
CANFD / RS485
Sistem de operare pentru dezvoltare
Windows
Frecvență de comunicație
1 kHz
Pachet de date
Rx: 51 octeți; Tx: 61 octeți
Feedback
Poziție, unghi, cuplu, viteză, temperatură, tensiune și curent; presiune tactilă
Moduri de control
Moduri de poziție / unghi, cuplu, combinat și viteză; mod tactil
Dezvoltare suplimentară
Compatibil

Mișcare și performanță

Timp tipic de închidere
0.7 s
Forță tipică la vârful degetului
5 N
Flexia degetelor
80°
Mișcarea laterală a degetelor
±10°
Flexia degetului mare
50°
Mișcarea laterală a degetului mare
100°
Rotația degetului mare
60°
Diametru minim de prindere
5 mm
Repetabilitate
tipic 0.5 mm
Capacitate de încărcare, palma în sus
Obiect rigid de 5 cm: tipic 1 kg, maxim 2 kg
A doua valoare de sarcină a producătorului
0.5 kg tipic / 2 kg maxim; descrierea obiectului de către producător este incorectă; condițiile de testare necesită clarificare

Mediu de funcționare

Temperatură
−10–45 °C

Performanța reală depinde de mediu, sarcină, software și configurație. Valorile maxime pot corespunde unor condiții de testare diferite și pot să nu fie realizabile simultan.

LIVRARE ȘI ECHIPARE

Conținutul pachetului și opțiuni.

Conținutul pachetului

  • Unitate OmniHand × 1
  • Cablu de comunicație CANFD × 1
  • Cablu de comunicație RS485 și cablu de date Type-C
  • Cablu de alimentare × 1
  • Document de conformitate × 1

De convenit în ofertă

  • Versiune pentru mâna stângă sau dreaptă, cantitate și adaptor.
  • Capacitatea de încărcare a efectorului final cu obiectul real.
  • Alimentare, control, driver și documentație.
  • Varianta tactilă și compatibilitatea cu robotul-țintă.

Oferta confirmată detaliază conținutul efectiv al livrării și licențele. Ilustrațiile pot prezenta accesorii opționale.

ÎN PRACTICĂ

Aplicații.

Software-ul, accesoriile și cerințele de implementare se stabilesc pentru aplicația aleasă.

AGIBOT OmniHand 2025 Tactile – Gesturi și interacțiune om–robot · OmniHand 2025 Tactile

Gesturi și interacțiune om–robot

Dezvoltați demonstrații de gesturi ale mâinii și jocuri interactive simple, cu control specific aplicației.

AGIBOT OmniHand 2025 Tactile – Experimente de detectare tactilă · OmniHand 2025 Tactile

Experimente de detectare tactilă

Studiați feedbackul de contact folosind capacitățile de detectare ale modelului tactil.

AGIBOT OmniHand 2025 Tactile – Manipulare ușoară · OmniHand 2025 Tactile

Manipulare ușoară

Cercetați sarcini de prindere și predare cu prinderi specifice obiectului, în limitele sarcinilor permise.

AGIBOT OmniHand 2025 Tactile – Educație și cercetarea manipulării · OmniHand 2025 Tactile

Educație și cercetarea manipulării

Combinați controlul mâinii robotice și feedbackul senzorilor în predarea universitară sau proiecte de dezvoltare.

AGIBOT OmniHand 2025 Tactile – Dezvoltarea teleoperării · OmniHand 2025 Tactile

Dezvoltarea teleoperării

Transpuneți mișcările mâinii umane printr-o mănușă sau un dispozitiv de urmărire compatibil, cu integrare de sistem separată.

ÎNAINTE DE A ALEGE CONFIGURAȚIA

Întrebări frecvente.

Ce sarcini se potrivesc pentru OmniHand?

Este concepută pentru gesturi expresive, demonstrații interactive, manipularea obiectelor ușoare, cercetare și educație.

Cum se verifică compatibilitatea?

Folosiți modelul 3D al producătorului pentru a verifica geometria de montare, apoi verificați interfața de control a robotului gazdă înainte de integrare.

Ce metode de control sunt disponibile?

Opțiunile de control includ comenzi de calculator, ROS și Python. Teleoperarea necesită dispozitive suplimentare adecvate și integrare.

Ce spațiu de montare este necesar?

Interfața de bază are diametrul de 58 mm și necesită un spațiu liber de funcționare de 10 mm. Această versiune cântărește aproximativ 0.55 kg.

NT SYS · ROBOTICĂ AGIBOT

Să discutăm aplicația dumneavoastră.

Vă ajutăm să alegeți modelul, echipamentele și serviciile potrivite.