Prețul, disponibilitatea, configurația și condițiile de livrare în România se confirmă printr-o ofertă personalizată.
Roți + picioaremobilitate compactă
22 kggreutatea platformei de bază
5 kgcapacitatea de încărcare a platformei de bază
DESCOPERIȚI PLATFORMA
Sistem de patrulare D1 Ultra-W, în detaliu.
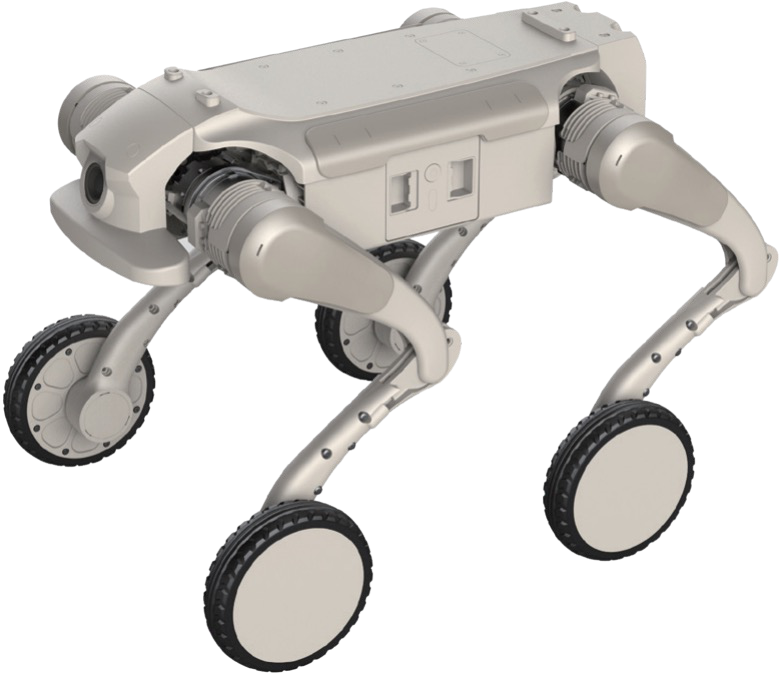
Platforma de bază AGIBOT D1 Ultra-W — imagine de produs a distribuitorului, fără echipamente de patrulare.
Rulați pe coridoare. Adaptați-vă terenului.
Ultra-W este versiunea cu roți și picioare a platformei compacte D1. Producătorul menționează coridoarele înguste, traseele dintre echipamente și terenurile cu pietriș sau vegetație ca posibile medii de utilizare. Un test la fața locului stabilește dacă traseul de patrulare planificat este accesibil.
Echipamente alese pentru sarcină.
Interfețele standard de extindere permit dezvoltare personalizată și module suplimentare. Navigația autonomă necesită alegerea împreună a senzorilor, puterii de calcul și software-ului.
Transformați un traseu într-o sarcină de inspecție.
Proiectarea sistemului definește punctele de inspecție și rezultatele așteptate. O sarcină este finalizată doar după ce robotul a ajuns și imaginea sau măsurarea necesară este utilizabilă.
Validați sistemul complet în proiectul-pilot.
Testați robotul complet echipat pe traseul real. Astfel puteți verifica simultan autonomia bateriei, acoperirea rețelei și stabilitatea echipamentelor montate, în cadrul aceleiași misiuni.
Camera arată vederea înainte a robotului, iar apărătoarea frontală protejează corpul.
02
Benzi și tampoane de protecție ale corpului
Benzile și tampoanele de protecție înconjoară corpul și articulațiile.
03
Protecție posterioară și lumină de stare
O apărătoare posterioară este asociată cu o lumină de stare.
04
Interfață de extindere
Panoul superior de interfețe conectează module externe.
05
Baterie înlocuibilă
Modulul de baterie este accesibil din lateral.
06
Articulații și segmente ale picioarelor
Articulațiile motorizate coordonează segmentele superioare și inferioare ale picioarelor.
07
Roți motorizate
Motoarele din butuc antrenează roți de șase inci cu anvelope pline.
Prezentarea echipării
Mișcare și mecanică
Scop
Patrulare
Sistem de locomoție
Construcție cu roți și picioare
Senzori și control
Senzori, software și licențe
Conform configurației detaliate
Pachet de camere și senzori
În funcție de proiect și de oferta detaliată
Navigație și cartografiere
Necesită senzori și software de aplicație; nu este inclusă automat doar prin denumirea pachetului
Alimentare și funcționare
Autonomie cu echipamentele instalate
Depinde de traseu, sarcina utilă și consum; poate diferi de referința platformei
FIȘĂ TEHNICĂ COMPLETĂ
Specificații tehnice.
Informații cunoscute despre pachet și elemente care necesită acord. Datele complete ale platformei asociate apar într-o secțiune de referință separată.
Consultați specificațiile tehnice completeAfișați mai puțin+
Pachet de soluții: senzorii, software-ul, licențele și serviciile trebuie convenite individual, alături de robot. Specificațiile platformei de bază de mai jos sunt valori de referință; echipamentele transportate și condițiile locației afectează performanța sistemului complet.
Senzori și interacțiune
Senzori, software și licențe
Conform configurației detaliate
Pachet de camere și senzori
În funcție de proiect și de oferta detaliată
Control, software și conectori
Acoperirea rețelei și monitorizare la distanță
În funcție de proiect și de oferta detaliată
Rapoarte și interfețe de integrare
În funcție de proiect și de oferta detaliată
Alimentare și autonomie
Andocare și alimentare
În funcție de proiect și de oferta detaliată
Arhitectura și integrarea soluției
Sistem de locomoție
Construcție cu roți și picioare
Obiectivul aplicației
Patrularea locației și verificări vizuale la distanță în punctele de inspecție; funcționalitate implementată în cadrul proiectului
Navigație și cartografiere
Necesită senzori și software de aplicație; nu este inclusă automat doar prin denumirea pachetului
Cameră de observare
Modelul, rezoluția, câmpul vizual, mișcarea și funcționarea nocturnă sunt specificate în ofertă
Transmiterea imaginilor
Camera, modulul de comunicații, conexiunea la rețea și latența trebuie convenite
Sarcina utilă a sistemului complet
Senzorii, suporturile, calculatoarele și echipamentele de comunicații sunt toate incluse în sarcina utilă a platformei
Protecția la pătrundere a sistemului complet
Trebuie verificată pentru echipamentele transportate și conexiuni; gradul IP al platformei nu se aplică automat întregului pachet
Autonomie cu echipamentele instalate
Depinde de traseu, sarcina utilă și consum; poate diferi de referința platformei
Încărcare automată
Stația, software-ul de control și configurarea locației trebuie convenite separat; nu sunt confirmate ca fiind incluse în pachet
Livrabile
Listă detaliată de echipamente, funcții convenite, procedură de operare și raport al proiectului-pilot, conform proiectului
AGIBOT D1 Ultra-W — specificațiile complete ale platformei de bază
Tabelul de mai jos descrie platforma robotică asociată, nu echiparea confirmată a sistemului de patrulare D1 Ultra-W. Conținutul pachetului, greutatea totală, consumul și capacitățile necesită acord separat.
Control prin învățare prin întărire (RL) al producătorului
Dezvoltare suplimentară
Acceptat prin interfețe standard de extindere
Navigație autonomă
Poate fi implementată prin dezvoltare și senzori/software selectate; nu este inclusă automat ca standard
Pe baza tabelului complet de specificații din publicația separată AGIBOT D1 Ultra-W din 2026. Aceasta este versiunea de 22 kg cu roți și picioare, nu D1 Ultra de 16 kg. Valorile publicate sunt date de laborator; oferta specifică echiparea UE furnizată.
Performanța reală depinde de mediu, sarcină, software și configurație. Valorile maxime pot corespunde unor condiții de testare diferite și pot să nu fie realizabile simultan.
LIVRARE ȘI ECHIPARE
Conținutul pachetului și opțiuni.
Conținutul pachetului necesită acord
Platforma robotică D1 aleasă
Camere și senzori transportați conform ofertei detaliate
Echipamente de calcul, comunicații și componente de montare necesare sistemului
Module software și licențe specificate nominal
Echipamente de încărcare, documentație și servicii în limitele convenite
De convenit în ofertă
Ce puncte necesită inspecție, cât de des și cu ce rezultat?
Ce trasee, scări, pante și condiții meteo vor fi întâlnite?
Ce rezoluție a camerei sau a măsurării este necesară?
Ce rețea și sistem de supraveghere vor primi datele?
Câtă implicare a operatorului, instruire la locație și asistență sunt necesare?
Oferta confirmată detaliază conținutul efectiv al livrării și licențele. Ilustrațiile pot prezenta accesorii opționale.
Aplicații.
Exemple de utilizări posibile. Dezvoltarea și serviciile necesare se stabilesc pentru fiecare proiect.
Trasee interioare lungi
Deplasare cu roți și picioare pentru inspecții repetate ale coridoarelor.
Locații cu suprafețe mixte
Traseu care combină zone pavate și teren denivelat, validat printr-un proiect-pilot.
Proiecte de dezvoltare
Platformă compactă cu roți și picioare pentru integrarea senzorilor și cercetarea navigației.
ÎNAINTE DE A ALEGE CONFIGURAȚIA
Întrebări frecvente.
Prin ce diferă pachetele de patrulare și inspecție?
Patrularea vizează acoperirea unei zone și observarea condițiilor; inspecția vizează verificarea unor echipamente sau măsurări specifice. Hardware-ul și software-ul sunt alese în consecință.
Este inclus fiecare dispozitiv din imagini?
Imaginile ilustrează configurații posibile. Lista confirmată stabilește camerele, senzorii, calculatoarele, hardware-ul de comunicații și licențele.
Poate naviga independent într-o locație necunoscută?
Aceasta nu este o capacitate implicită. Operarea autonomă necesită senzori, cartografiere, software și validare la locație adecvate, cu limite de operare și supraveghere definite pentru proiect.
Valorile platformei de bază rămân neschimbate după integrare?
Nu neapărat. Greutatea sarcinii, centrul de greutate și consumul afectează mobilitatea și autonomia. Specificațiile platformei de bază rămân o referință separată.
Producător: AGIBOT. Datele platformei provin din documentația citată a producătorului; imaginile distribuitorului ilustrează configurații. Pentru pachetele de soluții personalizate, referința descrie platforma de bază.
NT SYS · ROBOTICĂ AGIBOT
Să discutăm aplicația dumneavoastră.
Vă ajutăm să alegeți modelul, echipamentele și serviciile potrivite.