Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.
Koła + nogikompaktowa mobilność
22 kgmasa platformy bazowej
5 kgudźwig platformy bazowej
POZNAJ PLATFORMĘ
Poznaj bliżej system patrolowy D1 Ultra-W.
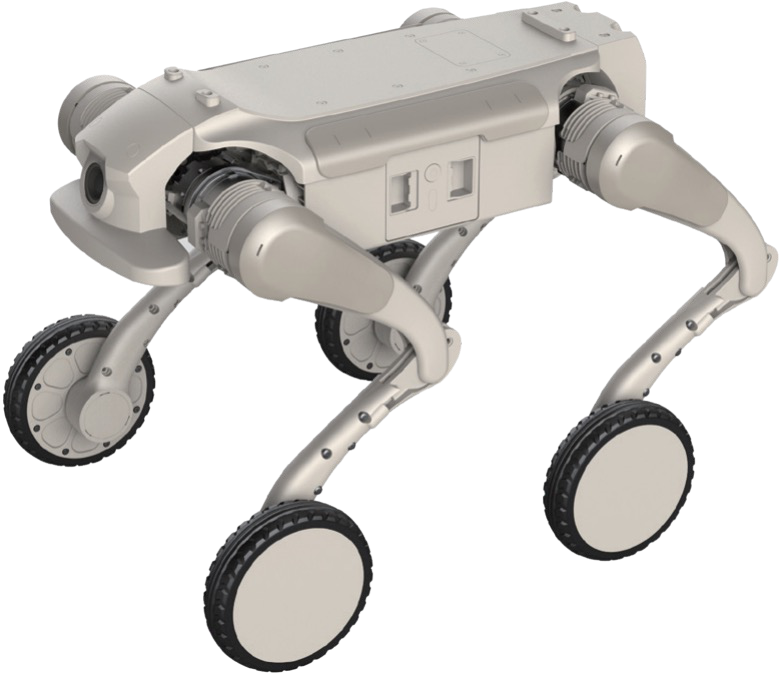
Platforma bazowa AGIBOT D1 Ultra-W — zdjęcie produktu od dystrybutora, bez wyposażenia patrolowego.
Jedź korytarzami. Dostosuj się do terenu.
Ultra-W to wersja kompaktowej platformy D1 z kołami na nogach. Producent wskazuje wąskie korytarze, trasy między urządzeniami oraz tereny pokryte żwirem lub roślinnością jako możliwe środowiska pracy. Próba na miejscu pozwala sprawdzić, czy planowana trasa patrolowa jest przejezdna.
Wyposażenie dobrane do zadania.
Standardowe interfejsy rozszerzeń obsługują własne prace rozwojowe i dodatkowe moduły. Nawigacja autonomiczna wymaga wspólnego doboru czujników, mocy obliczeniowej i oprogramowania.
Zamień trasę w zadanie inspekcyjne.
Projekt systemu określa punkty inspekcji i oczekiwane wyniki. Zadanie jest ukończone dopiero wtedy, gdy robot dotrze na miejsce, a wymagany obraz lub pomiar nadaje się do wykorzystania.
Zweryfikuj cały system podczas pilotażu.
Przetestuj wyposażonego robota na rzeczywistej trasie. Pozwoli to sprawdzić jednocześnie czas pracy akumulatora, zasięg sieci i stabilność przenoszonego wyposażenia w tym samym zadaniu.
Zależnie od zakresu projektu i szczegółowej oferty
Pilotaż i kryteria odbioru
Zależnie od zakresu projektu i szczegółowej oferty
Pokaż pełną specyfikację technicznąPokaż mniej+
Pakiet rozwiązania: czujniki, oprogramowanie, licencje i usługi należy uzgodnić indywidualnie obok samego robota. Poniższe parametry platformy bazowej są wartościami referencyjnymi; przenoszone wyposażenie i warunki na miejscu wpływają na wydajność całego systemu.
Percepcja i interakcja
Czujniki, oprogramowanie i licencje
Zgodnie ze szczegółową konfiguracją
Pakiet kamer i czujników
Zależnie od zakresu projektu i szczegółowej oferty
Sterowanie, oprogramowanie i złącza
Zasięg sieci i zdalne monitorowanie
Zależnie od zakresu projektu i szczegółowej oferty
Raporty i interfejsy integracyjne
Zależnie od zakresu projektu i szczegółowej oferty
Zasilanie i czas pracy
Dokowanie i zasilanie
Zależnie od zakresu projektu i szczegółowej oferty
Architektura rozwiązania i integracja
Układ lokomocji
Konstrukcja z kołami na nogach
Cel zastosowania
Patrolowanie obiektu i zdalne kontrole wizualne w punktach inspekcji; funkcje realizowane w ramach projektu
Nawigacja i mapowanie
Wymaga czujników i oprogramowania aplikacyjnego; sama nazwa pakietu nie oznacza automatycznie ich uwzględnienia
Kamera obserwacyjna
Model, rozdzielczość, pole widzenia, ruch i praca nocna określone w ofercie
Transmisja obrazu
Kamera, moduł komunikacyjny, połączenie sieciowe i opóźnienie do uzgodnienia
Całkowite obciążenie systemu
Czujniki, mocowania oraz urządzenia obliczeniowe i komunikacyjne wliczają się do obciążenia platformy
Stopień ochrony całego systemu
Należy zweryfikować go dla przenoszonego wyposażenia i połączeń; stopień IP platformy nie obejmuje automatycznie całego pakietu
Czas pracy z zamontowanym wyposażeniem
Zależy od trasy, obciążenia i zużycia energii; może różnić się od wartości referencyjnej platformy
Automatyczne ładowanie
Stację dokującą, oprogramowanie sterujące i przygotowanie obiektu należy uzgodnić osobno; nie są potwierdzoną zawartością pakietu
Elementy przekazania
Szczegółowa lista wyposażenia, uzgodnione funkcje, procedura obsługi i raport z pilotażu zgodnie z zakresem projektu
Poniższa tabela opisuje powiązaną platformę robotyczną, a nie potwierdzone wyposażenie systemu patrolowego D1 Ultra-W. Zawartość pakietu, masa całkowita, pobór energii i możliwości wymagają odrębnego uzgodnienia.
1–2 godziny zależnie od obciążenia i sposobu użycia
Udźwig znamionowy
5 kg
Prędkość maksymalna
3.7 m/s
Wysokość stopni przy ciągłym wchodzeniu po schodach
16 cm
Zdolność pokonywania nachyleń w warunkach standardowych
30°
Maksymalne nachylenie
40° w warunkach testowych producenta
Szczytowa gęstość mocy przegubu
2 kW/kg
Środowisko i rozbudowa
Temperatura pracy
0…40 °C
Stopień ochrony
IP54
Port Ethernet
1 sztuka
Porty USB
2 sztuki
Porty zasilania
2 sztuki
Port SBUS
1 sztuka
Port UART
1 sztuka
Sterowanie ruchem
Sterowanie producenta oparte na uczeniu ze wzmocnieniem (RL)
Własne prace programistyczne
Obsługiwane przez standardowe interfejsy rozszerzeń
Nawigacja autonomiczna
Możliwa do wdrożenia dzięki pracom rozwojowym oraz wybranym czujnikom i oprogramowaniu; nie jest automatycznie częścią standardowego wyposażenia
Na podstawie pełnej tabeli specyfikacji w odrębnej publikacji AGIBOT z 2026 roku dotyczącej D1 Ultra-W. To wersja z kołami na nogach o masie 22 kg, a nie ważący 16 kg D1 Ultra. Opublikowane wartości są danymi laboratoryjnymi; oferta określa dostarczane wyposażenie dla UE.
Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.
DOSTAWA I WYPOSAŻENIE
Zawartość zestawu i opcje.
Zawartość pakietu do uzgodnienia
Wybrana platforma robotyczna D1
Przenoszone kamery i czujniki zgodnie ze szczegółową ofertą
Urządzenia obliczeniowe, komunikacyjne i elementy montażowe wymagane w systemie
Moduły oprogramowania i licencje wymienione z nazwy
Urządzenia do ładowania, dokumentacja i usługi w uzgodnionym zakresie
Do uzgodnienia w ofercie
Które punkty wymagają inspekcji, jak często i z jakim wynikiem?
Jakie trasy, schody, nachylenia i warunki pogodowe będą występować?
Jaka rozdzielczość kamery lub pomiaru jest wymagana?
Która sieć i system nadzorczy będą odbierać dane?
Jaki udział operatora, szkolenie na miejscu i wsparcie są potrzebne?
Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.
Zastosowania.
Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.
Długie trasy wewnętrzne
Ruch na kołach i nogach do powtarzalnych inspekcji korytarzy.
Obiekty o różnych nawierzchniach
Trasa łącząca powierzchnie utwardzone i nierówny teren, zweryfikowana podczas pilotażu.
Projekty rozwojowe
Kompaktowa platforma z kołami na nogach do integracji czujników i badań nad nawigacją.
ZANIM WYBIERZESZ KONFIGURACJĘ
Najczęstsze pytania.
Czym różnią się pakiety patrolowe i inspekcyjne?
Patrolowanie koncentruje się na pokryciu obszaru i obserwacji warunków; inspekcja na sprawdzaniu konkretnych urządzeń lub pomiarów. Sprzęt i oprogramowanie są dobierane odpowiednio do celu.
Czy każde pokazane urządzenie jest w zestawie?
Zdjęcia ilustrują możliwe konfiguracje. Potwierdzona lista elementów określa kamery, czujniki, komputery, urządzenia komunikacyjne i licencje.
Czy może samodzielnie poruszać się po nieznanym obiekcie?
Nie jest to funkcja domyślna. Praca autonomiczna wymaga odpowiednich czujników, mapowania, oprogramowania i weryfikacji na miejscu, z granicami działania i nadzorem określonymi dla projektu.
Czy parametry platformy bazowej pozostają niezmienione po integracji?
Niekoniecznie. Masa wyposażenia, środek ciężkości i pobór energii wpływają na mobilność i czas pracy. Parametry platformy bazowej pozostają odrębnym punktem odniesienia.
Producent: AGIBOT. Dane platformy pochodzą ze wskazanej dokumentacji producenta; zdjęcia dystrybutora ilustrują konfiguracje. W przypadku indywidualnych pakietów rozwiązań źródło opisuje platformę bazową.
NT SYS · ROBOTYKA AGIBOT
Porozmawiajmy o Twoim zastosowaniu.
Pomagamy wybrać odpowiedni model, wyposażenie i usługi.