Pojďme probrat váš projekt ↗
Ruce a příslušenství

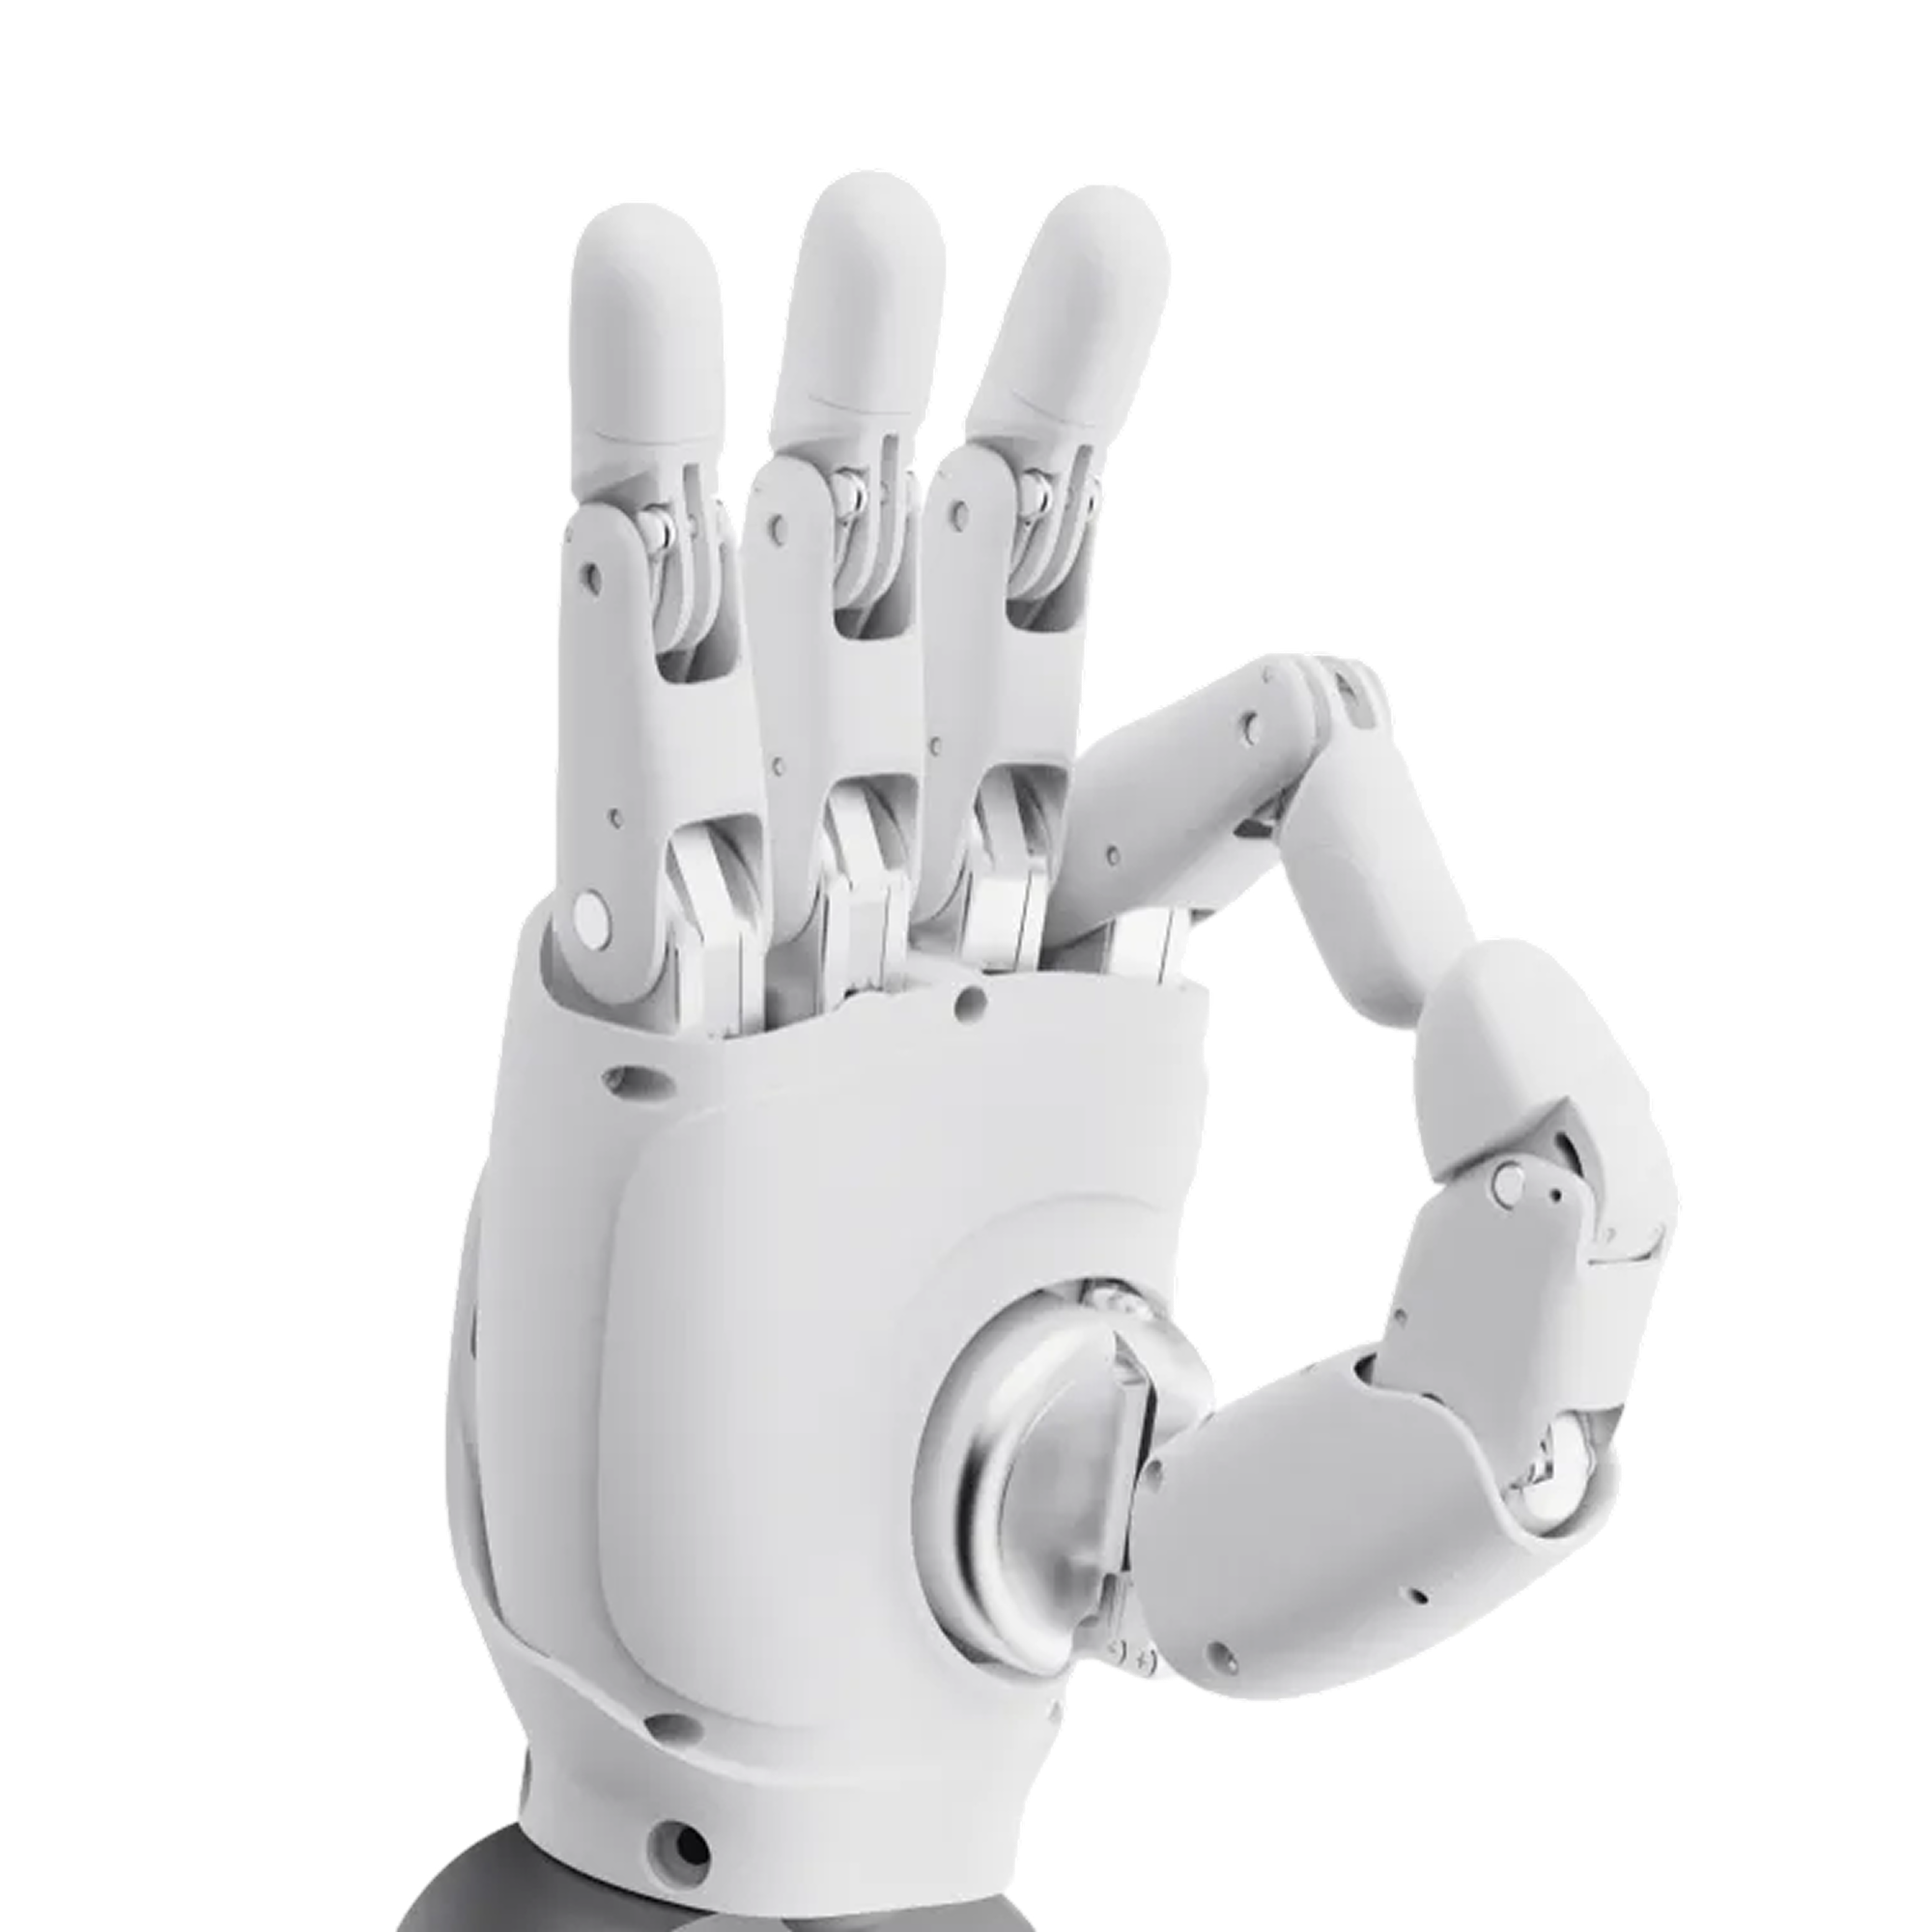
AGIBOT OmniHand 2025

Kompaktní obratná ruka pro humanoidní gesta a manipulaci s lehkými předměty.

Cena bez DPH + 27% DPH4,420 USD / ruku

Levá nebo pravá ruka: 4,420 USD
Obě ruce: 8,840 USD

Cena je orientační.

Cenu, dostupnost, konfiguraci a podmínky dodání do Česka potvrdíme v individuální nabídce.

10 / 16aktivní / celkové stupně volnosti (DoF)
≤ 500 ghmotnost
0.7 stypická doba zavření
24 Vnapájecí napětí
POZNEJTE PLATFORMU

OmniHand 2025 zblízka.

AGIBOT OmniHand 2025 — Úchop přizpůsobený předmětu.

Úchop přizpůsobený předmětu.

Výběr koncového efektoru začíná velikostí, materiálem, hmotností předmětu a požadovaným pohybem. Při výpočtu celkového zatížení ramene započítejte i vlastní hmotnost ruky či chapadla.
Koordinované snímání a silové řízení.

Silové řízení pomáhá přizpůsobit úchop využití. Režimy řízení ruky se vybírají podle předmětu a úkolu; hmatová odezva je dostupná pouze u varianty vybavené příslušnými senzory.

AGIBOT OmniHand 2025 – Článkovaná ruka v kompaktním provedení · OmniHand 2025

Připojení je jen první krok.

Úspěšný úchop vyžaduje vedle mechanické integrace také kalibraci a nastavení řízení. Prototypování se skutečnými předměty ověří stabilitu úchopu a dostupný rozsah pohybu.

AGIBOT OmniHand 2025 – Přizpůsobte ruku robotu · OmniHand 2025

Uvnitř robotické ruky.

Prsty a klouby

  1. Čtyři prstové řetězce

    Samostatné řetězce tvoří ukazovák, prostředník, prsteník a malík.

  2. Ohybové klouby prstů

    Proximální a distální mezičlánkové klouby (PIP, DIP) umožňují ohýbání prstů.

  3. Roztažení prstů

    Klouby u kořenů prstů umožňují boční rozvírání a svírání.

  4. Článkovaný palec

    Palec kombinuje ohyb, odtažení a rotaci.

  5. Základní kloub palce

    Otočný kloub v dlani umožňuje protilehlé úchopové polohy.

Přehled vybavení

Pohyb a mechanika

Aktivní / celkové stupně volnosti
10 / 16
Mechanismus pohonu
Motor a převod s pákovým mechanismem

Snímání a řízení

Komunikace
CANFD / RS485
Vývojový operační systém
Windows
Komunikační frekvence
1 kHz

Napájení a provoz

Napájecí napětí
24 V
AGIBOT

Podívejte se na něj v akci.

OmniHand 2025 – ukázka výrobce · YouTube ↗
ÚPLNÝ TECHNICKÝ LIST

Technické parametry.

Parametry výrobce a podmínky měření uspořádané podle témat.

Zdroj: AGIBOT ↗

Konstrukce a vybavení

Hmotnost
≤ 500 g
Rozměry
180 × 85 × 38.5 mm
Aktivní / celkové stupně volnosti
10 / 16
Materiály
PA a silikon
Mechanismus pohonu
Motor a převod s pákovým mechanismem
Přenos pohybu
Pákový mechanismus
Zobrazit úplné technické parametryZobrazit méně
Pohonná jednotka
Motor a převod
Kompatibilita s roboty
AGIBOT a další značky robotů podle mechanické a softwarové integrace

Kompatibilitu je nutné ověřit s vybraným robotem a adaptérem.

Napájení a doba provozu

Napájecí napětí
24 V
Proud naprázdno
0.2 A
Maximální proud
3.5 A

Řízení, software a konektory

Komunikace
CANFD / RS485
Vývojový operační systém
Windows
Komunikační frekvence
1 kHz
Datový paket
Rx: 51 bajtů; Tx: 61 bajtů
Zpětná vazba
Poloha, úhel, točivý moment, rychlost, teplota, napětí a proud
Režimy řízení
Režimy polohy / úhlu, točivého momentu, kombinovaný a rychlostní
Vlastní vývoj
Podporováno

Pohyb a výkon

Typická doba zavření
0.7 s
Typická síla na špičce prstu
5 N
Ohyb prstů
80°
Boční pohyb prstů
±10°
Ohyb palce
50°
Boční pohyb palce
100°
Rotace palce
60°
Minimální uchopitelný průměr
5 mm
Opakovatelnost
typicky 0.5 mm
Nosnost dlaní vzhůru
Tuhý předmět o velikosti 5 cm: typicky 1 kg, maximálně 2 kg
Druhý údaj výrobce o zatížení
0.5 kg typicky / 2 kg maximálně; popis předmětu od výrobce je chybný; zkušební podmínky vyžadují objasnění

Provozní prostředí

Teplota
−10–45 °C

Snímání a interakce

Hmatové snímání
Hmatové senzory jsou součástí verze Tactile
Rozlišení senzoru
Bez hmatového senzoru
Rozsah snímání hmatové síly
Nevztahuje se
Maximální nedestruktivní zatížení senzoru
Nevztahuje se

Skutečný výkon závisí na prostředí, zatížení, softwaru a konfiguraci. Maximální hodnoty se mohou vztahovat k různým zkušebním podmínkám a nemusí být dosažitelné současně.

DODÁNÍ A VYBAVENÍ

Obsah balení a volitelné možnosti.

Obsah balení

  • Jednotka OmniHand × 1
  • Komunikační kabel CANFD × 1
  • Komunikační kabel RS485 a datový kabel Type-C
  • Napájecí kabel × 1
  • Dokument o shodě × 1

K dohodě v nabídce

  • Levá nebo pravá varianta, množství a adaptér.
  • Nosnost koncového efektoru se skutečným předmětem.
  • Napájení, řízení, ovladač a dokumentace.
  • Hmatová varianta a kompatibilita s cílovým robotem.

Potvrzená nabídka uvádí skutečný rozsah dodávky a licence po jednotlivých položkách. Ilustrace mohou zobrazovat volitelné příslušenství.

V PRAXI

Využití.

Software, příslušenství a požadavky na nasazení dohodneme podle vybraného využití.

AGIBOT OmniHand 2025 – Gesta a interaktivní hry · OmniHand 2025

Gesta a interaktivní hry

Vytvářejte gesta a jednoduché aktivity, například kámen–nůžky–papír, pomocí vhodného řídicího softwaru.

AGIBOT OmniHand 2025 – Manipulace s lehkými předměty · OmniHand 2025

Manipulace s lehkými předměty

Zvedejte a předávejte malé předměty v mezích nosnosti a úchopových možností ruky.

AGIBOT OmniHand 2025 – Předávání dokumentů · OmniHand 2025

Předávání dokumentů

Testujte manipulaci s papírem a dokumenty s kompatibilním robotickým ramenem a řídicí jednotkou.

AGIBOT OmniHand 2025 – Výzkum manipulace · OmniHand 2025

Výzkum manipulace

Zkoumejte v laboratoři strategie úchopu, plánování pohybu a manipulaci s předměty řízenou viděním.

AGIBOT OmniHand 2025 – Teleoperace a integrace · OmniHand 2025

Teleoperace a integrace

Vyvíjejte experimenty s kompatibilními snímacími rukavicemi nebo jinými ovládacími zařízeními; hardwarové doplňky a integrace jsou samostatné.

PŘED VÝBĚREM KONFIGURACE

Často kladené dotazy.

Pro jaké úkoly se OmniHand hodí?

Je navržena pro výrazná gesta, interaktivní ukázky, manipulaci s lehkými předměty, výzkum a vzdělávání.

Jak ověřit kompatibilitu?

Použijte 3D model výrobce k ověření montážní geometrie a před integrací ověřte řídicí rozhraní hostitelského robota.

Jaké způsoby řízení jsou dostupné?

Možnosti řízení zahrnují počítačové příkazy, ROS a Python. Teleoperace vyžaduje vhodná další zařízení a integraci.

Jaký montážní prostor je potřeba?

Základní rozhraní má průměr 58 mm a vyžaduje provozní vůli 10 mm. Tato verze váží přibližně 0.5 kg.

NT SYS · ROBOTIKA AGIBOT

Proberme vaše využití.

Pomůžeme vybrat správný model, vybavení a služby.