Razgovarajmo o vašem projektu ↗
Šake i dodatna oprema

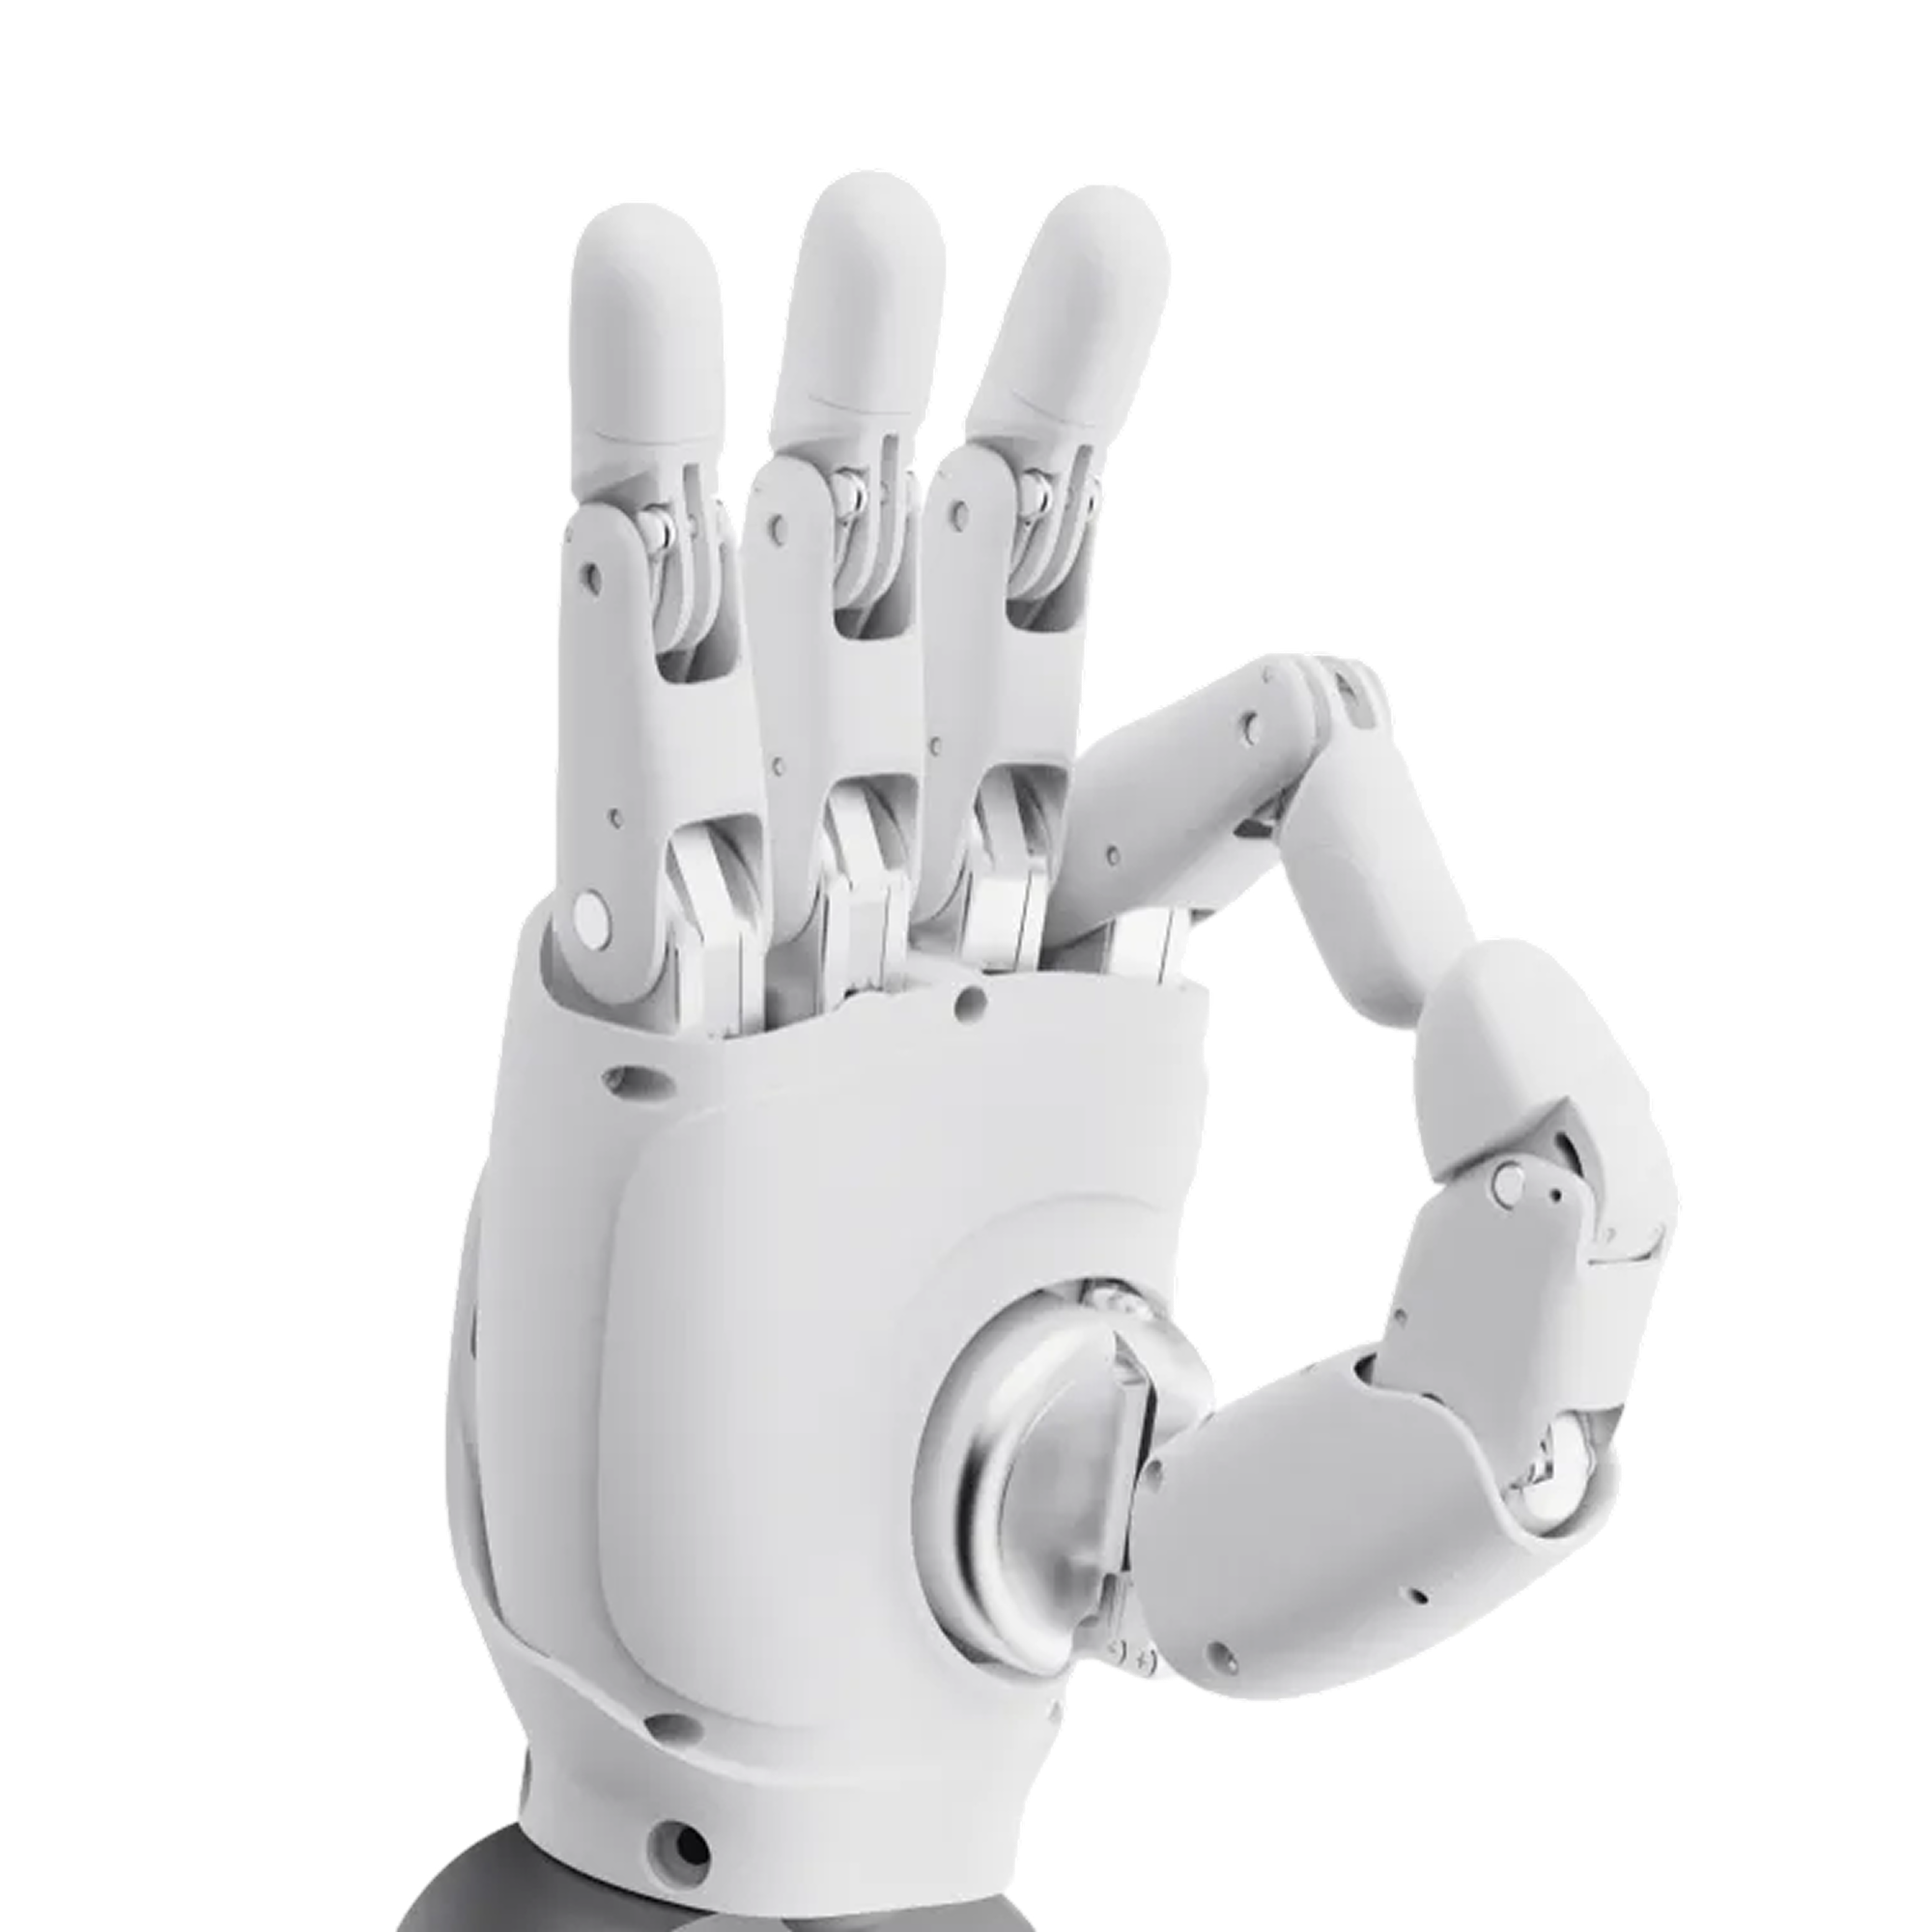
AGIBOT OmniHand 2025

Kompaktna spretna robotska šaka za humanoidne geste i manipulaciju lakim predmetima.

Neto cijena + 27% PDV-a4.420 USD / šaci

Lijeva ili desna šaka: 4.420 USD
Obje šake: 8.840 USD

Cijena je informativna.

Cijenu, dostupnost, konfiguraciju i uvjete isporuke u Hrvatsku potvrđujemo u individualnoj ponudi.

10 / 16aktivni / ukupni stupnjevi slobode (DoF)
≤ 500 gmasa
0.7 stipično vrijeme zatvaranja
24 Vnapon napajanja
UPOZNAJTE PLATFORMU

Pobliže upoznajte OmniHand 2025.

AGIBOT OmniHand 2025 — Hvatanje prilagođeno predmetu.

Hvatanje prilagođeno predmetu.

Odabir završnog alata počinje veličinom, materijalom, masom i potrebnim kretanjem predmeta. Pri izračunu ukupnog opterećenja ruke uključite i masu same šake ili hvataljke.
Usklađena percepcija i upravljanje silom.

Upravljanje silom pomaže prilagoditi hvat primjeni. Načini upravljanja šakom odabiru se prema predmetu i zadatku; taktilne povratne informacije dostupne su samo u varijanti s odgovarajućim senzorima.

AGIBOT OmniHand 2025 – Zglobna šaka u kompaktnom obliku · OmniHand 2025

Povezivanje je tek prvi korak.

Uspješno hvatanje uz mehaničku integraciju zahtijeva kalibraciju i postavke upravljanja. Izrada prototipa sa stvarnim predmetima provjerava stabilnost hvata i dostupan raspon pokreta.

AGIBOT OmniHand 2025 – Uskladite šaku s robotom · OmniHand 2025

Unutar robotske šake.

Prsti i zglobovi

  1. Četiri lanca prstiju

    Zasebni lanci tvore kažiprst, srednji prst, prstenjak i mali prst.

  2. Zglobovi za savijanje prstiju

    Proksimalni i distalni interfalangealni zglobovi (PIP, DIP) omogućuju savijanje prstiju.

  3. Širenje prstiju

    Zglobovi pri bazi prstiju omogućuju bočno otvaranje i zatvaranje.

  4. Zglobni palac

    Palac kombinira savijanje, odmicanje i rotaciju.

  5. Bazalni zglob palca

    Zakretna točka u dlanu omogućuje nasuprotne položaje hvatanja.

Pregled opreme

Kretanje i mehanika

Aktivni / ukupni stupnjevi slobode
10 / 16
Pogonski mehanizam
Motor i zupčanici s polužnim prijenosom

Senzori i upravljanje

Komunikacija
CANFD / RS485
Operacijski sustav za razvoj
Windows
Frekvencija komunikacije
1 kHz

Napajanje i rad

Napon napajanja
24 V
AGIBOT

Pogledajte ga u radu.

OmniHand 2025 – demonstracija proizvođača · YouTube ↗
POTPUNI TEHNIČKI LIST

Tehničke specifikacije.

Specifikacije proizvođača i uvjeti mjerenja, razvrstani po temama.

Izvor: AGIBOT ↗

Konstrukcija i oprema

Masa
≤ 500 g
Dimenzije
180 × 85 × 38.5 mm
Aktivni / ukupni stupnjevi slobode
10 / 16
Materijali
PA i silikon
Pogonski mehanizam
Motor i zupčanici s polužnim prijenosom
Prijenos
Polužni mehanizam
Prikaži sve tehničke specifikacijePrikaži manje
Pogonska jedinica
Motor i zupčanici
Kompatibilnost s robotima
AGIBOT i drugi brendovi robota, uz mehaničku i softversku integraciju

Kompatibilnost treba provjeriti za odabranog robota i adapter.

Napajanje i vrijeme rada

Napon napajanja
24 V
Struja u praznom hodu
0.2 A
Maksimalna struja
3.5 A

Upravljanje, softver i priključci

Komunikacija
CANFD / RS485
Operacijski sustav za razvoj
Windows
Frekvencija komunikacije
1 kHz
Podatkovni paket
Rx: 51 bajt; Tx: 61 bajt
Povratne informacije
Položaj, kut, zakretni moment, brzina, temperatura, napon i struja
Načini upravljanja
Način položaja / kuta, zakretnog momenta, kombinirani način i način brzine
Dodatni razvoj
Podržano

Kretanje i performanse

Tipično vrijeme zatvaranja
0.7 s
Tipična sila vrha prsta
5 N
Savijanje prsta
80°
Bočno kretanje prsta
±10°
Savijanje palca
50°
Bočno kretanje palca
100°
Rotacija palca
60°
Minimalni promjer predmeta za hvatanje
5 mm
Ponovljivost
tipično 0,5 mm
Nosivost s dlanom prema gore
Kruti predmet od 5 cm: tipično 1 kg, maksimalno 2 kg
Drugi podatak proizvođača o nosivosti
Tipično 0,5 kg / maksimalno 2 kg; opis predmeta proizvođača je pogrešan; uvjete ispitivanja treba razjasniti

Radno okruženje

Temperatura
−10–45 °C

Senzori i interakcija

Taktilna percepcija
Taktilni senzori uključeni su u izvedbu Tactile
Razlučivost senzora
Bez taktilnog senzora
Raspon taktilnog mjerenja sile
Nije primjenjivo
Maksimalno opterećenje senzora bez oštećenja
Nije primjenjivo

Stvarne performanse ovise o okruženju, opterećenju, softveru i konfiguraciji. Najveće vrijednosti mogu se odnositi na različite uvjete ispitivanja i možda se ne mogu postići istodobno.

ISPORUKA I OPREMA

Sadržaj paketa i opcije.

Sadržaj paketa

  • OmniHand jedinica × 1
  • CANFD komunikacijski kabel × 1
  • RS485 komunikacijski kabel i podatkovni kabel Type-C
  • Kabel napajanja × 1
  • Dokument o sukladnosti × 1

Dogovara se u ponudi

  • Lijeva ili desna izvedba šake, količina i adapter.
  • Nosivost završnog alata sa stvarnim predmetom.
  • Napajanje, upravljanje, upravljački program i dokumentacija.
  • Taktilna varijanta i kompatibilnost s ciljnim robotom.

Potvrđena ponuda pojedinačno navodi opremu i licence uključene u isporuku. Ilustracije mogu prikazivati dodatnu opremu.

U PRAKSI

Primjene.

Softver, dodatna oprema i uvjeti uvođenja dogovaraju se za odabranu primjenu.

AGIBOT OmniHand 2025 – Geste i interaktivne igre · OmniHand 2025

Geste i interaktivne igre

Izrađujte geste i jednostavne aktivnosti poput igre kamen–škare–papir uz odgovarajući upravljački softver.

AGIBOT OmniHand 2025 – Rukovanje lakim predmetima · OmniHand 2025

Rukovanje lakim predmetima

Podižite i predajte male predmete unutar ograničenja nosivosti i hvata šake.

AGIBOT OmniHand 2025 – Predaja dokumenata · OmniHand 2025

Predaja dokumenata

Ispitajte rukovanje papirom i dokumentima s kompatibilnom robotskom rukom i upravljačem.

AGIBOT OmniHand 2025 – Istraživanje manipulacije · OmniHand 2025

Istraživanje manipulacije

Istražujte strategije hvatanja, planiranje kretanja i vizualno vođeno rukovanje predmetima u laboratoriju.

AGIBOT OmniHand 2025 – Teleoperacija i integracija · OmniHand 2025

Teleoperacija i integracija

Razvijajte pokuse s kompatibilnim rukavicama za praćenje ili drugim upravljačkim uređajima; dodatni hardver i integracija zasebne su stavke.

PRIJE ODABIRA KONFIGURACIJE

Česta pitanja.

Za koje je zadatke prikladan OmniHand?

Namijenjen je izražajnim gestama, interaktivnim demonstracijama, rukovanju lakim predmetima, istraživanju i obrazovanju.

Kako provjeriti kompatibilnost?

Upotrijebite 3D model proizvođača za provjeru montažne geometrije, a zatim prije integracije provjerite upravljačko sučelje matičnog robota.

Koje su metode upravljanja dostupne?

Mogućnosti upravljanja uključuju računalne naredbe, ROS i Python. Teleoperacija zahtijeva odgovarajuće dodatne uređaje i integraciju.

Koliki je prostor potreban za montažu?

Osnovno sučelje ima promjer 58 mm i zahtijeva 10 mm radnog zazora. Ova izvedba ima masu od približno 0,5 kg.

NT SYS · ROBOTIKA AGIBOT

Razgovarajmo o vašoj primjeni.

Pomažemo pri odabiru odgovarajućeg modela, opreme i usluga.