Sprechen wir über Ihr Projekt ↗
G-Serie

AGIBOT G2 Roboterkörper

Ein mobiler Zweiarmroboter für kraftgeregelte Manipulation, geliefert ohne Endeffektoren.

Kontaktieren Sie uns für Preisinformationen.

Verfügbarkeit und Konfiguration werden individuell vereinbart.

185 kgPlattformgewicht
25DoF ohne Endeffektoren
5 kg/ArmNennnutzlast
IP42Schutzart
DIE PLATTFORM KENNENLERNEN

Die AGIBOT-G2-Roboterplattform im Detail.

AGIBOT G2 Roboterkörper — Zwei Roboterarme auf einem Radfahrwerk.
Anwendungsbilder zeigen G2 mit Endeffektoren; die Roboterkörper-Version wird ohne Endeffektoren geliefert.

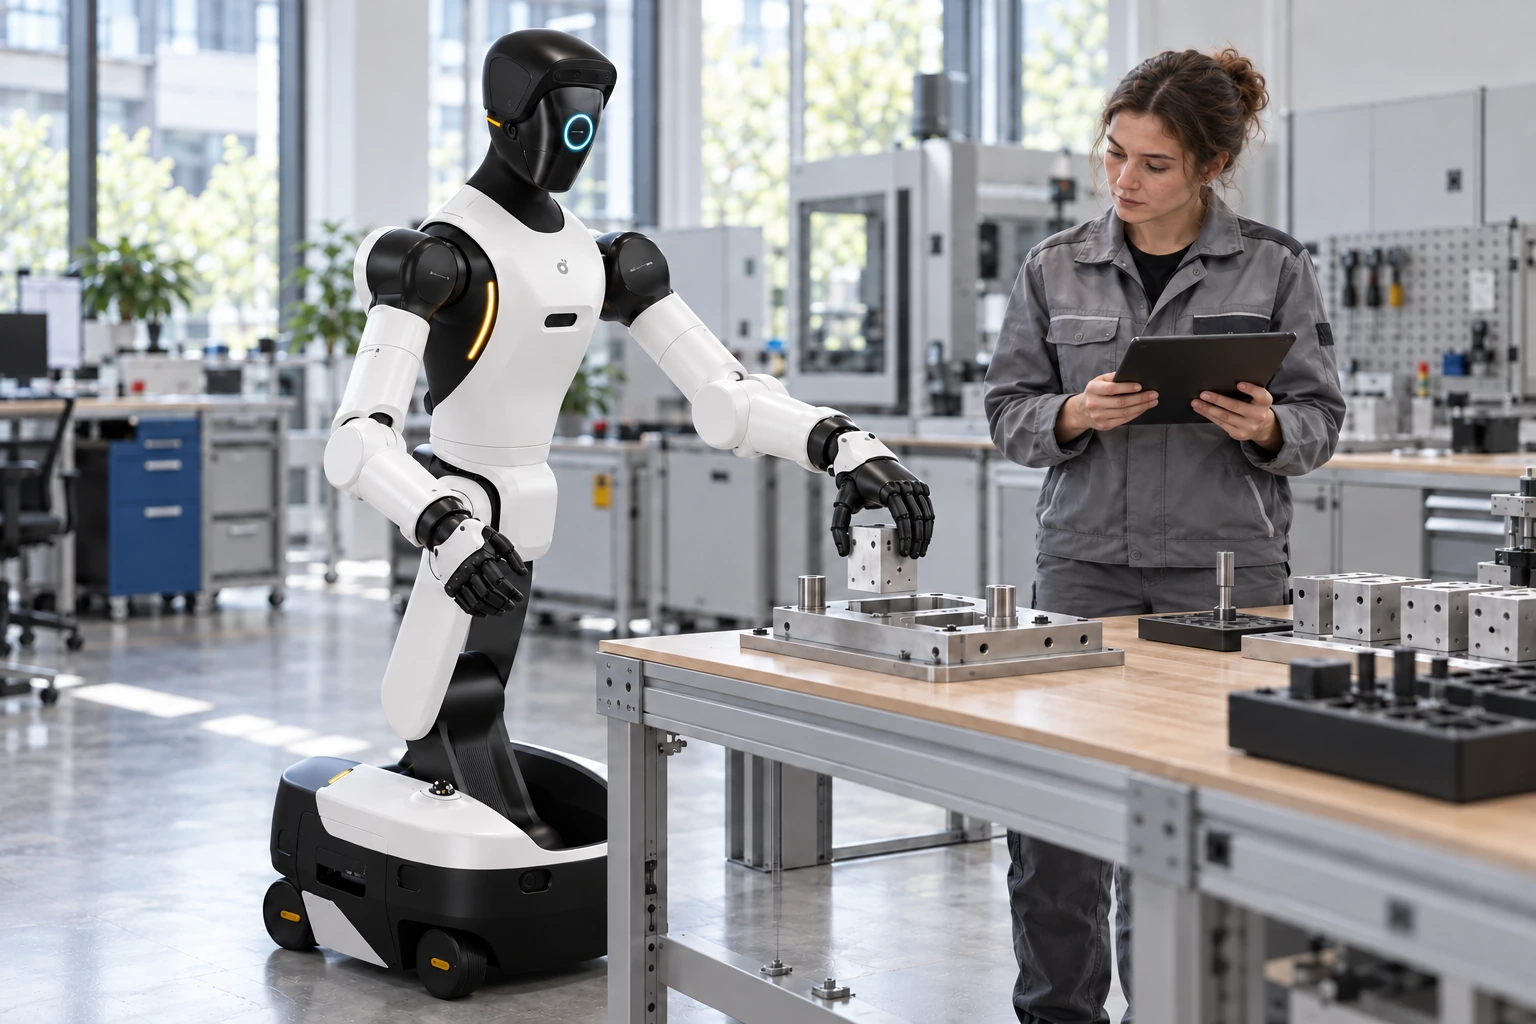
Zwei Roboterarme auf einem Radfahrwerk.

Mit seinem Radfahrwerk und zwei Armen unterstützt G2 industrielle Aufgaben der Objekthandhabung. Bei der Planung müssen Greifer, Werkstück und Roboterarbeitsraum gemeinsam betrachtet werden.
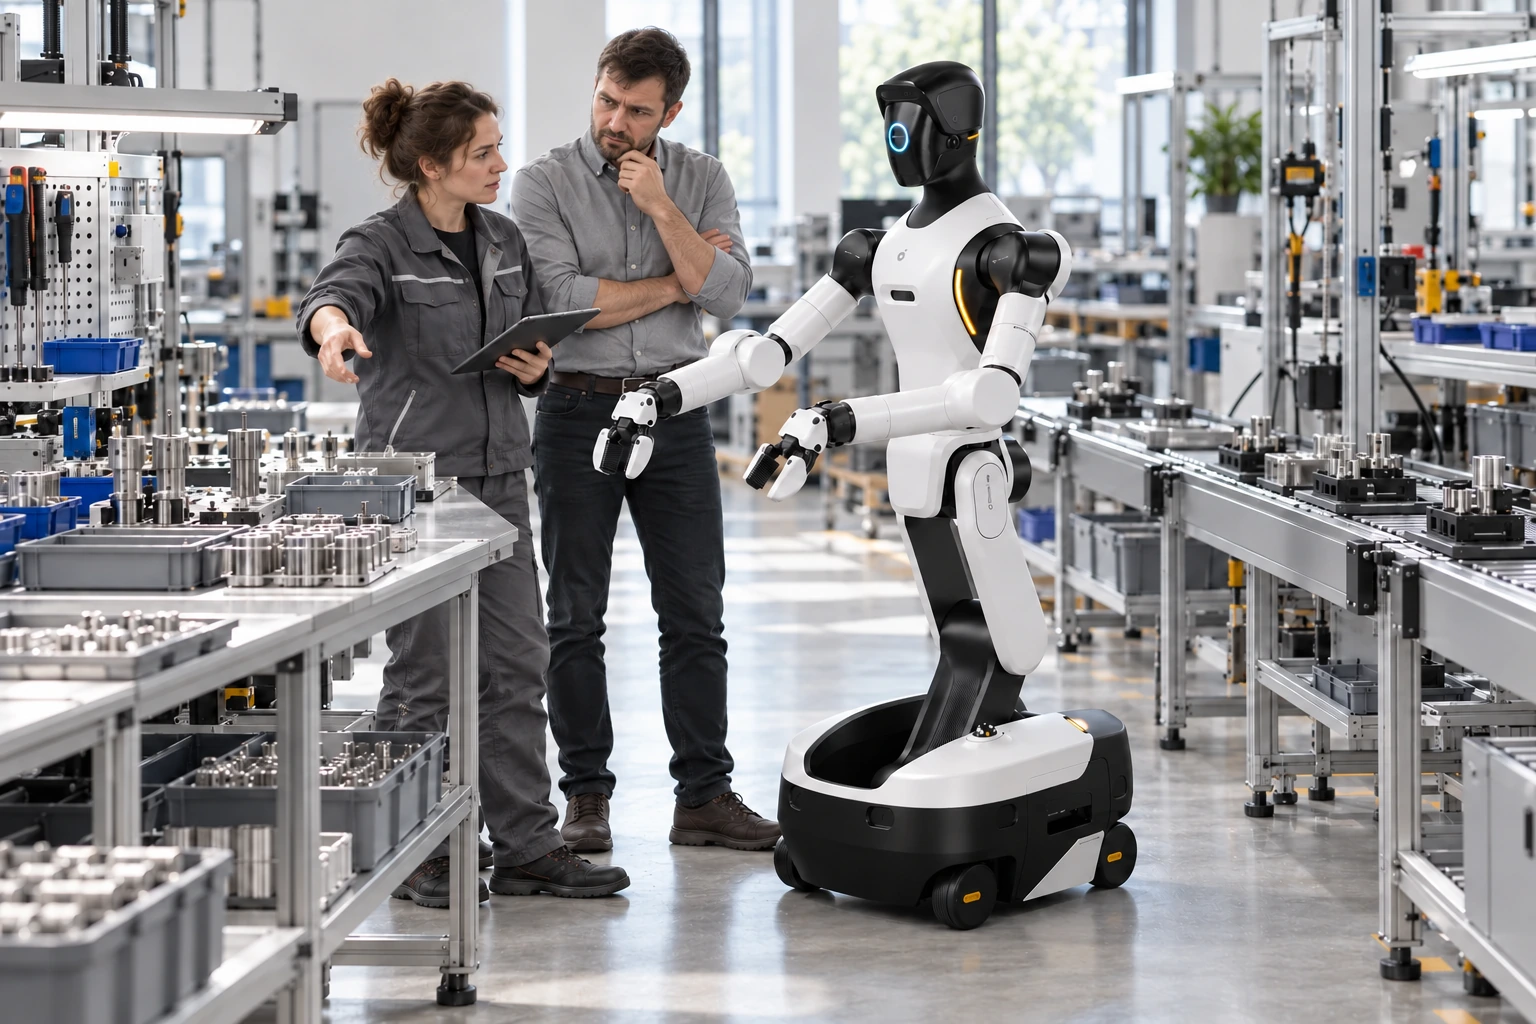
AGIBOT G2 Roboterkörper — Koordiniertes Greifen und Bewegen.

Koordiniertes Greifen und Bewegen.

Kraftgeregelte Manipulation und das Genie-RL-Ökosystem unterstützen Trainings- und Integrationsabläufe. Industrielle Aufgaben erfordern außerdem definierte Objektvarianten und Abnahmekriterien für den Zyklus.

Wählen Sie eine Plattform oder ein Integrationspaket.

Die G2-Verpackungslösung umfasst Roboter, VR-Ausstattung, Steuerung, OmniPicker-Greifer und Transportkoffer. Die Roboterkörper-Version wird ohne Endeffektoren geliefert; ihr Zubehör wird separat ausgewählt.

Zwei Arme auf einer omnidirektionalen Basis · AGIBOT G2 Roboterkörper

Die Hardware erklärt.

Vorderansicht

  1. Kopfkameras

    RGB-D- und Stereokameras am Kopf erfassen Bild- und Tiefeninformationen.

  2. Interaktives Display

    Animierte Gesichtsausdrücke machen die Reaktionen des Roboters sichtbar.

  3. Mikrofonarray und Lautsprecher

    Schallquellenlokalisierung, Rauschunterdrückung und Echokompensation mit einem 8-W-Lautsprecher.

  4. Integrierte Recheneinheit

    Mit einem NVIDIA-Jetson-T5000-Controller erhältlich, der 2070 TFLOPS bei FP4-Präzision liefert.

  5. Kraftsensorische Arme

    Sieben Freiheitsgrade je Arm, 5 kg Traglast und Gelenkdrehmomenterfassung.

  6. RGB-D-Kameras an den Handgelenken

    Farb- und Tiefenerfassung im Nahbereich rund um den Greifbereich.

  7. Austauschbare geschickte Roboterhand

    Optionale Hand mit bis zu 19 DoF, taktiler 3D-Sensorik und Schnellwechsel.

  8. Omnidirektionales Fahrwerk

    Drehen auf der Stelle, Seitwärtsbewegung und Fahrgeschwindigkeit bis zu 1.5 m/s.

Rückansicht

  1. Rundumsichtkameras

    Ein Fisheye-Kameraarray bietet eine visuelle 360°-Abdeckung.

  2. Gelenkiger Hals

    Drei Hals-DoF ermöglichen Gieren, Nicken und Rollen.

  3. Abnehmbares Funkterminal

    Ein rückseitig angebrachtes Funkterminal und ein kabelgebundener 10G-Netzwerkanschluss.

  4. Not-Halt und Steuerung

    Rückseitige Taster für Not-Halt und Stromversorgung des Steuerungssystems.

  5. Taillen- und Hubmechanismus

    Drei Taillen-DoF und ein Falt- und Hubabschnitt mit zwei DoF passen Körperposition und Arbeitshöhe an.

  6. LiDAR- und Ultraschallsensorik

    Zwei LiDAR-Einheiten bieten 360°-Abdeckung; acht Ultraschallsensoren erfassen nahe Hindernisse.

  7. Zwei Hot-Swap-Akkus

    Zwei Akkus ermöglichen den Wechsel im Betrieb. Eine optionale Ladestation ermöglicht automatisches Nachladen.

  8. Hauptstromversorgung und Laden

    Das Fahrwerk enthält den Hauptschalter des Systems und den Ladeanschluss.

Ausstattungsübersicht

Bewegung und Mechanik

Aktive Freiheitsgrade ohne Endeffektoren
25
Freiheitsgrade des Halses
3
Freiheitsgrade der Taillen- und Beinbaugruppe
5

Sensorik und Steuerung

3D-LiDAR
2 Stück
Stereokamera
1 Stück
Fisheye-Kamera
3 Stück

Energie und Betrieb

Schutzart
IP42 laut Produktvorstellung des Herstellers
Anzahl der Akkus
2 Stück
Betriebszeit
ca. 4 Stunden
VOLLSTÄNDIGES DATENBLATT

Technische Daten.

Herstellerparameter und Messbedingungen, nach Themen geordnet.

Quelle: AGIBOT ↗

Allgemeine Daten — Herstellertabelle

Höhe
1225–1795 mm
Breite
640 mm
Länge
760 mm
Gewicht
185 kg, Plattformreferenz
Aktive Freiheitsgrade ohne Endeffektoren
25
Freiheitsgrade des Halses
3
Alle technischen Daten anzeigenWeniger anzeigen
Freiheitsgrade je Arm
7
Freiheitsgrade der Taillen- und Beinbaugruppe
5
Freiheitsgrade der mobilen Basis
3

Die vollständige aktuelle AGIBOT-Produkttabelle, ergänzt um detaillierte Daten aus dem G2-Handbuch. Standard- und Hochleistungsrechner sind separate Varianten, keine gemeinsam installierte Ausstattung. O10-Arbeitsraumangaben sind Referenzen, die mit einer optionalen Roboterhand gemessen wurden. Die gelieferte EU-Konfiguration wird separat bestätigt.

Sensoren und Interaktion — Herstellertabelle

3D-LiDAR
2 Stück
Stereokamera
1 Stück
Fisheye-Kamera
3 Stück
RGB-D-Kamera am Kopf
1 Stück
RGB-D-Kameras an den Handgelenken
2 Stück
Mikrofonarray
Vorhanden
Lautsprecher
Vorhanden
Interaktives Display
Vorhanden
Mehrfarbiger LED-Streifen
Vorhanden

Leistung — Herstellertabelle

Nenntraglast des Arms
5 kg/Arm
Gelenkdrehmomentsensoren
Vorhanden
Geschwindigkeit der mobilen Basis
1.5 m/s
Bewegungsmodi
Omnidirektionale Bewegung, seitliches Fahren und Drehen auf der Stelle
Schutzart
IP42 laut Produktvorstellung des Herstellers

Akku und Laden — Herstellertabelle

Anzahl der Akkus
2 Stück
Gesamte Akkukapazität
1652 Wh
Betriebszeit
ca. 4 Stunden
Stromversorgung
Direktes Laden, Akkuwechsel; automatische Rückkehr zu einer optionalen Ladestation
Ladezeit
≤ 2.5 Stunden
Ladegeräteingang
100–240 V
Ladegerätausgang
54.75 V / 15 A

Rechenleistung und Steuerung — Herstellertabelle

Hochleistungsversion
NVIDIA Jetson T5000, 2070 TFLOPS (FP4); nicht in jeder Roboterkörper- / Verpackungskonfiguration serienmäßig
Kommunikation
Wi-Fi, Bluetooth; optional 4G/5G
Kabelloses Handterminal
Verfügbar
OTA-Updates
Verfügbar
Weiterentwicklung
Unterstützt

Arbeitsraum und Umgebung — Handbuchergänzung

Vertikaler Arbeitsraum mit O10-Händen
0–2.3 m; O10 ist nicht im Roboterkörper-Paket enthalten
Armspannweite mit O10-Händen
2.3 m
Betriebstemperatur
Spezifikationstabelle im Handbuch: 0…45 °C; Sicherheitsabschnitt: 0…40 °C. Für die gelieferte Version bestätigen
Lagertemperatur
−20…60 °C
Luftfeuchtigkeit im Betrieb
≤ 90% in der Spezifikationstabelle; der Sicherheitsabschnitt verlangt einen Wert unter 90%
Betriebsumgebung
Innenräume, ebener Boden; der Sicherheitsabschnitt erlaubt eine maximale Neigung von 5%

Gelenkbewegungsbereiche — Handbuch

Kopf: Gieren
±70°
Kopf: Rollen
±20°
Kopf: Nicken
±27°
Taille: Gieren
±174°
Seitliche Taillenneigung
±24°
Taillenbeugung
−104°…58°
Bewegungsbereich des Knies
0°…151°
Bewegungsbereich des Sprunggelenks
−61°…0°
Schulterdrehung
±178°
Schulterhebung
±120°
Oberarmdrehung
±178°
Bewegungsbereich des Ellenbogens
−145°…60°
Unterarmdrehung
±178°
Handgelenkhebung
±90°
Seitliche Handgelenkbewegung
±60°

Detaillierte Kameradaten — Handbuch

Auflösung der Kopf-Stereokamera
Beide Bildsensoren: 1920 × 1536 px
Bildrate der Kopf-Stereokamera
60 fps
Sichtfeld der Kopf-Stereokamera
118° horizontal × 92° vertikal
Auflösung der Fisheye-Kameras
1920 × 1537 px laut Handbuchtabelle
Bildrate der Fisheye-Kameras
30 fps
Sichtfeld der Fisheye-Kameras
215° horizontal × 170° vertikal
Auflösung des RGB-D-Farbbilds am Kopf
1280 × 800 px
Bildrate des RGB-D-Farbbilds am Kopf
60 fps
Sichtfeld des RGB-D-Farbbilds am Kopf
94° horizontal × 68° vertikal
Auflösung des RGB-D-Tiefenbilds am Kopf
1280 × 800 px
Bildrate des RGB-D-Tiefenbilds am Kopf
30 fps
Sichtfeld des RGB-D-Tiefenbilds am Kopf
90° horizontal × 65° vertikal
Auflösung des RGB-D-Farbbilds am Handgelenk
1920 × 1080 px
Bildrate des RGB-D-Farbbilds am Handgelenk
25 fps
Sichtfeld des RGB-D-Farbbilds am Handgelenk
105° horizontal × 85° vertikal
Auflösung des RGB-D-Tiefenbilds am Handgelenk
640 × 480 px
Bildrate des RGB-D-Tiefenbilds am Handgelenk
25 fps
Sichtfeld des RGB-D-Tiefenbilds am Handgelenk
90° horizontal × 70° vertikal

Abstandserfassung und IMU — Handbuch

LiDAR-Mindestmessabstand
0.1 m
LiDAR-Entfernungsgenauigkeit (1σ)
≤ 2 cm bei 10 m Entfernung; ≤ 3 cm bei 0.2 m Entfernung
LiDAR-Sichtfeld
360° horizontal; −7°…52° vertikal
LiDAR-Punktrate
200 000 Punkte/s
LiDAR-Aktualisierungsrate
10 Hz
Anzahl der Ultraschallsensoren
8 Stück
Ultraschall-Messgenauigkeit
20 mm
Ultraschall-Messbereich
Das Handbuch nennt 30–3000 m; die Einheit erscheint fehlerhaft und muss bestätigt werden
Ultraschall-Erfassungswinkel
100° ±10° horizontal; 60° ±10° vertikal
Gyroskop-Nullpunktabweichung über den gesamten Temperaturbereich
Typisch 0.015 °/s; maximal 0.03 °/s
Gyroskop-Messbereich
±250 °/s
Gyroskop-Nullpunktstabilität
Typisch 4 °/h; maximal 6 °/h
Beschleunigungssensor-Messbereich
±8 g
Beschleunigungssensor-Nullpunktabweichung über den gesamten Temperaturbereich
Typisch 1.5 mg; maximal 2 mg
Beschleunigungssensor-Nullpunktstabilität
Typisch 0.07 mg; maximal 0.1 mg

Audio und Display — Handbuch

Anzahl der Mikrofone
Array mit 4 Mikrofonen
Mikrofonempfindlichkeit
−32 ±3.5 dB
Signal-Rausch-Verhältnis des Mikrofons
70 dBA
Anzahl der Lautsprecher
1 Stück
Lautsprecher-Nennleistung
8 W
Maximale Lautsprecherleistung
10 W
Lautsprecherimpedanz
4 Ω ±15%
Lautsprecher-Resonanzfrequenz
200 Hz ±20%
Lautsprecherempfindlichkeit
83 ±3 dB
Lautsprecher-Frequenzbereich
f₀–8 kHz, wobei f₀ die Resonanzfrequenz ist
Abmessungen des interaktiven Displays
6.3 Zoll
Helligkeit des interaktiven Displays
500 nit

Manipulation und Navigation — Handbuch

Gemeinsame Nenntraglast beider Arme
10 kg
Gemeinsame Spitzentraglast beider Arme
15 kg; keine dauerhafte Nenntraglast
Armlänge
696 mm
Wiederholgenauigkeit des Arms
±0.1 mm
Absolute Positioniergenauigkeit des Arms
±1 mm
Drehmomentauflösung der Kraftregelung
≤ 0.02 Nm
Abtastrate des Kraftsensors
≥ 5 kHz
Rumpfkonstruktion
Faltbares Hubsystem mit 5 DoF
Taillenfunktionen
Nicken, Gieren und Rollen
Funktion der Beinbaugruppe
Faltbarer Hub- und Absenkmechanismus
Konstruktion der mobilen Basis
4 gelenkte Räder
Drehen auf der Stelle
Unterstützt
Seitwärtsbewegung
Unterstützt
Standard-Navigationsgenauigkeit
±5 cm, ±3°
Hochpräzise Navigation
±3 cm, ±2°
Hindernisüberwindung
1.5 cm
Steigfähigkeit in der Spezifikationstabelle
≤ 5°; strengere Grenze von 5% im Sicherheitsabschnitt des Handbuchs beachten
Mindestdurchgangsbreite für die Navigation
850 mm

Rechnervarianten — Handbuch

Rechenleistung der Standardversion
500 TOPS (INT8)
CPU der Standardversion
24 × A78-Kerne
Arbeitsspeicher der Standardversion
64 GB
Speicher der Standardversion
2 TB NVMe SSD
Rechenleistung der Hochleistungsversion
2070 TFLOPS (FP4); nicht direkt mit INT8 TOPS vergleichbar
CPU der Hochleistungsversion
14 × Poseidon-AE-Kerne
Arbeitsspeicher der Hochleistungsversion
128 GB
Speicher der Hochleistungsversion
2 TB NVMe SSD

Anschlüsse — Handbuch

Ethernet-Anschluss für Internet
1 Gbps
Erster lokaler Ethernet-Anschluss
1 Gbps
Zweiter lokaler Ethernet-Anschluss
10 Gbps
USB Type-A
USB-3.0-Geschwindigkeit, nur bei der Standardversion / Version mit geringerer Rechenleistung
USB Type-C
USB-3.0-Geschwindigkeit
SIM-Steckplatz
4G/5G-Unterstützung; Mobilfunkmodul optional
DisplayPort
Standardversion, Displayausgang der Steuerung
Serviceanschluss
Debugging des Oberkörpers, nur für qualifiziertes Servicepersonal. Die Hochleistungsversion führt zusätzlich einen seriellen Debug-Anschluss auf
Endeffektoranschluss
M8, 8-polig
Stromversorgung des Endeffektors
1 × 24 V
Endeffektorkommunikation
2 × RS485 und 1 × CAN-FD
Endeffektor anschließen
Nur im ausgeschalteten Zustand; Hot-Swap von Endeffektoren wird nicht unterstützt

Elektrische Daten und Bedienterminal — Handbuch

Gesamte Akkukapazität in Ah
34 Ah
Nennversorgungsspannung
48 V
Nennstrom
8.3 A
Nennleistung
ca. 400 W
Ladegerätmodell
UY900L-W547150
Maximale Ladegerätleistung
821.25 W
Eingangsfrequenz des Ladegeräts
47–63 Hz
Display des Funkterminals
11.5 Zoll
Auflösung des Funkterminals
2000 × 1200 px
Physischer Not-Halt
Unterstützt

Die tatsächliche Leistung hängt von Umgebung, Last, Software und Konfiguration ab. Höchstwerte können sich auf unterschiedliche Testbedingungen beziehen und sind möglicherweise nicht gleichzeitig erreichbar.

LIEFERUNG & AUSSTATTUNG

Lieferumfang und Optionen.

Lieferumfang

  • G2-Roboterplattform ohne Endeffektoren
  • Ladegerät und Werkzeugsatz gemäß Standardliste des Herstellers
  • Konformitätsdokument, Garantie und Packliste

Im Angebot zu vereinbaren

  • Endeffektoren, mechanische Adapter und Verkabelung.
  • VR, Datenerfassungsausstattung und Lizenzen.
  • Werkstücke, Zykluszeit und Greifanforderungen.
  • Industrienetzwerk und Schnittstellen zum Zielsystem.

Das bestätigte Angebot führt den tatsächlichen Lieferumfang und die Lizenzen einzeln auf. Abbildungen können optionales Zubehör zeigen.

Anwendungen.

Beispiele möglicher Einsätze. Erforderliche Entwicklung und Dienstleistungen werden für jedes Projekt vereinbart.
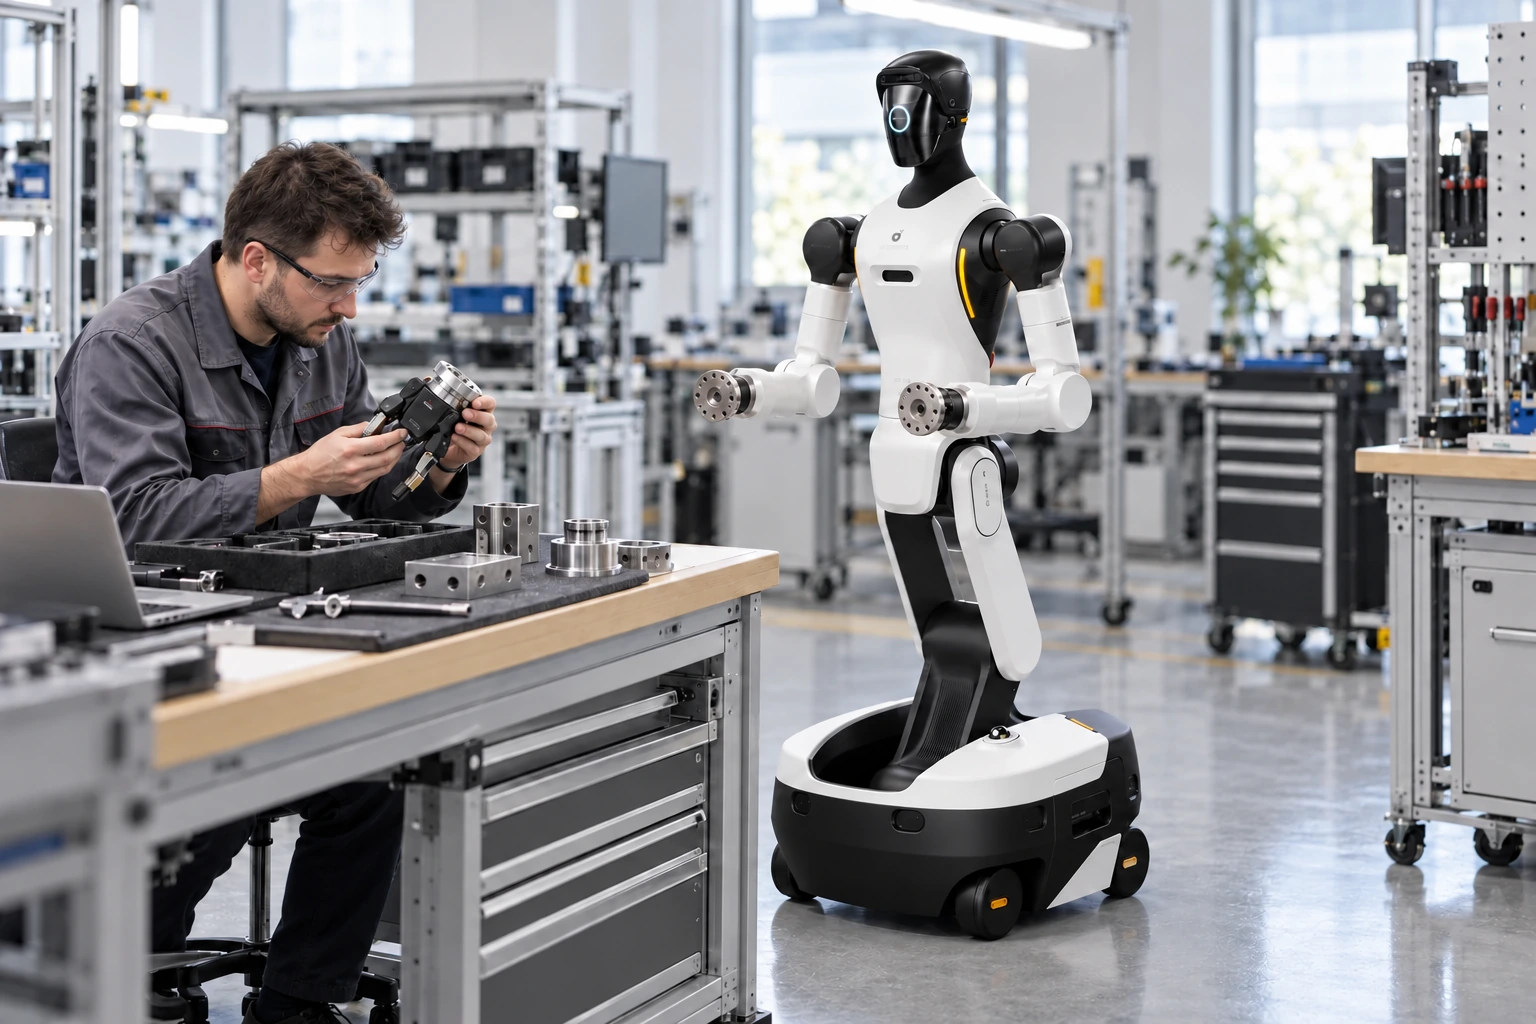
Handhabungsversuche · AGIBOT G2 Roboterkörper

Handhabungsversuche

Bewerten Sie das Greifen, Bewegen und Handhaben von Werkstücken.

Robotikdatenerfassung · AGIBOT G2 Roboterkörper

Robotikdatenerfassung

Zeichnen Sie demonstrierte Bewegungsabläufe mit geeigneter Datenerfassungsausstattung auf.
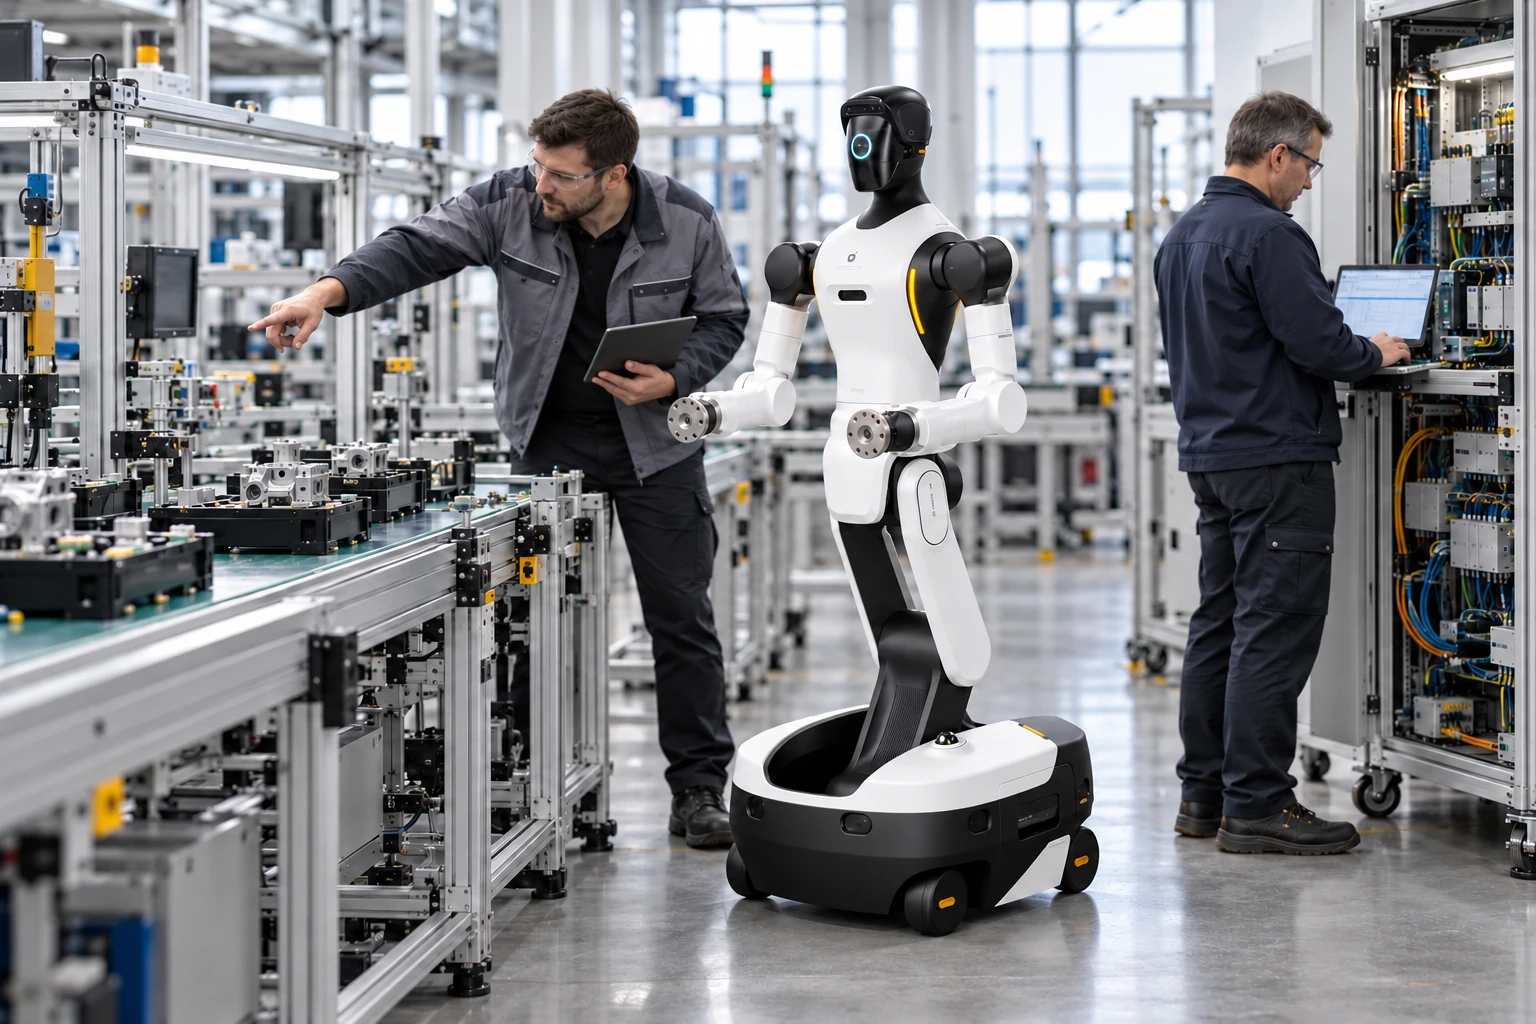
Industrielle Integration · AGIBOT G2 Roboterkörper

Industrielle Integration

Entwickeln Sie Systemverbindungen und Arbeitsabläufe anhand der Standortanforderungen.

VOR DER AUSWAHL IHRER KONFIGURATION

Häufig gestellte Fragen.

Was bedeutet „Nur Roboterkörper“?

Es bezeichnet die Roboterplattform ohne Endeffektoren. Greifer, Hände, VR-Geräte und Datenerfassungsausstattung müssen separat aufgeführt sein, um enthalten zu sein.

Ist die Verpackungslösung ein fertiges Automatisierungssystem?

Das Paket enthält die aufgeführte Ausstattung. Ablaufgestaltung, Training, Integration und Standortvalidierung bleiben Projektaufgaben.

Haben verwandte Modelle dieselben technischen Daten?

Nicht automatisch. Prüfen Sie die genaue Variante, die installierte Ausstattung und die zugehörige Spezifikation gemeinsam.

NT SYS · AGIBOT-ROBOTIK

Sprechen wir über Ihre Anwendung.

Wir helfen Ihnen, das passende Modell, die richtige Ausstattung und geeignete Dienstleistungen auszuwählen.