Porozmawiajmy o Twoim projekcie ↗
Seria G

AGIBOT G2 – sam korpus robota

Mobilny robot z dwoma ramionami do manipulacji ze sterowaniem siłowym, dostarczany bez efektorów końcowych.

Skontaktuj się z nami w sprawie ceny.

Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.

185 kgmasa platformy
25DoF bez efektorów końcowych
5 kg/ramięudźwig znamionowy
IP42stopień ochrony
POZNAJ PLATFORMĘ

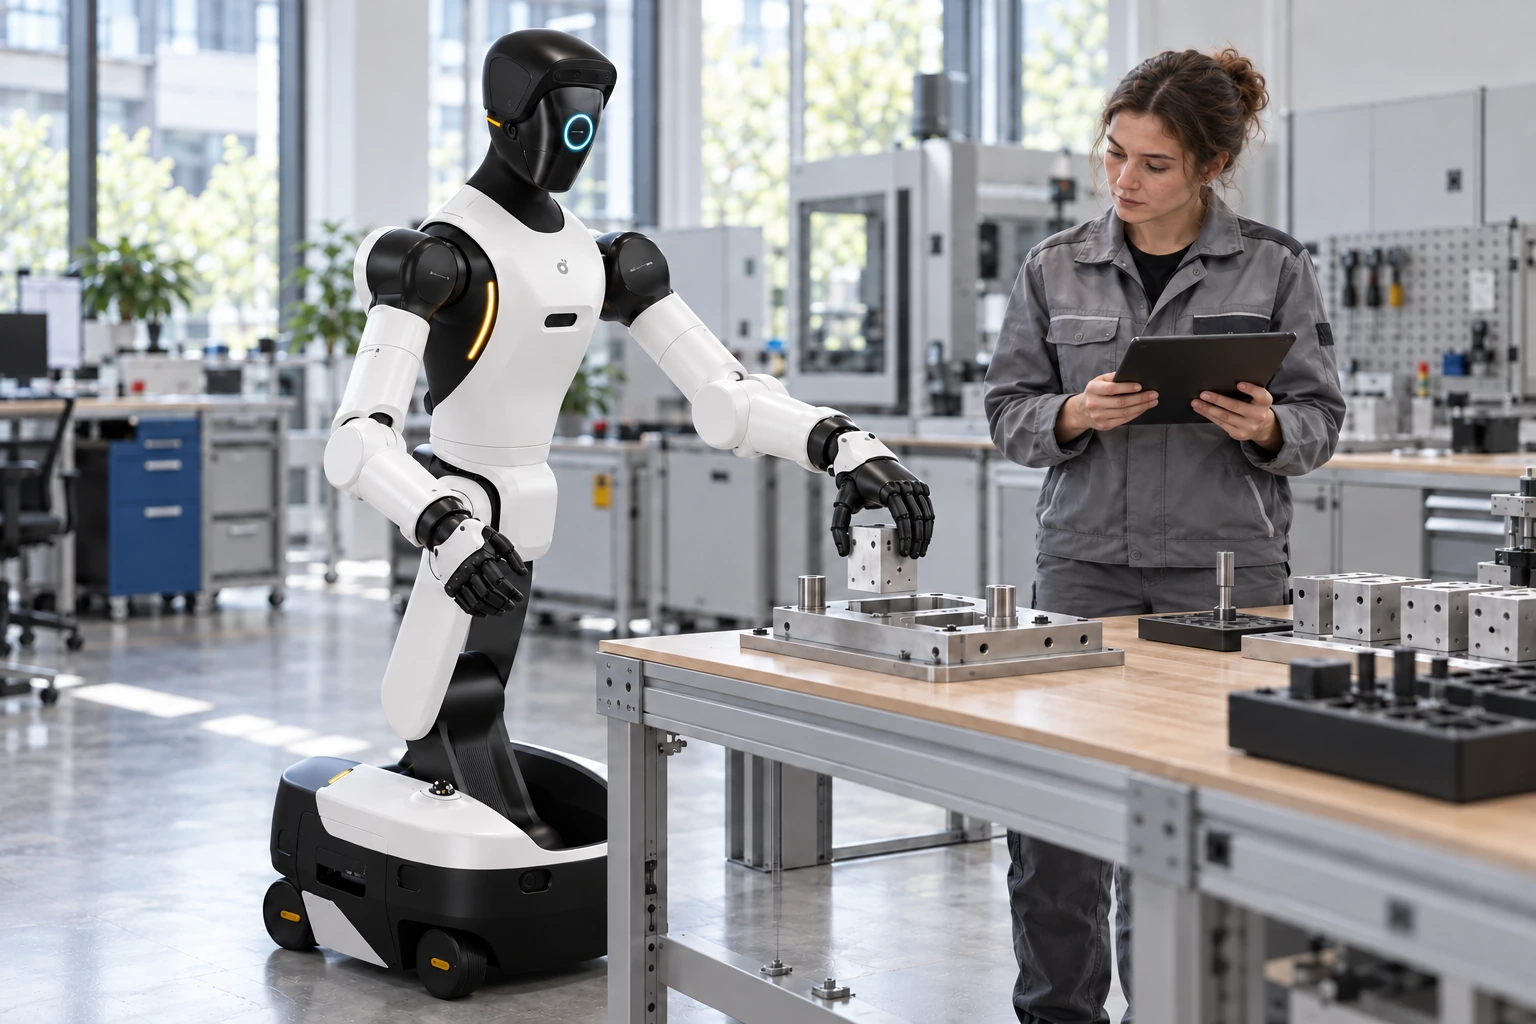
Platforma robotyczna AGIBOT G2 z bliska.

AGIBOT G2 – sam korpus robota — Dwa ramiona robota na podwoziu kołowym.
Ilustracje zastosowań przedstawiają G2 z efektorami końcowymi; wersja samego korpusu jest dostarczana bez efektorów końcowych.

Dwa ramiona robota na podwoziu kołowym.

Dzięki podwoziu kołowemu i dwóm ramionom G2 wspiera przemysłowe zadania manipulacji przedmiotami. Planowanie musi uwzględniać łącznie chwytak, obrabiany przedmiot i przestrzeń roboczą robota.
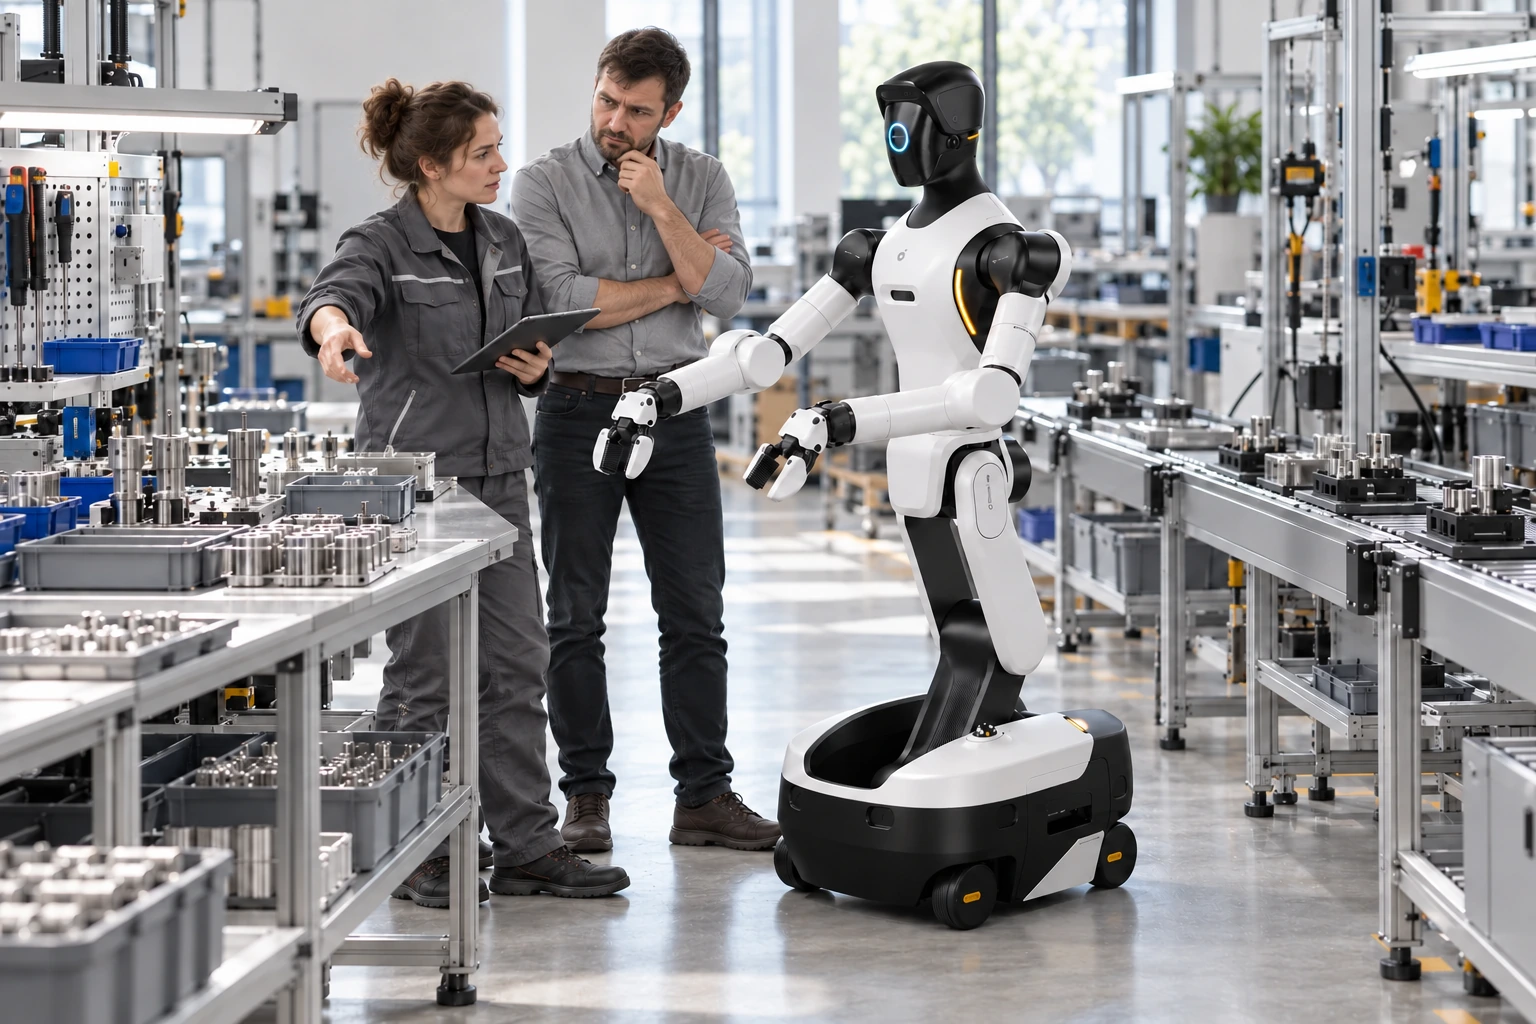
AGIBOT G2 – sam korpus robota — Skoordynowany chwyt i ruch.

Skoordynowany chwyt i ruch.

Manipulacja ze sterowaniem siłowym oraz ekosystem Genie RL wspierają procesy uczenia i integracji. Zadania przemysłowe wymagają również określenia wariantów przedmiotów i kryteriów odbioru cyklu.

Wybierz platformę lub pakiet integracyjny.

Rozwiązanie do pakowania G2 obejmuje robota, sprzęt VR, kontroler, chwytak OmniPicker i skrzynię transportową. Wersja samego korpusu jest dostarczana bez efektorów końcowych; jej akcesoria dobiera się osobno.

Dwa ramiona na wielokierunkowej podstawie · AGIBOT G2 – sam korpus robota

Sprzęt w szczegółach.

Widok z przodu

  1. Kamery w głowie

    Kamery RGB-D i stereoskopowe na głowie rejestrują informacje wizualne i głębię.

  2. Wyświetlacz interaktywny

    Animowana mimika sprawia, że reakcje robota są widoczne.

  3. Matryca mikrofonów i głośnik

    Lokalizacja źródła dźwięku, redukcja szumów i usuwanie echa, z głośnikiem 8 W.

  4. Pokładowe układy obliczeniowe

    Dostępny z kontrolerem NVIDIA Jetson T5000 o wydajności 2070 TFLOPS przy precyzji FP4.

  5. Ramiona z pomiarem siły

    Siedem stopni swobody na ramię, udźwig 5 kg i pomiar momentu obrotowego przegubów.

  6. Kamery RGB-D na nadgarstkach

    Pomiar koloru i głębi z bliska w obszarze chwytania.

  7. Wymienna zręczna dłoń

    Opcjonalna dłoń z maksymalnie 19 DoF, pomiarem dotyku 3D i szybką wymianą.

  8. Podwozie wielokierunkowe

    Obrót w miejscu, ruch boczny i prędkość jazdy do 1.5 m/s.

Widok z tyłu

  1. Kamery obserwujące dookoła

    Zespół kamer typu rybie oko zapewnia pokrycie wizualne 360°.

  2. Przegubowa szyja

    Trzy DoF szyi umożliwiają obrót, pochylenie przód–tył i przechylenie boczne.

  3. Odłączany terminal bezprzewodowy

    Terminal bezprzewodowy zamontowany z tyłu i przewodowe połączenie sieciowe 10G.

  4. Zatrzymanie awaryjne i sterowanie

    Przyciski zatrzymania awaryjnego i zasilania układu sterowania zamontowane z tyłu.

  5. Pas i mechanizm podnoszenia

    Trzy DoF pasa oraz składana sekcja podnosząca z dwoma DoF regulują pozycję korpusu i wysokość roboczą.

  6. LiDAR i czujniki ultradźwiękowe

    Dwa urządzenia LiDAR zapewniają pokrycie 360°, a osiem czujników ultradźwiękowych wykrywa pobliskie przeszkody.

  7. Dwa akumulatory wymieniane podczas pracy

    Dwa akumulatory obsługują wymianę podczas pracy. Opcjonalna stacja ładowania umożliwia automatyczne doładowywanie.

  8. Zasilanie główne i ładowanie

    W podwoziu znajdują się główny wyłącznik zasilania systemu i złącze ładowania.

Przegląd wyposażenia

Ruch i mechanika

Aktywne stopnie swobody bez efektorów końcowych
25
Stopnie swobody szyi
3
Stopnie swobody zespołu pasa i nóg
5

Percepcja i sterowanie

LiDAR 3D
2 sztuki
Kamera stereoskopowa
1 sztuka
Kamera typu rybie oko
3 sztuki

Zasilanie i eksploatacja

Stopień ochrony
IP42 według prezentacji produktu producenta
Liczba akumulatorów
2 sztuki
Czas pracy
ok. 4 godzin
PEŁNA KARTA DANYCH

Specyfikacja techniczna.

Parametry producenta i warunki pomiaru uporządkowane tematycznie.

Źródło: AGIBOT ↗

Parametry ogólne — tabela producenta

Wysokość
1225–1795 mm
Szerokość
640 mm
Długość
760 mm
Masa
185 kg, wartość referencyjna platformy
Aktywne stopnie swobody bez efektorów końcowych
25
Stopnie swobody szyi
3
Pokaż pełną specyfikację technicznąPokaż mniej
Stopnie swobody każdego ramienia
7
Stopnie swobody zespołu pasa i nóg
5
Stopnie swobody mobilnej podstawy
3

Pełna aktualna tabela produktu AGIBOT, uzupełniona szczegółowymi parametrami z instrukcji G2. Komputery standardowe i o wysokiej wydajności to odrębne warianty, a nie urządzenia instalowane razem. Parametry przestrzeni roboczej O10 są wartościami referencyjnymi zmierzonymi z opcjonalną dłonią robotyczną. Dostarczana konfiguracja UE jest potwierdzana osobno.

Czujniki i interakcja — tabela producenta

LiDAR 3D
2 sztuki
Kamera stereoskopowa
1 sztuka
Kamera typu rybie oko
3 sztuki
Kamera RGB-D w głowie
1 sztuka
Kamery RGB-D na nadgarstkach
2 sztuki
Matryca mikrofonów
Na wyposażeniu
Głośnik
Na wyposażeniu
Wyświetlacz interaktywny
Na wyposażeniu
Wielokolorowa taśma LED
Na wyposażeniu

Osiągi — tabela producenta

Znamionowy udźwig ramienia
5 kg/ramię
Czujniki momentu obrotowego przegubów
Na wyposażeniu
Prędkość mobilnej podstawy
1.5 m/s
Tryby ruchu
Ruch wielokierunkowy, jazda boczna i obrót w miejscu
Stopień ochrony
IP42 według prezentacji produktu producenta

Akumulator i ładowanie — tabela producenta

Liczba akumulatorów
2 sztuki
Łączna pojemność akumulatorów
1652 Wh
Czas pracy
ok. 4 godzin
Zasilanie
Bezpośrednie ładowanie, wymiana akumulatorów; automatyczny powrót do opcjonalnej stacji ładowania
Czas ładowania
≤ 2.5 godziny
Wejście ładowarki
100–240 V
Wyjście ładowarki
54.75 V / 15 A

Układy obliczeniowe i sterowanie — tabela producenta

Wersja o wysokiej wydajności
NVIDIA Jetson T5000, 2070 TFLOPS (FP4); nie jest standardem w każdej konfiguracji samego korpusu / rozwiązania do pakowania
Komunikacja
Wi-Fi, Bluetooth; opcjonalnie 4G/5G
Bezprzewodowy terminal ręczny
Dostępne
Aktualizacje OTA
Dostępne
Własne prace programistyczne
Obsługiwane

Przestrzeń robocza i środowisko — uzupełnienie z instrukcji

Pionowa przestrzeń robocza z dłońmi O10
0–2.3 m; O10 nie jest częścią pakietu z samym korpusem
Rozpiętość ramion z dłońmi O10
2.3 m
Temperatura pracy
Tabela specyfikacji w instrukcji: 0…45 °C; sekcja bezpieczeństwa: 0…40 °C. Potwierdź dla dostarczanej wersji
Temperatura przechowywania
−20…60 °C
Wilgotność podczas pracy
≤ 90% w tabeli specyfikacji; sekcja bezpieczeństwa wymaga wartości poniżej 90%
Środowisko pracy
Wewnątrz, równe podłoże; sekcja bezpieczeństwa dopuszcza maksymalne nachylenie 5%

Zakresy ruchu przegubów — instrukcja

Obrót głowy
±70°
Boczne przechylenie głowy
±20°
Pochylenie głowy
±27°
Obrót pasa
±174°
Boczne przechylenie pasa
±24°
Zginanie pasa
−104°…58°
Zakres ruchu kolana
0°…151°
Zakres ruchu stawu skokowego
−61°…0°
Obrót barku
±178°
Unoszenie barku
±120°
Obrót ramienia
±178°
Zakres ruchu łokcia
−145°…60°
Obrót przedramienia
±178°
Unoszenie nadgarstka
±90°
Boczny ruch nadgarstka
±60°

Szczegółowe parametry kamer — instrukcja

Rozdzielczość kamery stereoskopowej głowy
Oba przetworniki obrazu: 1920 × 1536 px
Liczba klatek kamery stereoskopowej głowy na sekundę
60 fps
Pole widzenia kamery stereoskopowej głowy
118° w poziomie × 92° w pionie
Rozdzielczość kamer typu rybie oko
1920 × 1537 px według tabeli w instrukcji
Liczba klatek kamer typu rybie oko na sekundę
30 fps
Pole widzenia kamer typu rybie oko
215° w poziomie × 170° w pionie
Rozdzielczość obrazu kolorowego RGB-D głowy
1280 × 800 px
Liczba klatek obrazu kolorowego RGB-D głowy na sekundę
60 fps
Pole widzenia obrazu kolorowego RGB-D głowy
94° w poziomie × 68° w pionie
Rozdzielczość obrazu głębi RGB-D głowy
1280 × 800 px
Liczba klatek obrazu głębi RGB-D głowy na sekundę
30 fps
Pole widzenia obrazu głębi RGB-D głowy
90° w poziomie × 65° w pionie
Rozdzielczość obrazu kolorowego RGB-D nadgarstka
1920 × 1080 px
Liczba klatek obrazu kolorowego RGB-D nadgarstka na sekundę
25 fps
Pole widzenia obrazu kolorowego RGB-D nadgarstka
105° w poziomie × 85° w pionie
Rozdzielczość obrazu głębi RGB-D nadgarstka
640 × 480 px
Liczba klatek obrazu głębi RGB-D nadgarstka na sekundę
25 fps
Pole widzenia obrazu głębi RGB-D nadgarstka
90° w poziomie × 70° w pionie

Pomiar odległości i IMU — instrukcja

Minimalna odległość pomiaru LiDAR
0.1 m
Dokładność pomiaru odległości LiDAR (1σ)
≤ 2 cm przy odległości 10 m; ≤ 3 cm przy odległości 0.2 m
Pole widzenia LiDAR
360° w poziomie; −7°…52° w pionie
Liczba punktów LiDAR na sekundę
200 000 punktów/s
Częstotliwość aktualizacji LiDAR
10 Hz
Liczba czujników ultradźwiękowych
8 sztuk
Dokładność pomiaru ultradźwiękowego
20 mm
Zakres pomiaru ultradźwiękowego
Instrukcja podaje 30–3000 m; jednostka wydaje się błędna i wymaga potwierdzenia
Kąt detekcji ultradźwiękowej
100° ±10° w poziomie; 60° ±10° w pionie
Przesunięcie zera żyroskopu w całym zakresie temperatur
Typowo 0.015 °/s; maksymalnie 0.03 °/s
Zakres pomiarowy żyroskopu
±250 °/s
Stabilność przesunięcia zera żyroskopu
Typowo 4 °/h; maksymalnie 6 °/h
Zakres akcelerometru
±8 g
Przesunięcie zera akcelerometru w całym zakresie temperatur
Typowo 1.5 mg; maksymalnie 2 mg
Stabilność przesunięcia zera akcelerometru
Typowo 0.07 mg; maksymalnie 0.1 mg

Dźwięk i wyświetlacz — instrukcja

Liczba mikrofonów
Matryca 4 mikrofonów
Czułość mikrofonu
−32 ±3.5 dB
Stosunek sygnału do szumu mikrofonu
70 dBA
Liczba głośników
1 sztuka
Moc znamionowa głośnika
8 W
Moc maksymalna głośnika
10 W
Impedancja głośnika
4 Ω ±15%
Częstotliwość rezonansowa głośnika
200 Hz ±20%
Czułość głośnika
83 ±3 dB
Zakres częstotliwości głośnika
f₀–8 kHz, gdzie f₀ jest częstotliwością rezonansową
Wymiary wyświetlacza interaktywnego
6.3 cala
Jasność wyświetlacza interaktywnego
500 nit

Manipulacja i nawigacja — instrukcja

Łączny udźwig znamionowy obu ramion
10 kg
Łączny udźwig szczytowy obu ramion
15 kg; nie jest to ciągły udźwig znamionowy
Długość ramienia
696 mm
Powtarzalność ramienia
±0.1 mm
Bezwzględna dokładność pozycjonowania ramienia
±1 mm
Rozdzielczość momentu obrotowego w sterowaniu siłowym
≤ 0.02 Nm
Częstotliwość próbkowania czujnika siły
≥ 5 kHz
Konstrukcja tułowia
Składany układ podnoszenia z 5 DoF
Funkcje pasa
Pochylenie przód–tył, obrót i przechylenie boczne
Funkcja zespołu nóg
Składany mechanizm podnoszenia i opuszczania
Konstrukcja mobilnej podstawy
4 koła skrętne
Obrót w miejscu
Obsługiwane
Ruch boczny
Obsługiwane
Standardowa dokładność nawigacji
±5 cm, ±3°
Nawigacja o wysokiej precyzji
±3 cm, ±2°
Pokonywanie przeszkód
1.5 cm
Zdolność pokonywania nachyleń w tabeli specyfikacji
≤ 5°; należy przestrzegać bardziej rygorystycznego limitu 5% z sekcji bezpieczeństwa instrukcji
Minimalna szerokość przejścia dla nawigacji
850 mm

Warianty komputerów — instrukcja

Wydajność obliczeniowa wersji standardowej
500 TOPS (INT8)
Procesor wersji standardowej
24 × rdzeń A78
Pamięć wersji standardowej
64 GB
Pamięć masowa wersji standardowej
2 TB NVMe SSD
Wydajność obliczeniowa wersji o wysokiej wydajności
2070 TFLOPS (FP4); nie można bezpośrednio porównywać z INT8 TOPS
Procesor wersji o wysokiej wydajności
14 × rdzeń Poseidon-AE
Pamięć wersji o wysokiej wydajności
128 GB
Pamięć masowa wersji o wysokiej wydajności
2 TB NVMe SSD

Złącza — instrukcja

Port Ethernet do Internetu
1 Gbps
Pierwszy lokalny port Ethernet
1 Gbps
Drugi lokalny port Ethernet
10 Gbps
USB Type-A
Prędkość USB 3.0, tylko w wersji standardowej / o niższej mocy obliczeniowej
USB Type-C
Prędkość USB 3.0
Gniazdo SIM
Obsługa 4G/5G; moduł komórkowy opcjonalny
DisplayPort
Wersja standardowa, wyjście obrazu kontrolera
Port serwisowy
Debugowanie górnej części korpusu, wyłącznie dla wykwalifikowanego personelu serwisowego. Dla wersji o wysokiej wydajności wymieniono także szeregowy port debugowania
Złącze efektora końcowego
M8, 8-pinowe
Zasilanie efektora końcowego
1 × 24 V
Komunikacja efektora końcowego
2 × RS485 i 1 × CAN-FD
Podłączanie efektora końcowego
Tylko przy wyłączonym zasilaniu; wymiana efektora końcowego podczas pracy nie jest obsługiwana

Parametry elektryczne i terminal operatora — instrukcja

Łączna pojemność akumulatorów w Ah
34 Ah
Znamionowe napięcie zasilania
48 V
Prąd znamionowy
8.3 A
Moc znamionowa
ok. 400 W
Model ładowarki
UY900L-W547150
Maksymalna moc ładowarki
821.25 W
Częstotliwość wejściowa ładowarki
47–63 Hz
Wyświetlacz terminala bezprzewodowego
11.5 cala
Rozdzielczość terminala bezprzewodowego
2000 × 1200 px
Fizyczne zatrzymanie awaryjne
Obsługiwane

Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.

DOSTAWA I WYPOSAŻENIE

Zawartość zestawu i opcje.

Zawartość zestawu

  • Platforma robotyczna G2 bez efektorów końcowych
  • Ładowarka i zestaw narzędzi zgodnie ze standardową listą producenta
  • Dokument zgodności, gwarancja i lista pakunkowa

Do uzgodnienia w ofercie

  • Efektory końcowe, adaptery mechaniczne i okablowanie.
  • VR, sprzęt do pozyskiwania danych i licencje.
  • Obrabiane przedmioty, czas cyklu i wymagania chwytu.
  • Sieć przemysłowa i interfejsy systemu docelowego.

Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.

Zastosowania.

Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.
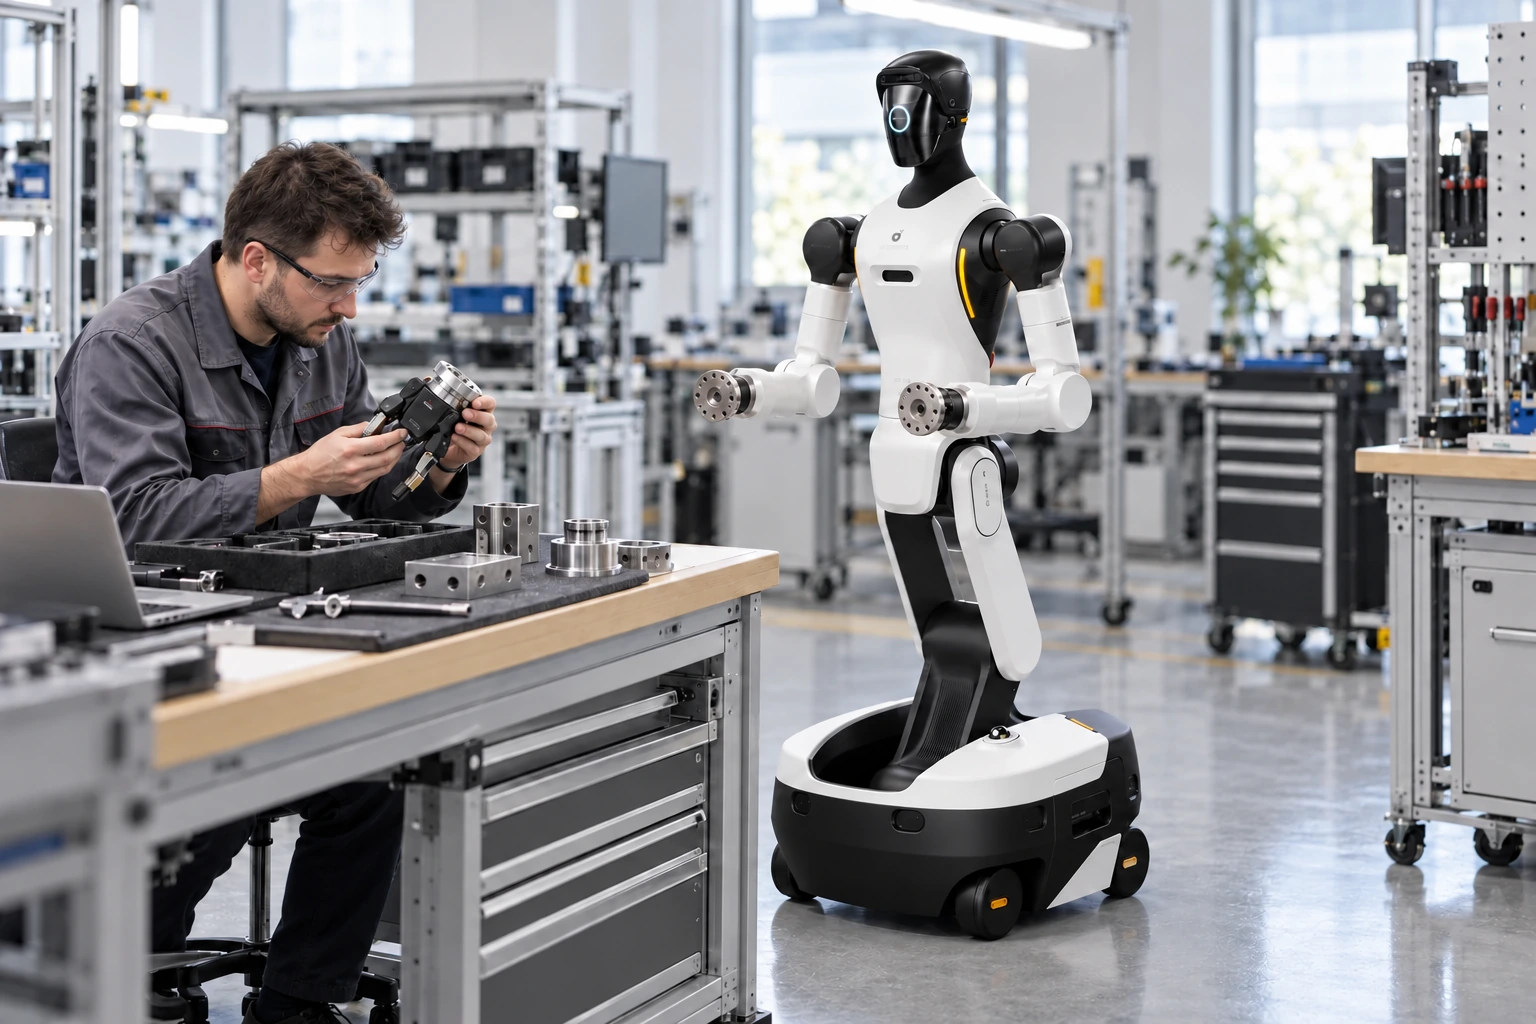
Próby manipulacji · AGIBOT G2 – sam korpus robota

Próby manipulacji

Oceniaj pobieranie, przemieszczanie i manipulowanie przedmiotami.

Pozyskiwanie danych robotycznych · AGIBOT G2 – sam korpus robota

Pozyskiwanie danych robotycznych

Rejestruj demonstrowane sekwencje ruchów za pomocą odpowiedniego sprzętu do pozyskiwania danych.
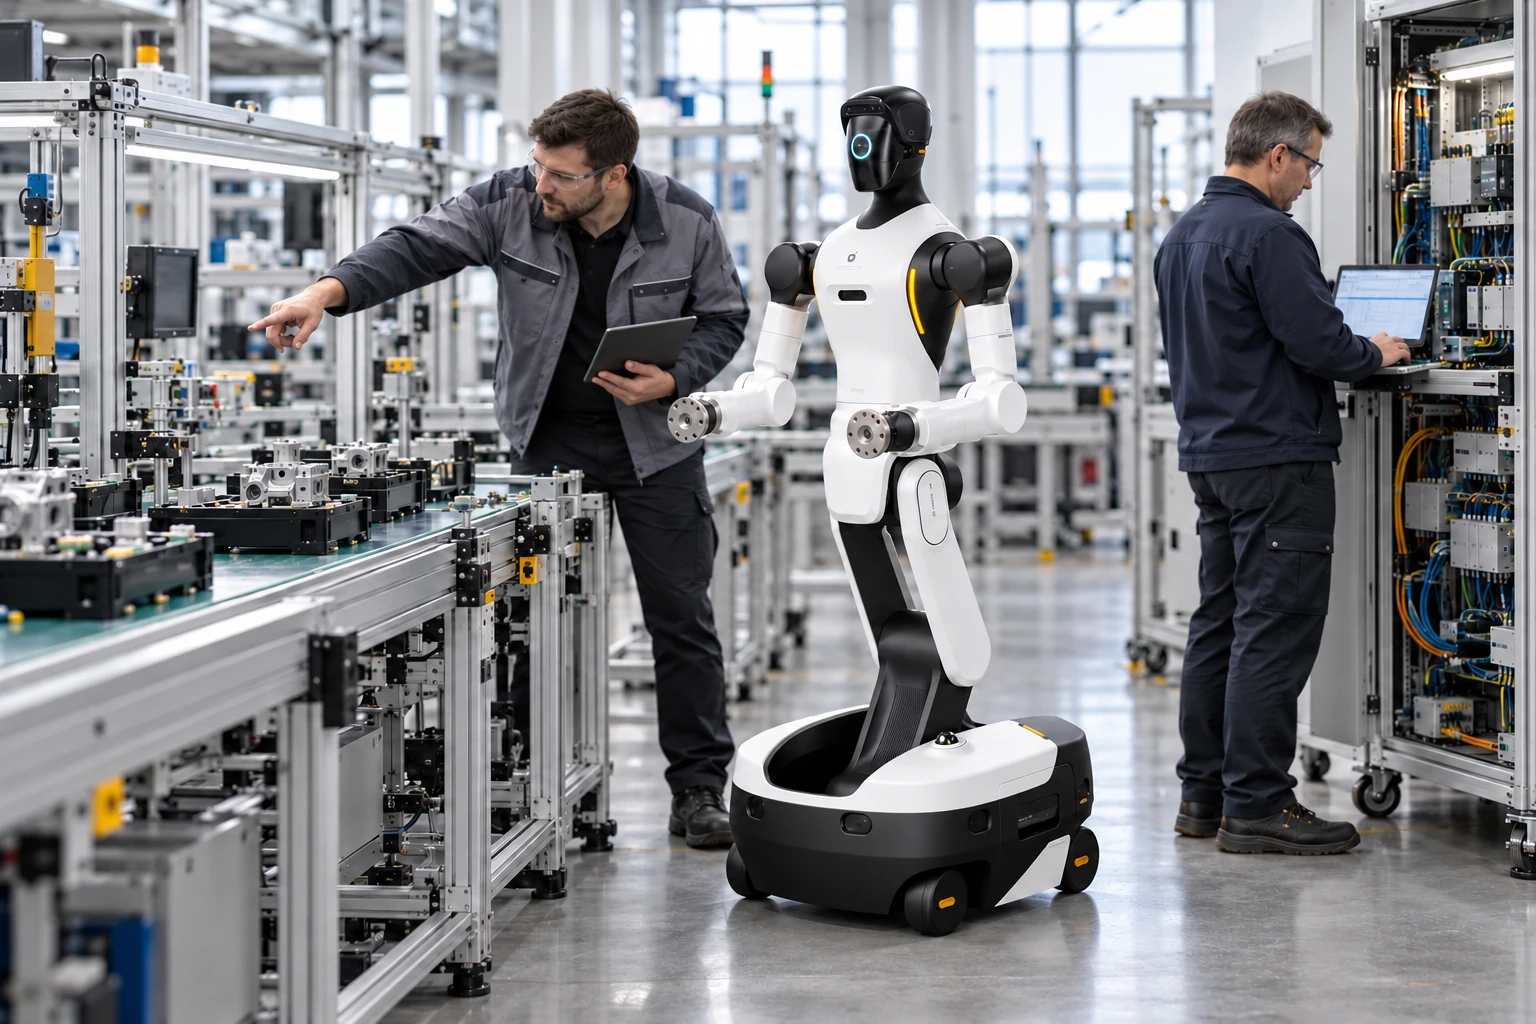
Integracja przemysłowa · AGIBOT G2 – sam korpus robota

Integracja przemysłowa

Opracuj połączenia systemowe i procesy robocze zgodnie z wymaganiami obiektu.

ZANIM WYBIERZESZ KONFIGURACJĘ

Najczęstsze pytania.

Co oznacza wersja samego korpusu robota?

To platforma robotyczna bez efektorów końcowych. Chwytaki, dłonie, urządzenia VR i sprzęt do pozyskiwania danych muszą być wyszczególnione osobno, aby wchodziły w skład dostawy.

Czy rozwiązanie do pakowania jest gotowym systemem automatyzacji?

Pakiet zawiera wymienione wyposażenie. Projektowanie procesu, uczenie, integracja i walidacja na miejscu pozostają zadaniami projektu.

Czy powiązane modele mają takie same parametry?

Nie automatycznie. Sprawdź łącznie dokładny wariant, zamontowane wyposażenie i odpowiadającą im specyfikację.

NT SYS · ROBOTYKA AGIBOT

Porozmawiajmy o Twoim zastosowaniu.

Pomagamy wybrać odpowiedni model, wyposażenie i usługi.