Pogovorimo se o vašem projektu ↗
Serija G

AGIBOT G2 – samo telo robota

Mobilni dvoročni robot za manipulacijo s krmiljenjem sile, dobavljen brez končnih efektorjev.

Za ceno nas kontaktirajte.

Ceno, razpoložljivost, konfiguracijo in pogoje dobave v Slovenijo potrdimo v individualni ponudbi.

185 kgmasa platforme
25DoF brez končnih efektorjev
5 kg/rokonazivna nosilnost
IP42stopnja zaščite
SPOZNAJTE PLATFORMO

Podrobneje o robotski platformi AGIBOT G2.

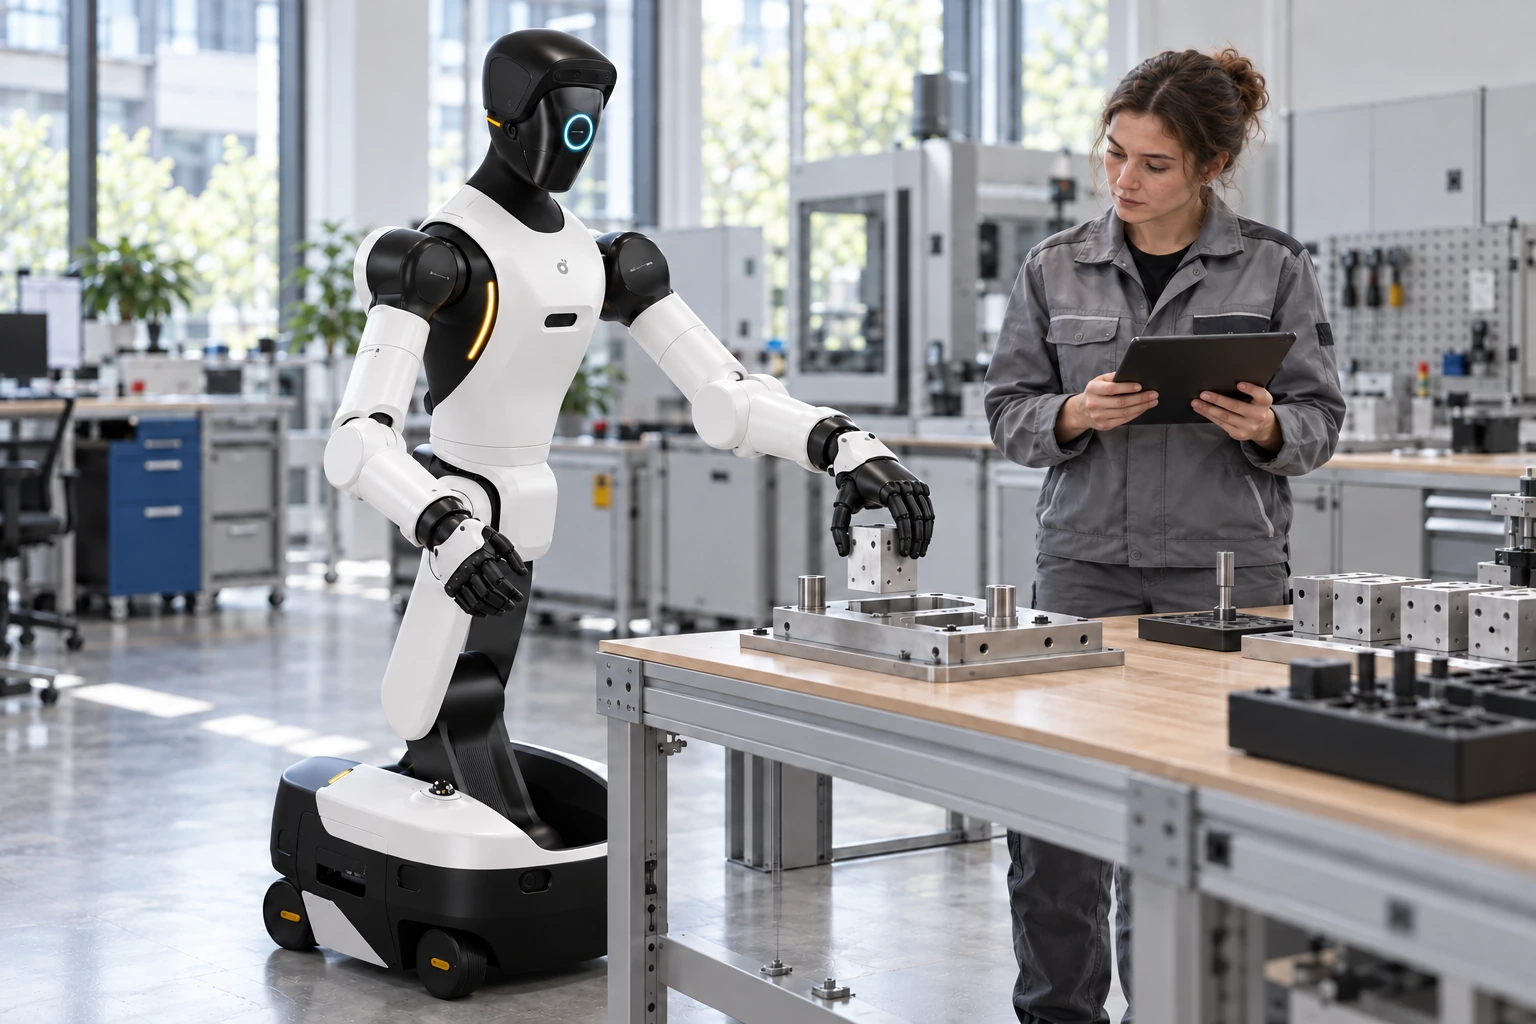
AGIBOT G2 – samo telo robota — dve robotski roki na podvozju s kolesi.
Slike uporabe prikazujejo G2 s končnimi efektorji; različica Body je dobavljena brez končnih efektorjev.

Dve robotski roki na podvozju s kolesi.

G2 s podvozjem na kolesih in dvema rokama podpira industrijsko ravnanje s predmeti. Pri načrtovanju je treba skupaj upoštevati prijemalo, obdelovanec in delovno območje robota.
AGIBOT G2 – samo telo robota — usklajeno prijemanje in gibanje.

Usklajeno prijemanje in gibanje.

Manipulacija s krmiljenjem sile in ekosistem Genie RL podpirata učne in integracijske delovne tokove. Industrijske naloge zahtevajo tudi določene različice predmetov in merila za prevzem cikla.

Izberite platformo ali integracijski paket.

Rešitev za pakiranje G2 vključuje robota, opremo VR, upravljalnik, prijemalo OmniPicker in transportni kovček. Različica Body je dobavljena brez končnih efektorjev; dodatno opremo zanjo izberete posebej.

Dve roki na vsesmerni osnovi · AGIBOT G2 – samo telo robota

Razlaga strojne opreme.

Pogled od spredaj

  1. Kamere na glavi

    Kamere RGB-D in stereo kamere na glavi zajemajo vizualne in globinske informacije.

  2. Interaktivni zaslon

    Animirana obrazna mimika naredi odzive robota vidne.

  3. Mikrofonsko polje in zvočnik

    Lokalizacija vira zvoka, zmanjševanje šuma in odpravljanje odmeva z zvočnikom 8 W.

  4. Vgrajene računske zmogljivosti

    Na voljo s krmilnikom NVIDIA Jetson T5000, ki zagotavlja 2070 TFLOPS pri natančnosti FP4.

  5. Roke z zaznavanjem sile

    Sedem prostostnih stopenj na roko, nosilnost 5 kg in zaznavanje navora sklepov.

  6. Kamere RGB-D na zapestjih

    Barvno in globinsko zaznavanje na kratki razdalji okoli območja prijemanja.

  7. Zamenljiva spretna robotska dlan

    Izbirna dlan z do 19 DoF, 3D-taktilnim zaznavanjem in hitro menjavo.

  8. Vsesmerno podvozje

    Vrtenje na mestu, gibanje vstran in hitrost premikanja do 1.5 m/s.

Pogled od zadaj

  1. Kamere za pogled okoli robota

    Niz kamer ribje oko zagotavlja 360° vizualno pokritost.

  2. Gibljiv vrat

    Tri DoF vratu omogočajo zasuk okoli navpične, prečne in vzdolžne osi.

  3. Snemljiv brezžični terminal

    Brezžični terminal na zadnji strani in žična omrežna povezava 10G.

  4. Zaustavitev v sili in upravljanje

    Gumbi za zaustavitev v sili in napajanje krmilnega sistema na zadnji strani.

  5. Pas in dvižni mehanizem

    Tri DoF pasu ter zložljivi in dvižni del z dvema DoF prilagajajo položaj telesa in delovno višino.

  6. LiDAR in ultrazvočno zaznavanje

    Dve enoti LiDAR zagotavljata 360° pokritost, osem ultrazvočnih senzorjev pa zaznava bližnje ovire.

  7. Dve bateriji, zamenljivi med delovanjem

    Dve bateriji omogočata menjavo med delovanjem. Izbirna polnilna postaja omogoča samodejno polnjenje.

  8. Glavno napajanje in polnjenje

    V podvozju sta glavno stikalo napajanja sistema in polnilni priključek.

Pregled opreme

Gibanje in mehanika

Aktivne prostostne stopnje brez končnih efektorjev
25
Prostostne stopnje vratu
3
Prostostne stopnje sklopa pasu in nog
5

Zaznavanje in upravljanje

3D LiDAR
2 enoti
Stereo kamera
1 enota
Kamera z objektivom ribje oko
3 enote

Napajanje in delovanje

Stopnja zaščite
IP42 po predstavitvi izdelka proizvajalca
Število baterij
2 enoti
Čas delovanja
pribl. 4 ure
CELOTEN TEHNIČNI LIST

Tehnične specifikacije.

Parametri proizvajalca in merilni pogoji, razvrščeni po temah.

Vir: AGIBOT ↗

Splošne specifikacije — tabela proizvajalca

Višina
1225–1795 mm
Širina
640 mm
Dolžina
760 mm
Masa
185 kg, referenčni podatek platforme
Aktivne prostostne stopnje brez končnih efektorjev
25
Prostostne stopnje vratu
3
Prikaži vse tehnične specifikacijePrikaži manj
Prostostne stopnje posamezne roke
7
Prostostne stopnje sklopa pasu in nog
5
Prostostne stopnje mobilne osnove
3

Celotna trenutna tabela izdelka AGIBOT, dopolnjena s podrobnimi specifikacijami iz priročnika G2. Standardni in visokozmogljivi računalnik sta ločeni različici, ne hkrati nameščena oprema. Podatki delovnega območja O10 so referenčne meritve z izbirno robotsko dlanjo. Dobavljeno konfiguracijo za EU potrdimo posebej.

Senzorji in interakcija — tabela proizvajalca

3D LiDAR
2 enoti
Stereo kamera
1 enota
Kamera z objektivom ribje oko
3 enote
Kamera RGB-D na glavi
1 enota
Kamere RGB-D na zapestjih
2 enoti
Mikrofonsko polje
Vključeno
Zvočnik
Vključeno
Interaktivni zaslon
Vključeno
Večbarvni LED-trak
Vključeno

Zmogljivost — tabela proizvajalca

Nazivna nosilnost roke
5 kg/roko
Senzorji navora sklepov
Vključeno
Hitrost mobilne osnove
1.5 m/s
Načini gibanja
Vsesmerno gibanje, vožnja vstran in vrtenje na mestu
Stopnja zaščite
IP42 po predstavitvi izdelka proizvajalca

Baterija in polnjenje — tabela proizvajalca

Število baterij
2 enoti
Skupna kapaciteta baterij
1652 Wh
Čas delovanja
pribl. 4 ure
Napajanje
Neposredno polnjenje, menjava baterije; samodejna vrnitev na izbirno polnilno postajo
Čas polnjenja
≤ 2.5 ure
Vhod polnilnika
100–240 V
Izhod polnilnika
54.75 V / 15 A

Računske zmogljivosti in upravljanje — tabela proizvajalca

Visokozmogljiva različica
NVIDIA Jetson T5000, 2070 TFLOPS (FP4); ni standard v vsaki konfiguraciji Body / Packaging
Komunikacija
Wi-Fi, Bluetooth; izbirno 4G/5G
Brezžični ročni terminal
Na voljo
Posodobitve OTA
Na voljo
Nadaljnji razvoj
Podprto

Delovno območje in okolje — dodatek priročnika

Navpično delovno območje z dlanmi O10
0–2.3 m; O10 ni vključen v paket Body
Razpon rok z dlanmi O10
2.3 m
Delovna temperatura
Tabela specifikacij priročnika: 0…45 °C; varnostni razdelek: 0…40 °C. Potrdite za dobavljeno različico
Temperatura shranjevanja
−20…60 °C
Vlažnost med delovanjem
≤ 90% v tabeli specifikacij; varnostni razdelek zahteva vrednost pod 90%
Delovno okolje
Zaprti prostori, ravna tla; varnostni razdelek dopušča največji naklon 5%

Območja gibanja sklepov — priročnik

Zasuk glave okoli navpične osi
±70°
Zasuk glave okoli vzdolžne osi
±20°
Nagib glave okoli prečne osi
±27°
Zasuk pasu okoli navpične osi
±174°
Bočni nagib pasu
±24°
Upogib pasu
−104°…58°
Območje gibanja kolena
0°…151°
Območje gibanja gležnja
−61°…0°
Vrtenje rame
±178°
Dvig rame
±120°
Vrtenje nadlakti
±178°
Območje gibanja komolca
−145°…60°
Vrtenje podlakti
±178°
Dvig zapestja
±90°
Bočno gibanje zapestja
±60°

Podrobne specifikacije kamer — priročnik

Ločljivost stereo kamere na glavi
Oba slikovna senzorja: 1920 × 1536 px
Hitrost sličic stereo kamere na glavi
60 fps
Vidno polje stereo kamere na glavi
118° vodoravno × 92° navpično
Ločljivost kamer z objektivom ribje oko
1920 × 1537 px po tabeli priročnika
Hitrost sličic kamer z objektivom ribje oko
30 fps
Vidno polje kamer z objektivom ribje oko
215° vodoravno × 170° navpično
Ločljivost barvne slike RGB-D na glavi
1280 × 800 px
Hitrost sličic barvne slike RGB-D na glavi
60 fps
Vidno polje barvne slike RGB-D na glavi
94° vodoravno × 68° navpično
Ločljivost globinske slike RGB-D na glavi
1280 × 800 px
Hitrost sličic globinske slike RGB-D na glavi
30 fps
Vidno polje globinske slike RGB-D na glavi
90° vodoravno × 65° navpično
Ločljivost barvne slike RGB-D na zapestju
1920 × 1080 px
Hitrost sličic barvne slike RGB-D na zapestju
25 fps
Vidno polje barvne slike RGB-D na zapestju
105° vodoravno × 85° navpično
Ločljivost globinske slike RGB-D na zapestju
640 × 480 px
Hitrost sličic globinske slike RGB-D na zapestju
25 fps
Vidno polje globinske slike RGB-D na zapestju
90° vodoravno × 70° navpično

Zaznavanje razdalje in IMU — priročnik

Najmanjša merilna razdalja LiDAR
0.1 m
Natančnost merjenja razdalje LiDAR (1σ)
≤ 2 cm pri razdalji 10 m; ≤ 3 cm pri razdalji 0.2 m
Vidno polje LiDAR
360° vodoravno; −7°…52° navpično
Hitrost zajema točk LiDAR
200 000 točk/s
Hitrost posodabljanja LiDAR
10 Hz
Število ultrazvočnih senzorjev
8 enot
Natančnost ultrazvočnega merjenja
20 mm
Ultrazvočno merilno območje
Priročnik navaja 30–3000 m; enota je očitno napačna in jo je treba potrditi
Kot ultrazvočnega zaznavanja
100° ±10° vodoravno; 60° ±10° navpično
Odmik žiroskopa v celotnem temperaturnem območju
Običajno 0.015 °/s; največ 0.03 °/s
Merilno območje žiroskopa
±250 °/s
Stabilnost odmika žiroskopa
Običajno 4 °/h; največ 6 °/h
Merilno območje merilnika pospeška
±8 g
Odmik merilnika pospeška v celotnem temperaturnem območju
Običajno 1.5 mg; največ 2 mg
Stabilnost odmika merilnika pospeška
Običajno 0.07 mg; največ 0.1 mg

Zvok in zaslon — priročnik

Število mikrofonov
Polje 4 mikrofonov
Občutljivost mikrofona
−32 ±3.5 dB
Razmerje signal/šum mikrofona
70 dBA
Število zvočnikov
1 enota
Nazivna moč zvočnika
8 W
Največja moč zvočnika
10 W
Impedanca zvočnika
4 Ω ±15%
Resonančna frekvenca zvočnika
200 Hz ±20%
Občutljivost zvočnika
83 ±3 dB
Frekvenčno območje zvočnika
f₀–8 kHz, kjer je f₀ resonančna frekvenca
Velikost interaktivnega zaslona
6.3 palca
Svetlost interaktivnega zaslona
500 nit

Manipulacija in navigacija — priročnik

Skupna nazivna nosilnost obeh rok
10 kg
Skupna največja nosilnost obeh rok
15 kg; ni trajna nazivna nosilnost
Dolžina roke
696 mm
Ponovljivost roke
±0.1 mm
Absolutna natančnost pozicioniranja roke
±1 mm
Ločljivost navora pri krmiljenju sile
≤ 0.02 Nm
Frekvenca vzorčenja senzorja sile
≥ 5 kHz
Zasnova trupa
Zložljiv dvižni sistem s 5 DoF
Funkcije pasu
Zasuk okoli prečne, navpične in vzdolžne osi
Funkcija sklopa nog
Zložljiv mehanizem za dviganje in spuščanje
Zasnova mobilne osnove
4 krmiljena kolesa
Obračanje na mestu
Podprto
Gibanje vstran
Podprto
Standardna natančnost navigacije
±5 cm, ±3°
Visokonatančna navigacija
±3 cm, ±2°
Premagovanje ovir
1.5 cm
Premagovanje naklona v tabeli specifikacij
≤ 5°; upoštevajte strožjo omejitev 5% v varnostnem razdelku priročnika
Najmanjša širina prehoda za navigacijo
850 mm

Različice računalnika — priročnik

Računska zmogljivost standardne različice
500 TOPS (INT8)
CPU standardne različice
24 × jedro A78
Pomnilnik standardne različice
64 GB
Shramba standardne različice
2 TB NVMe SSD
Računska zmogljivost visokozmogljive različice
2070 TFLOPS (FP4); ni neposredno primerljivo z INT8 TOPS
CPU visokozmogljive različice
14 × jedro Poseidon-AE
Pomnilnik visokozmogljive različice
128 GB
Shramba visokozmogljive različice
2 TB NVMe SSD

Priključki — priročnik

Internetna vrata Ethernet
1 Gbps
Prva lokalna vrata Ethernet
1 Gbps
Druga lokalna vrata Ethernet
10 Gbps
USB Type-A
Hitrost USB 3.0, samo pri standardni / računsko manj zmogljivi različici
USB Type-C
Hitrost USB 3.0
Reža SIM
Podpora 4G/5G; mobilni modul je izbiren
DisplayPort
Standardna različica, zaslonski izhod krmilnika
Servisni priključek
Odpravljanje napak v zgornjem delu telesa, samo za usposobljeno servisno osebje. Visokozmogljiva različica navaja tudi serijska vrata za odpravljanje napak
Priključek končnega efektorja
M8, 8-polni
Napajanje končnega efektorja
1 × 24 V
Komunikacija končnega efektorja
2 × RS485 in 1 × CAN-FD
Priključitev končnega efektorja
Samo ob izklopljenem napajanju; menjava končnega efektorja med delovanjem ni podprta

Električne specifikacije in operaterski terminal — priročnik

Skupna kapaciteta baterij v Ah
34 Ah
Nazivna napajalna napetost
48 V
Nazivni tok
8.3 A
Nazivna moč
pribl. 400 W
Model polnilnika
UY900L-W547150
Največja moč polnilnika
821.25 W
Vhodna frekvenca polnilnika
47–63 Hz
Zaslon brezžičnega terminala
11.5 palca
Ločljivost brezžičnega terminala
2000 × 1200 px
Fizična zaustavitev v sili
Podprto

Dejanska zmogljivost je odvisna od okolja, obremenitve, programske opreme in konfiguracije. Največje vrednosti lahko veljajo za različne preizkusne pogoje in morda niso dosegljive hkrati.

DOBAVA IN OPREMA

Vsebina paketa in možnosti.

Vsebina paketa

  • Robotska platforma G2 brez končnih efektorjev
  • Polnilnik in komplet orodja po standardnem seznamu proizvajalca
  • Dokument o skladnosti, garancija in pakirni seznam

Po dogovoru v ponudbi

  • Končni efektorji, mehanski adapterji in kabli.
  • VR, oprema za zajem podatkov in licence.
  • Obdelovanci, čas cikla in zahteve za prijemanje.
  • Industrijsko omrežje in vmesniki ciljnega sistema.

Potrjena ponudba podrobno navaja dejansko vsebino dobave in licence. Ilustracije lahko prikazujejo izbirno dodatno opremo.

Področja uporabe.

Primeri možnih uporab. Potrebni razvoj in storitve dogovorimo za vsak projekt.
Preizkusi ravnanja s predmeti · AGIBOT G2 – samo telo robota

Preizkusi ravnanja s predmeti

Ocenite pobiranje, premikanje in obdelavo obdelovancev.

Zbiranje podatkov za robotiko · AGIBOT G2 – samo telo robota

Zbiranje podatkov za robotiko

Snemajte prikazana gibalna zaporedja z ustrezno opremo za zajem podatkov.
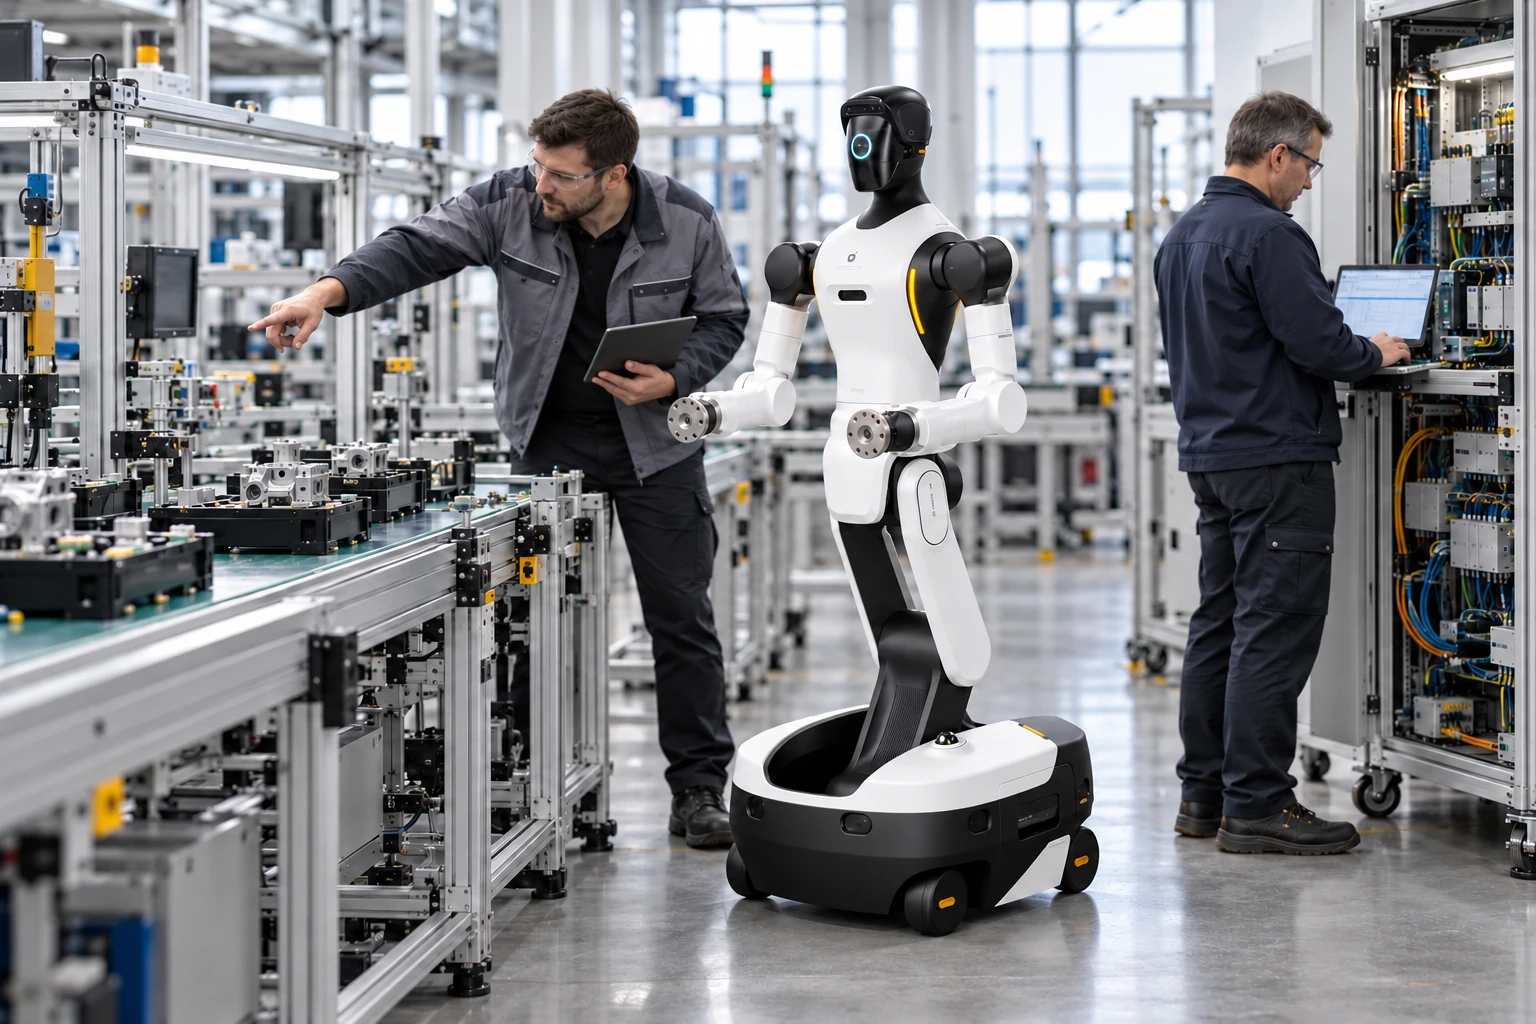
Industrijska integracija · AGIBOT G2 – samo telo robota

Industrijska integracija

Razvijte sistemske povezave in delovne tokove glede na zahteve lokacije.

PRED IZBIRO KONFIGURACIJE

Pogosta vprašanja.

Kaj pomeni »samo telo robota«?

Pomeni robotsko platformo brez končnih efektorjev. Prijemala, dlani, naprave VR in oprema za zbiranje podatkov morajo biti za vključitev navedeni posebej.

Ali je rešitev za pakiranje dokončan avtomatizacijski sistem?

Paket vsebuje navedeno opremo. Zasnova delovnega toka, učenje, integracija in preverjanje na lokaciji ostajajo projektne naloge.

Ali imajo sorodni modeli enake specifikacije?

Ne samodejno. Skupaj preverite točno različico, nameščeno opremo in pripadajoče specifikacije.

NT SYS · ROBOTIKA AGIBOT

Pogovorimo se o vaši uporabi.

Pomagamo izbrati ustrezen model, opremo in storitve.