Porozmawiajmy o Twoim projekcie ↗
Pakiety rozwiązań

System patrolowy AGIBOT D1 Ultra

Konfiguracja systemu patrolowego oparta na D1 Ultra, z czujnikami i oprogramowaniem dobranymi do obiektu.

Skontaktuj się z nami w sprawie ceny.

Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.

Robot czworonożnykompaktowa platforma patrolowa
5 kgudźwig platformy bazowej
IP54ochrona platformy bazowej
POZNAJ PLATFORMĘ

Poznaj bliżej system patrolowy D1 Ultra.

System patrolowy AGIBOT D1 Ultra — Sięgnij poza pole widzenia stałych kamer.
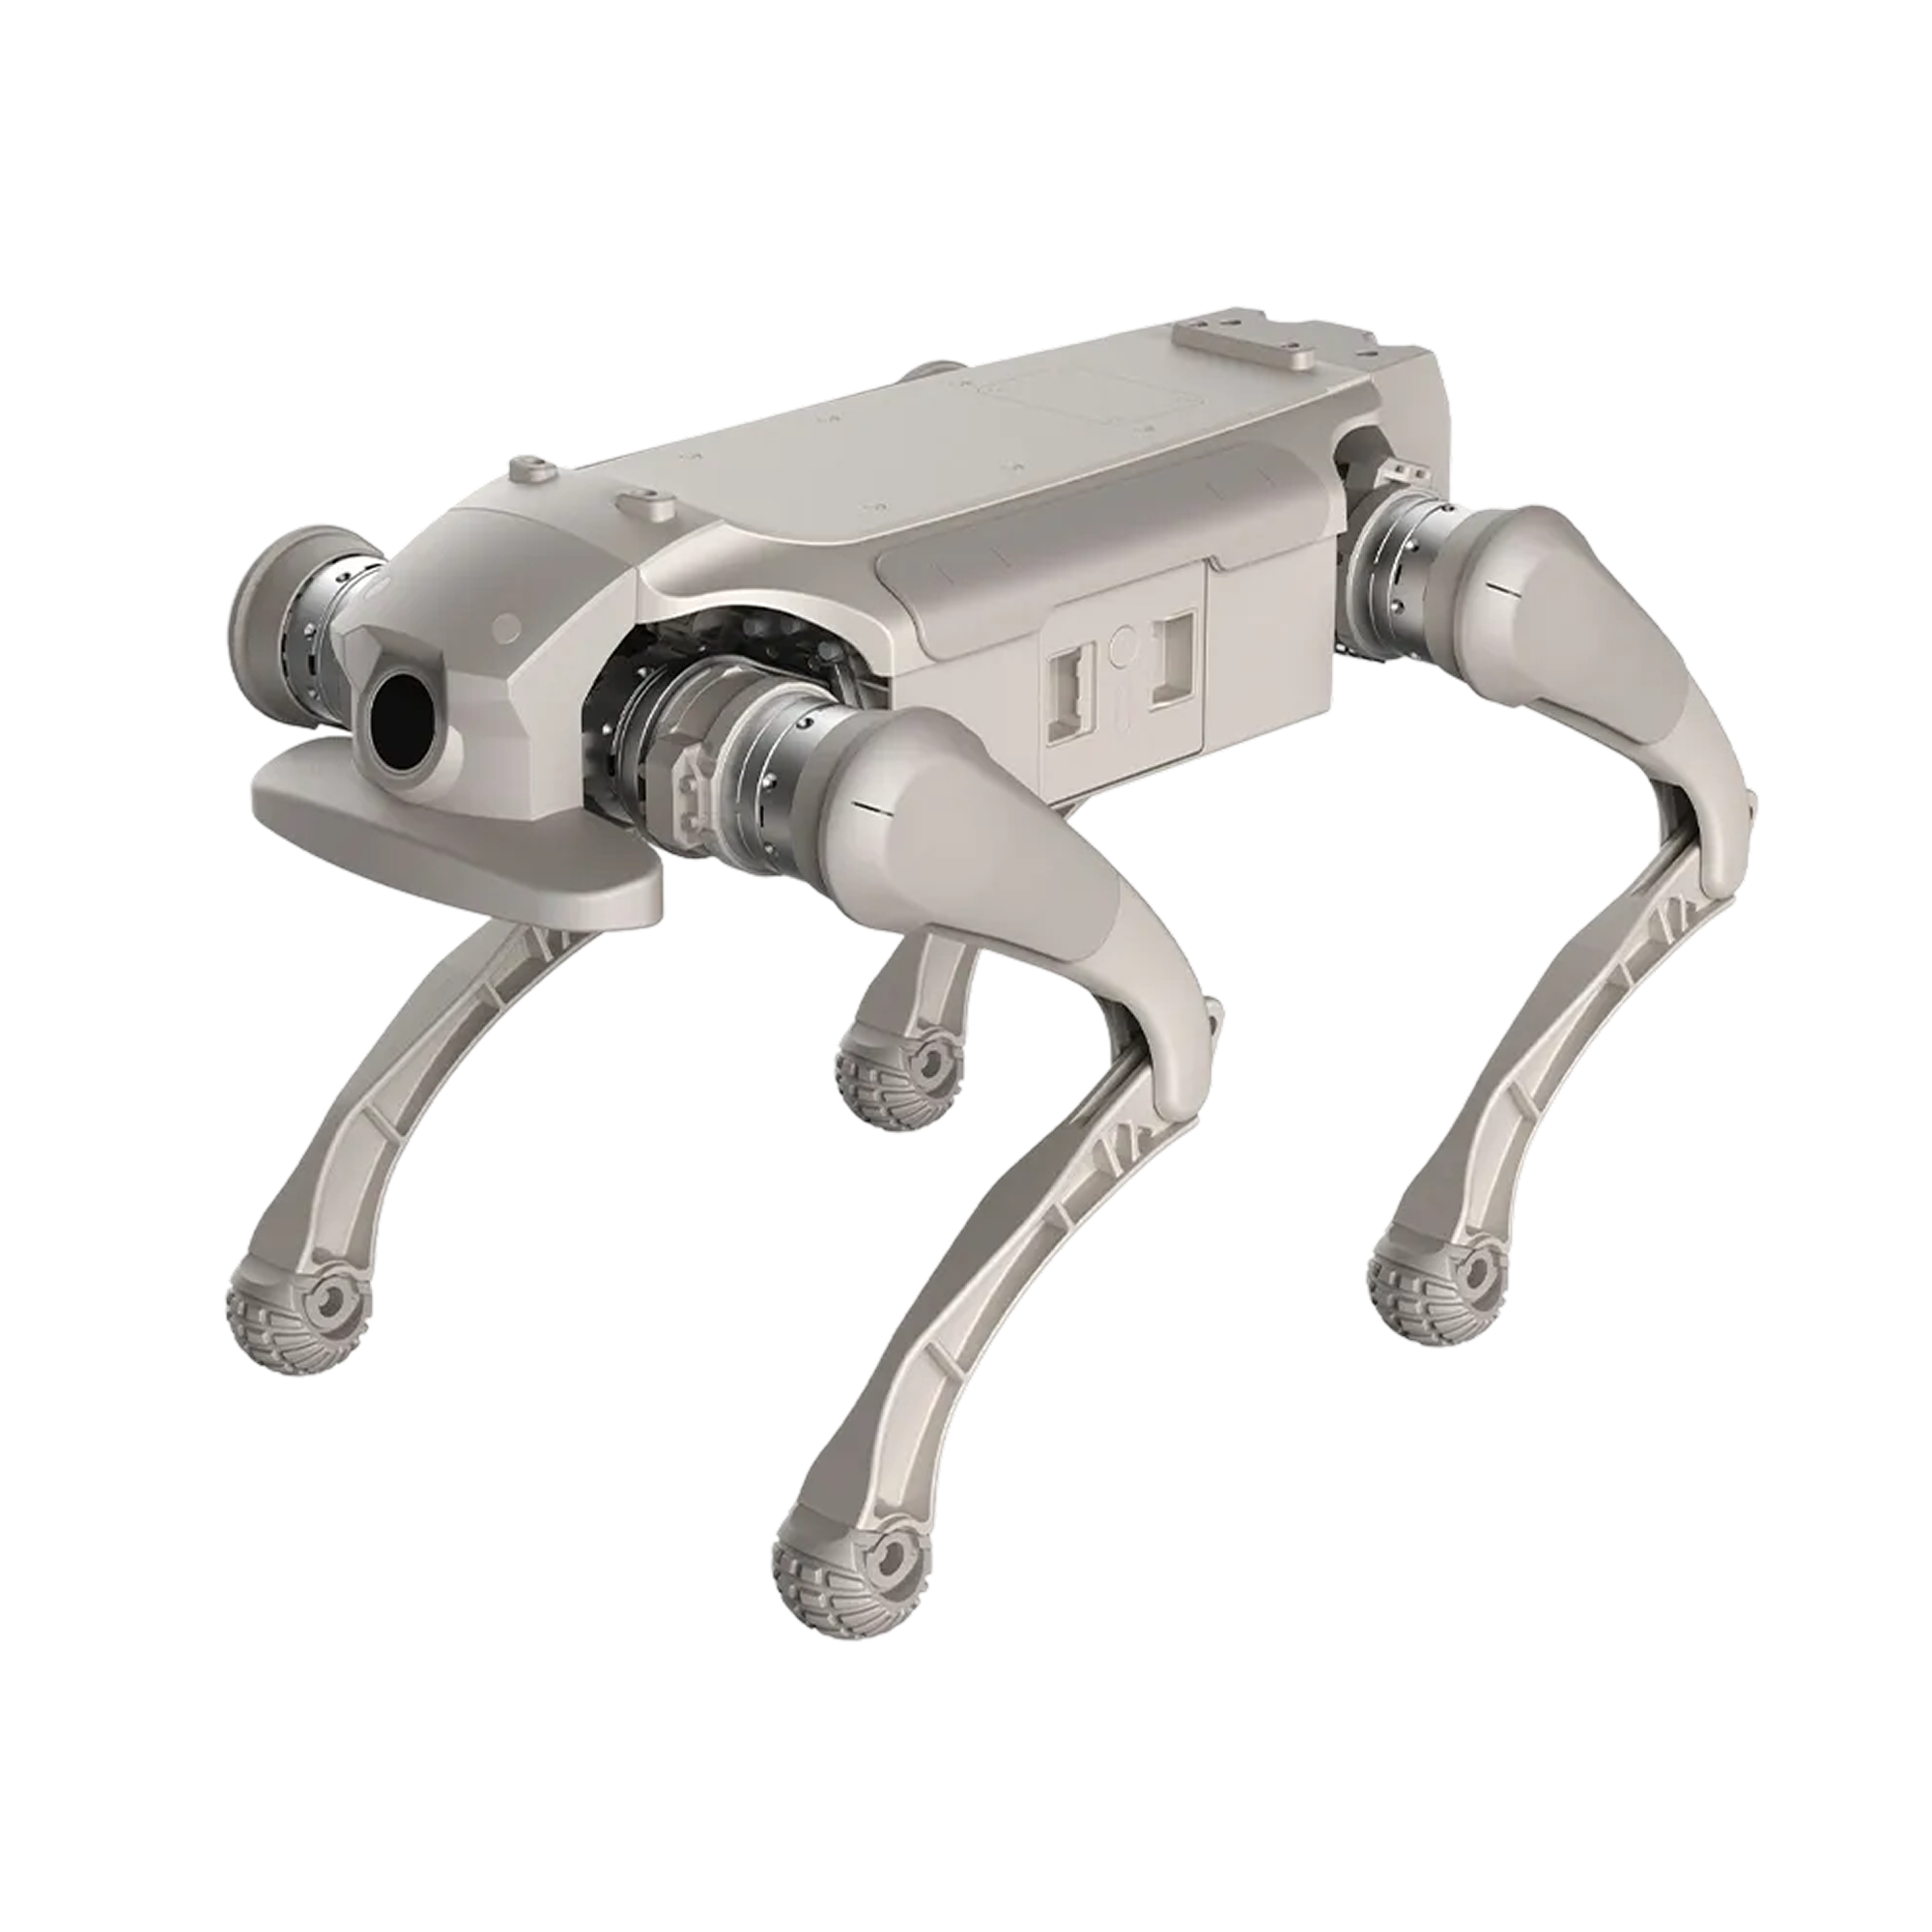
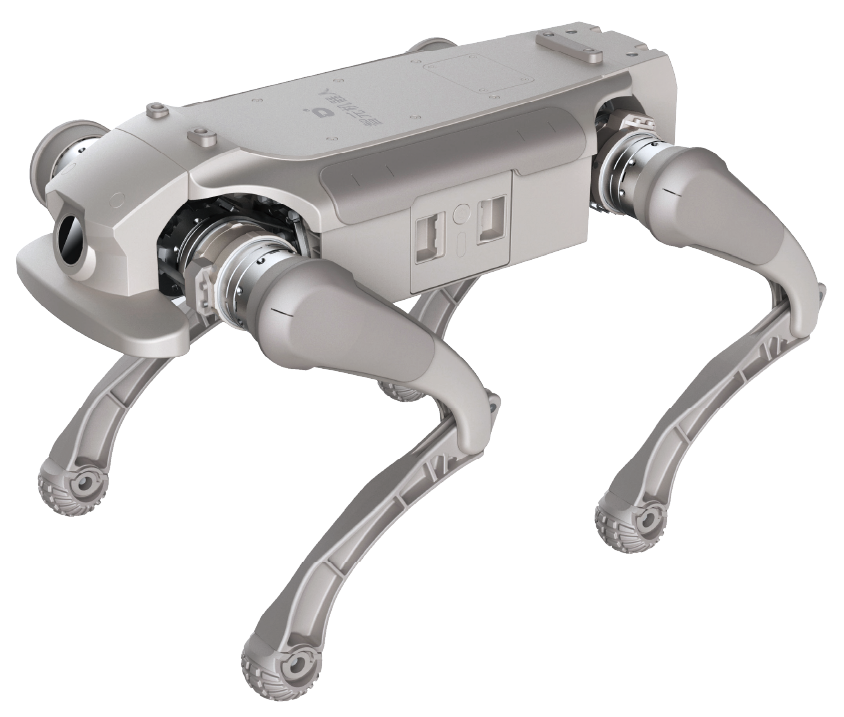
Platforma bazowa AGIBOT D1 Ultra — zdjęcie produktu od dystrybutora, bez wyposażenia patrolowego.

Sięgnij poza pole widzenia stałych kamer.

Krocząca platforma D1 Ultra obsługuje trasy o różnych nawierzchniach, ze schodami i węższymi przejściami. Konfiguracja patrolowa ma przybliżać sprzęt obserwacyjny do badanego punktu.
Wyposażenie dobrane do zadania.

Producent wspiera integrację LiDAR, kamer głębi, RTK i łączności 4G/5G. Umożliwiają one mapowanie, pozycjonowanie na zewnątrz i zdalną transmisję wideo; konkretne wyposażenie pakietu jest wymienione osobno.
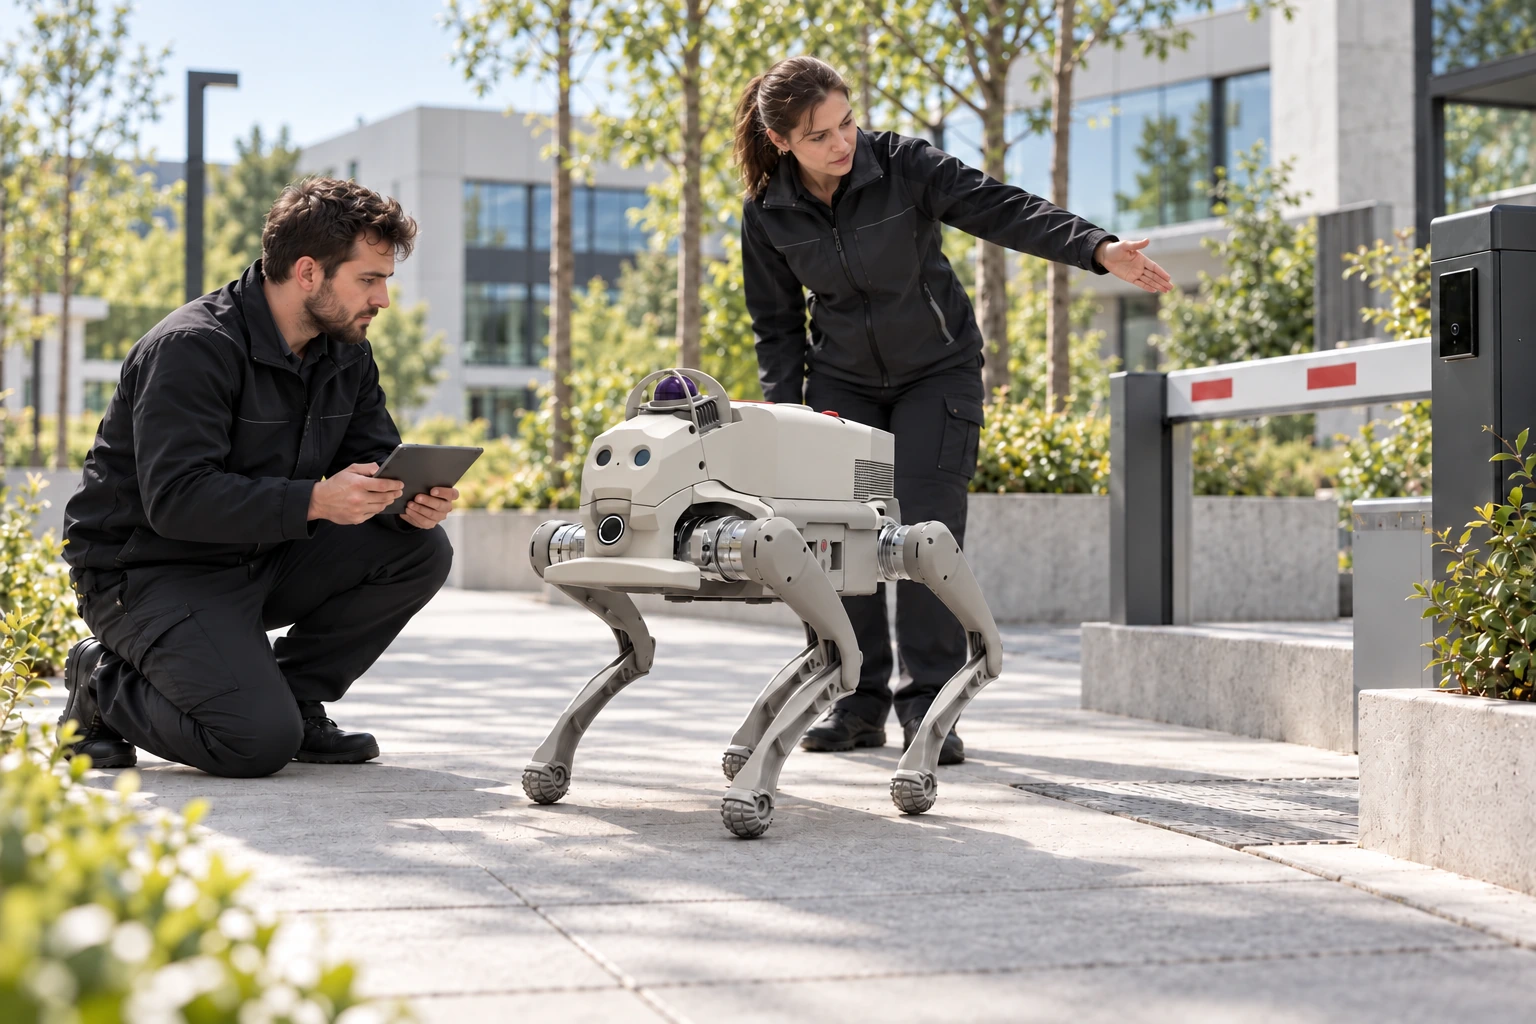
System patrolowy AGIBOT D1 Ultra – Określ zadanie w każdym punkcie kontrolnym · System patrolowy D1 Ultra

Zamień trasę w zadanie inspekcyjne.

Projekt systemu określa punkty inspekcji i oczekiwane wyniki. Zadanie jest ukończone dopiero wtedy, gdy robot dotrze na miejsce, a wymagany obraz lub pomiar nadaje się do wykorzystania.
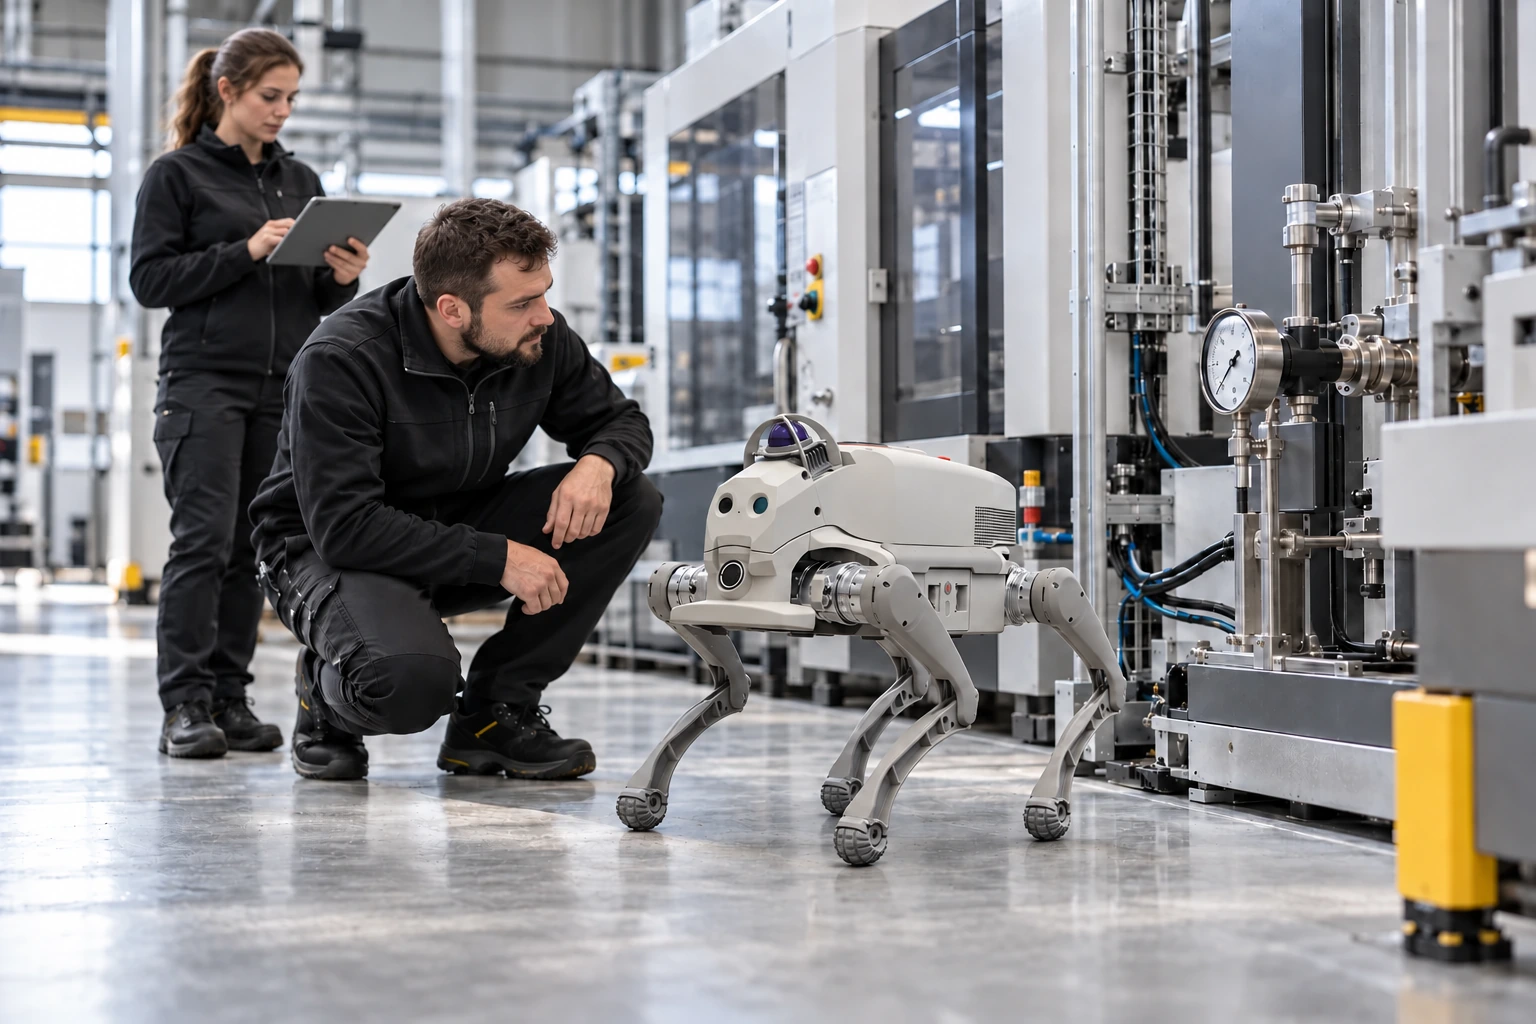
System patrolowy AGIBOT D1 Ultra – Zweryfikuj kompletną konfigurację · System patrolowy D1 Ultra

Zweryfikuj cały system podczas pilotażu.

Przetestuj wyposażonego robota na rzeczywistej trasie. Pozwoli to sprawdzić jednocześnie czas pracy akumulatora, zasięg sieci i stabilność przenoszonego wyposażenia w tym samym zadaniu.
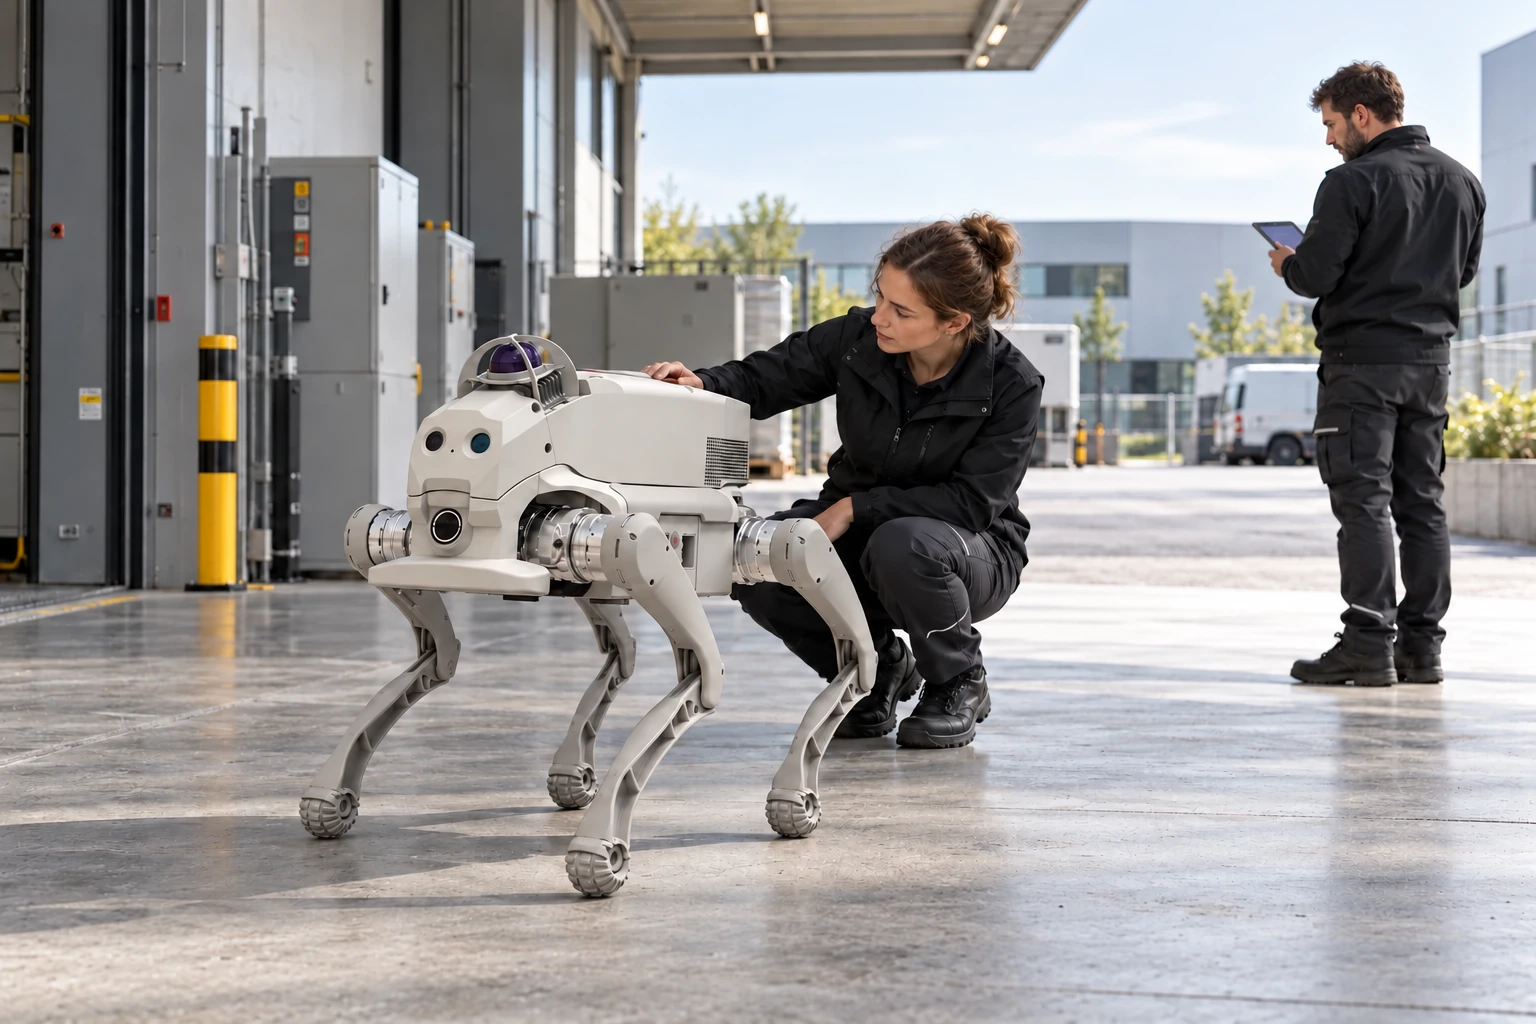
System patrolowy AGIBOT D1 Ultra — Zweryfikuj cały system podczas pilotażu.

Poznaj budowę platformy.

Główne elementy

  1. Przednia kamera FPV

    Zapewnia widok do przodu z perspektywy robota.

  2. Przednia osłona

    Konstrukcja ochronna wokół przedniej części korpusu.

  3. Moduły przegubów

    Moduły aktuatorów napędzają nogi.

  4. Punkty mocowania akcesoriów

    Górne otwory montażowe do modułów właściwych dla projektu.

  5. Porty rozszerzeń

    Interfejsy do podłączania modułów zewnętrznych.

  6. Tylne światło i zderzak

    Tylne światło sygnalizacyjne i zderzak ochronny.

  7. Akumulator

    Akumulator dostępny z boku korpusu.

  8. Podkładki ochronne i górna część nogi

    Ochrona korpusu i przegubu przy korpusie obok części udowej.

  9. Podudzie

    Sztywna dolna część nogi.

  10. Podkładka stopy

    Podkładka na końcu nogi stykająca się z podłożem.

Przegląd wyposażenia

Ruch i mechanika

Przeznaczenie
Patrolowanie
Układ lokomocji
Platforma czworonożna

Percepcja i sterowanie

Czujniki, oprogramowanie i licencje
Zgodnie ze szczegółową konfiguracją
Pakiet kamer i czujników
Zależnie od zakresu projektu i szczegółowej oferty
Nawigacja i mapowanie
Wymaga czujników i oprogramowania aplikacyjnego; sama nazwa pakietu nie oznacza automatycznie ich uwzględnienia

Zasilanie i eksploatacja

Czas pracy z zamontowanym wyposażeniem
Zależy od trasy, obciążenia i zużycia energii; może różnić się od wartości referencyjnej platformy
AGIBOT

Zobacz go w działaniu.

AGIBOT D1 Ultra – pokaz platformy bazowej · YouTube ↗
PEŁNA KARTA DANYCH

Specyfikacja techniczna.

Znane informacje o pakiecie i elementy wymagające uzgodnienia. Pełne dane powiązanej platformy znajdują się w osobnej sekcji referencyjnej.

Źródło: AGIBOT ↗

Konstrukcja i wyposażenie

Platforma bazowa
AGIBOT D1 Ultra
Przeznaczenie
Patrolowanie
Instalacja i integracja
Zgodnie z zakresem projektu
Trasa i obszar pokrycia
Zależnie od zakresu projektu i szczegółowej oferty
Pilotaż i kryteria odbioru
Zależnie od zakresu projektu i szczegółowej oferty
Pokaż pełną specyfikację technicznąPokaż mniej

Pakiet rozwiązania: czujniki, oprogramowanie, licencje i usługi należy uzgodnić indywidualnie obok samego robota. Poniższe parametry platformy bazowej są wartościami referencyjnymi; przenoszone wyposażenie i warunki na miejscu wpływają na wydajność całego systemu.

Percepcja i interakcja

Czujniki, oprogramowanie i licencje
Zgodnie ze szczegółową konfiguracją
Pakiet kamer i czujników
Zależnie od zakresu projektu i szczegółowej oferty

Sterowanie, oprogramowanie i złącza

Zasięg sieci i zdalne monitorowanie
Zależnie od zakresu projektu i szczegółowej oferty
Raporty i interfejsy integracyjne
Zależnie od zakresu projektu i szczegółowej oferty

Zasilanie i czas pracy

Dokowanie i zasilanie
Zależnie od zakresu projektu i szczegółowej oferty

Architektura rozwiązania i integracja

Układ lokomocji
Platforma czworonożna
Cel zastosowania
Patrolowanie obiektu i zdalne kontrole wizualne w punktach inspekcji; funkcje realizowane w ramach projektu
Nawigacja i mapowanie
Wymaga czujników i oprogramowania aplikacyjnego; sama nazwa pakietu nie oznacza automatycznie ich uwzględnienia
Kamera obserwacyjna
Model, rozdzielczość, pole widzenia, ruch i praca nocna określone w ofercie
Transmisja obrazu
Kamera, moduł komunikacyjny, połączenie sieciowe i opóźnienie do uzgodnienia
Całkowite obciążenie systemu
Czujniki, mocowania oraz urządzenia obliczeniowe i komunikacyjne wliczają się do obciążenia platformy
Stopień ochrony całego systemu
Należy zweryfikować go dla przenoszonego wyposażenia i połączeń; stopień IP platformy nie obejmuje automatycznie całego pakietu
Czas pracy z zamontowanym wyposażeniem
Zależy od trasy, obciążenia i zużycia energii; może różnić się od wartości referencyjnej platformy
Automatyczne ładowanie
Stację dokującą, oprogramowanie sterujące i przygotowanie obiektu należy uzgodnić osobno; nie są potwierdzoną zawartością pakietu
Elementy przekazania
Szczegółowa lista wyposażenia, uzgodnione funkcje, procedura obsługi i raport z pilotażu zgodnie z zakresem projektu

AGIBOT D1 Ultra — pełna specyfikacja platformy bazowej

Poniższa tabela opisuje powiązaną platformę robotyczną, a nie potwierdzone wyposażenie systemu patrolowego D1 Ultra. Zawartość pakietu, masa całkowita, pobór energii i możliwości wymagają odrębnego uzgodnienia.

Strona produktu platformy bazowej ↗

Konstrukcja i wyposażenie

Wymiary w pozycji stojącej (dł. × szer. × wys.)
630 × 360 × 420 mm
Stopnie swobody
12
Wymiary w pozycji leżącej (dł. × szer. × wys.)
670 × 435 × 145 mm
Opcjonalne rozszerzenia
3D LiDAR, kamera głębi, RTK, 4G, transmisja obrazu i moduł podążania
Scenariusze zastosowań producenta
Projekty ratownicze, ochrony, inspekcji, edukacji i rozrywki
Rozszerzenia warstwy aplikacyjnej
Obsługiwane rozszerzenie; konkretny pakiet oprogramowania do potwierdzenia

Zasilanie i czas pracy

Masa z akumulatorem
16 kg
Czas pracy
1–2 godziny
Akumulator
43.2 V, znamionowo 4.6 Ah
Ładowanie
ok. 1 godziny, między 10% a 90%
Zasięg
6 ± 1 km bez obciążenia
Zasięg z obciążeniem 5 kg
4 km
Znamionowa pojemność akumulatora
4.6 Ah
Znamionowe napięcie akumulatora
43.2 V

Środowisko pracy

Ochrona
IP54
Temperatura pracy
0…40 °C
Test stabilności w ekstremalnych warunkach
200 godzin w tabeli producenta; nie jest to czas pracy na akumulatorze

Ruch i osiągi

Efektywny udźwig
5 kg
Prędkość
maks. 3.7 m/s
Wysokość stopnia
16 cm
Nachylenie
30° w warunkach standardowych, do 40° w warunkach testowych producenta
Moc szczytowa
ok. 3500 W
Szczytowy moment obrotowy przegubu
ok. 48 Nm
Szczytowa gęstość mocy przegubu
2 kW/kg
Wysokość stopni przy ciągłym wchodzeniu po schodach
16 cm

Sterowanie, oprogramowanie i złącza

SDK dla programistów
Obsługiwane
Sterowanie przegubami
Podwójne enkodery
Sterowanie ruchem
Sterowanie producenta oparte na RL
Interfejsy rozszerzeń
Ethernet, USB, zasilanie, SBUS, UART

Percepcja i interakcja

Pozycjonowanie produktu przez producenta
Kompaktowa platforma czworonożna do zastosowań przemysłowych

System patrolowy i dodatkowe czujniki należą do odrębnego pakietu rozwiązania.

Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.

DOSTAWA I WYPOSAŻENIE

Zawartość zestawu i opcje.

Zawartość pakietu do uzgodnienia

  • Wybrana platforma robotyczna D1
  • Przenoszone kamery i czujniki zgodnie ze szczegółową ofertą
  • Urządzenia obliczeniowe, komunikacyjne i elementy montażowe wymagane w systemie
  • Moduły oprogramowania i licencje wymienione z nazwy
  • Urządzenia do ładowania, dokumentacja i usługi w uzgodnionym zakresie

Do uzgodnienia w ofercie

  • Które punkty wymagają inspekcji, jak często i z jakim wynikiem?
  • Jakie trasy, schody, nachylenia i warunki pogodowe będą występować?
  • Jaka rozdzielczość kamery lub pomiaru jest wymagana?
  • Która sieć i system nadzorczy będą odbierać dane?
  • Jaki udział operatora, szkolenie na miejscu i wsparcie są potrzebne?

Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.

Zastosowania.

Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.
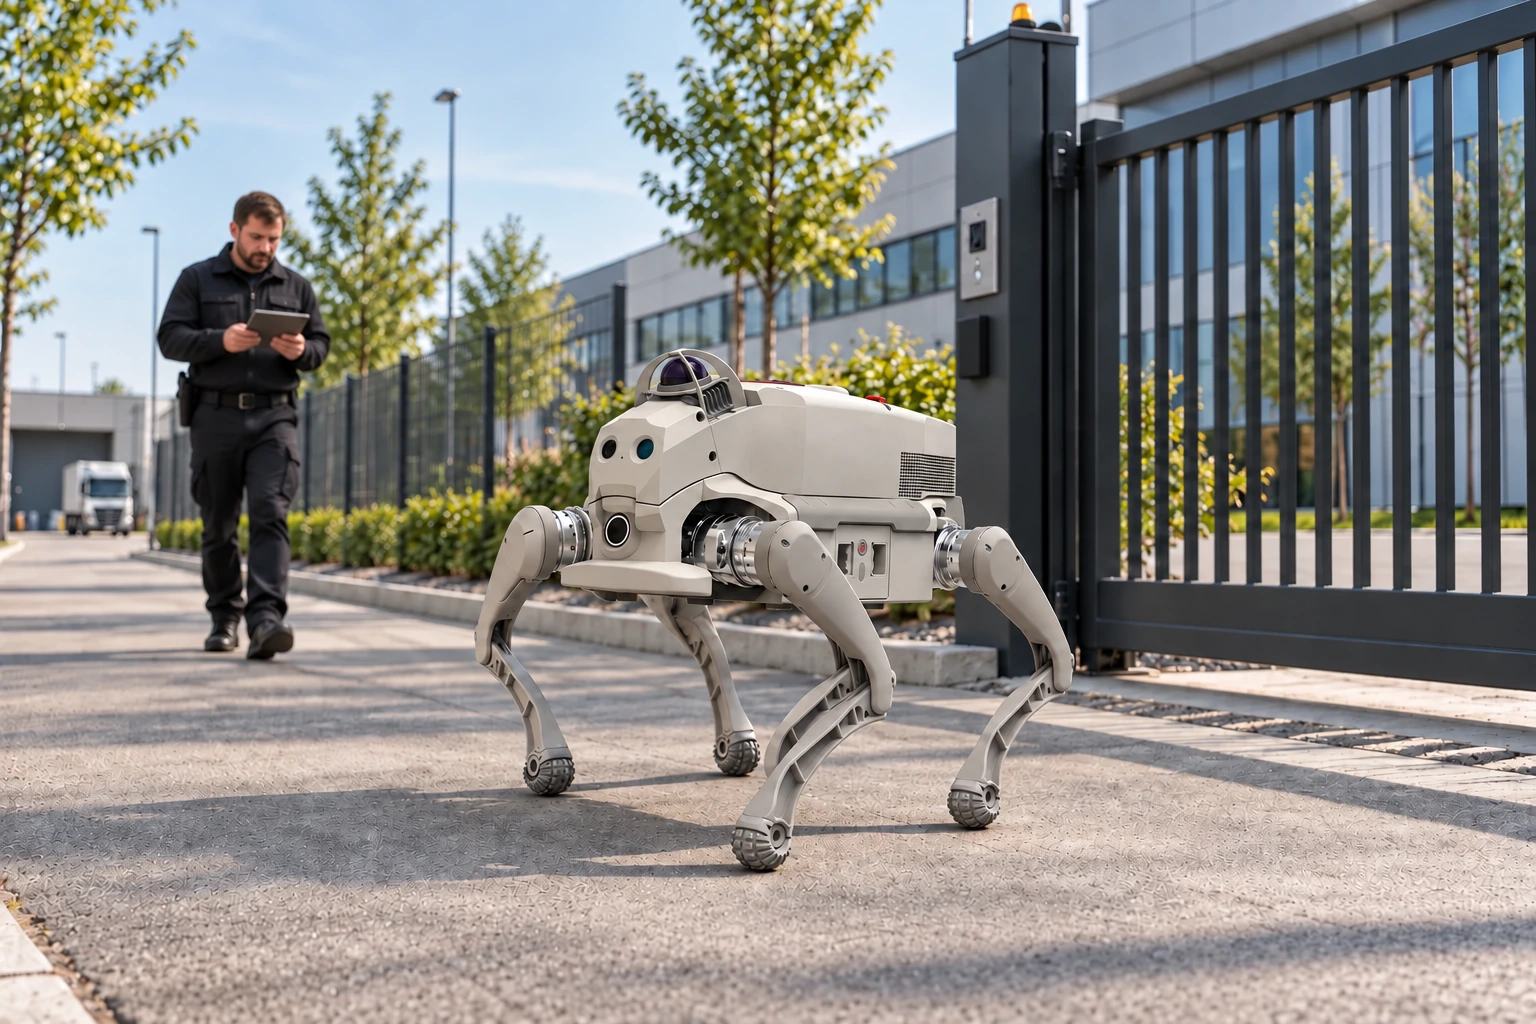
System patrolowy AGIBOT D1 Ultra – Obchody obiektu · System patrolowy D1 Ultra

Obchody obiektu

Zaplanowana trasa patrolowa obejmująca bramy, odcinki ogrodzenia i drogi dojazdowe.
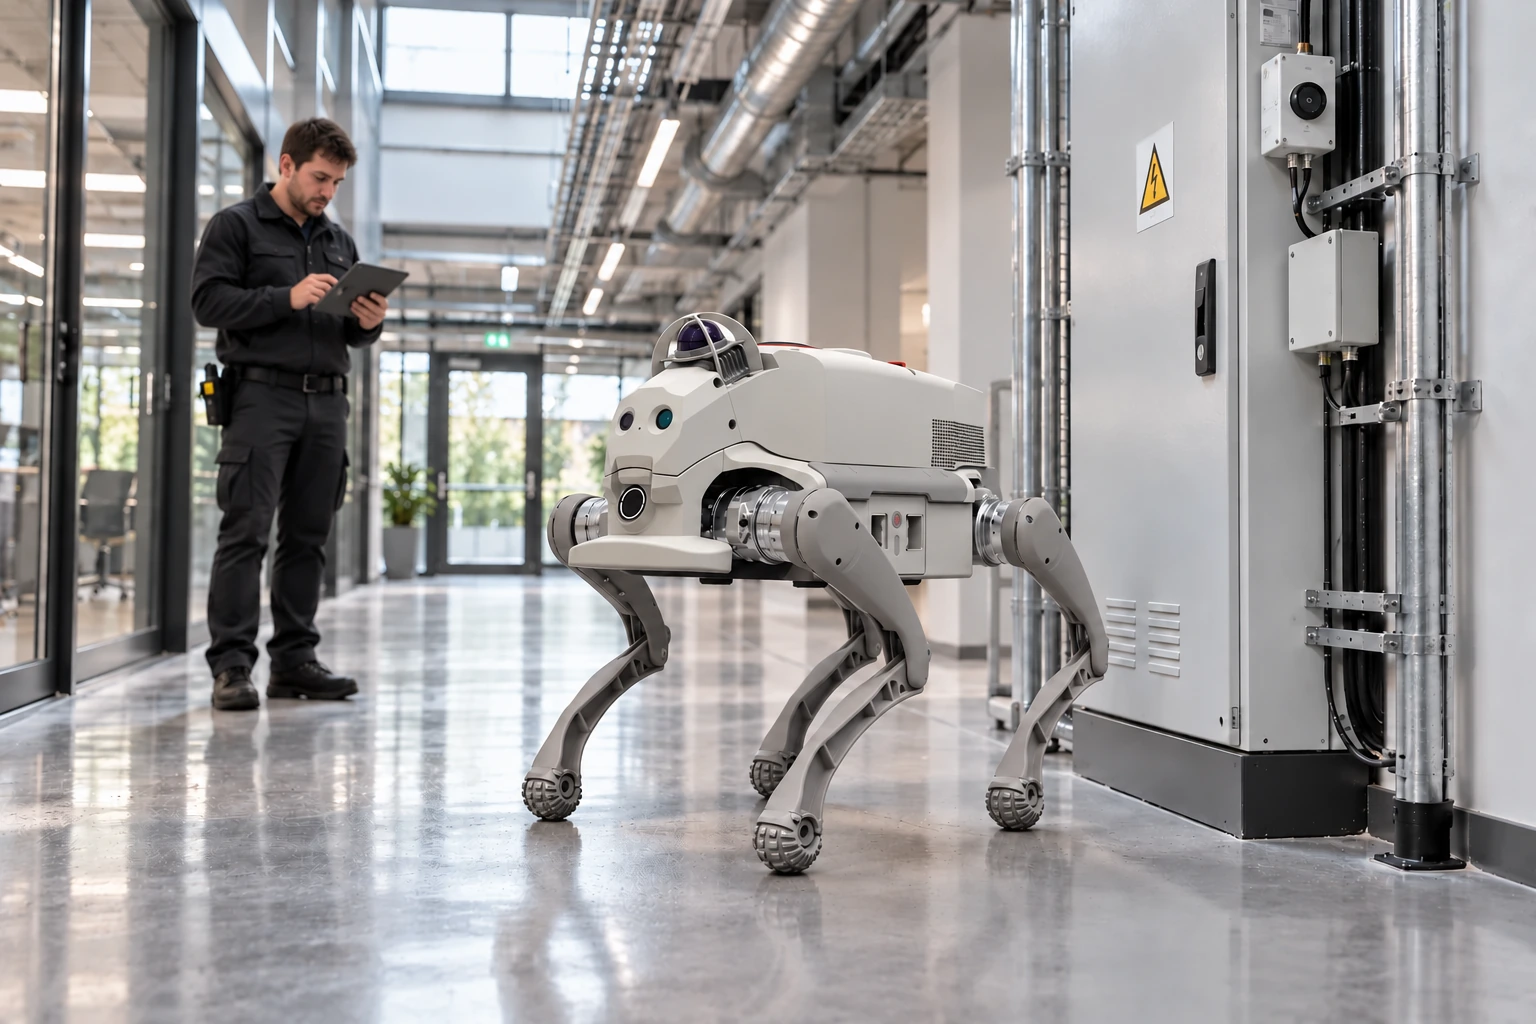
System patrolowy AGIBOT D1 Ultra – Zarządzanie obiektem · System patrolowy D1 Ultra

Zarządzanie obiektem

Odwiedzaj korytarze i przejścia techniczne, rejestrując wizualnie punkty inspekcji.
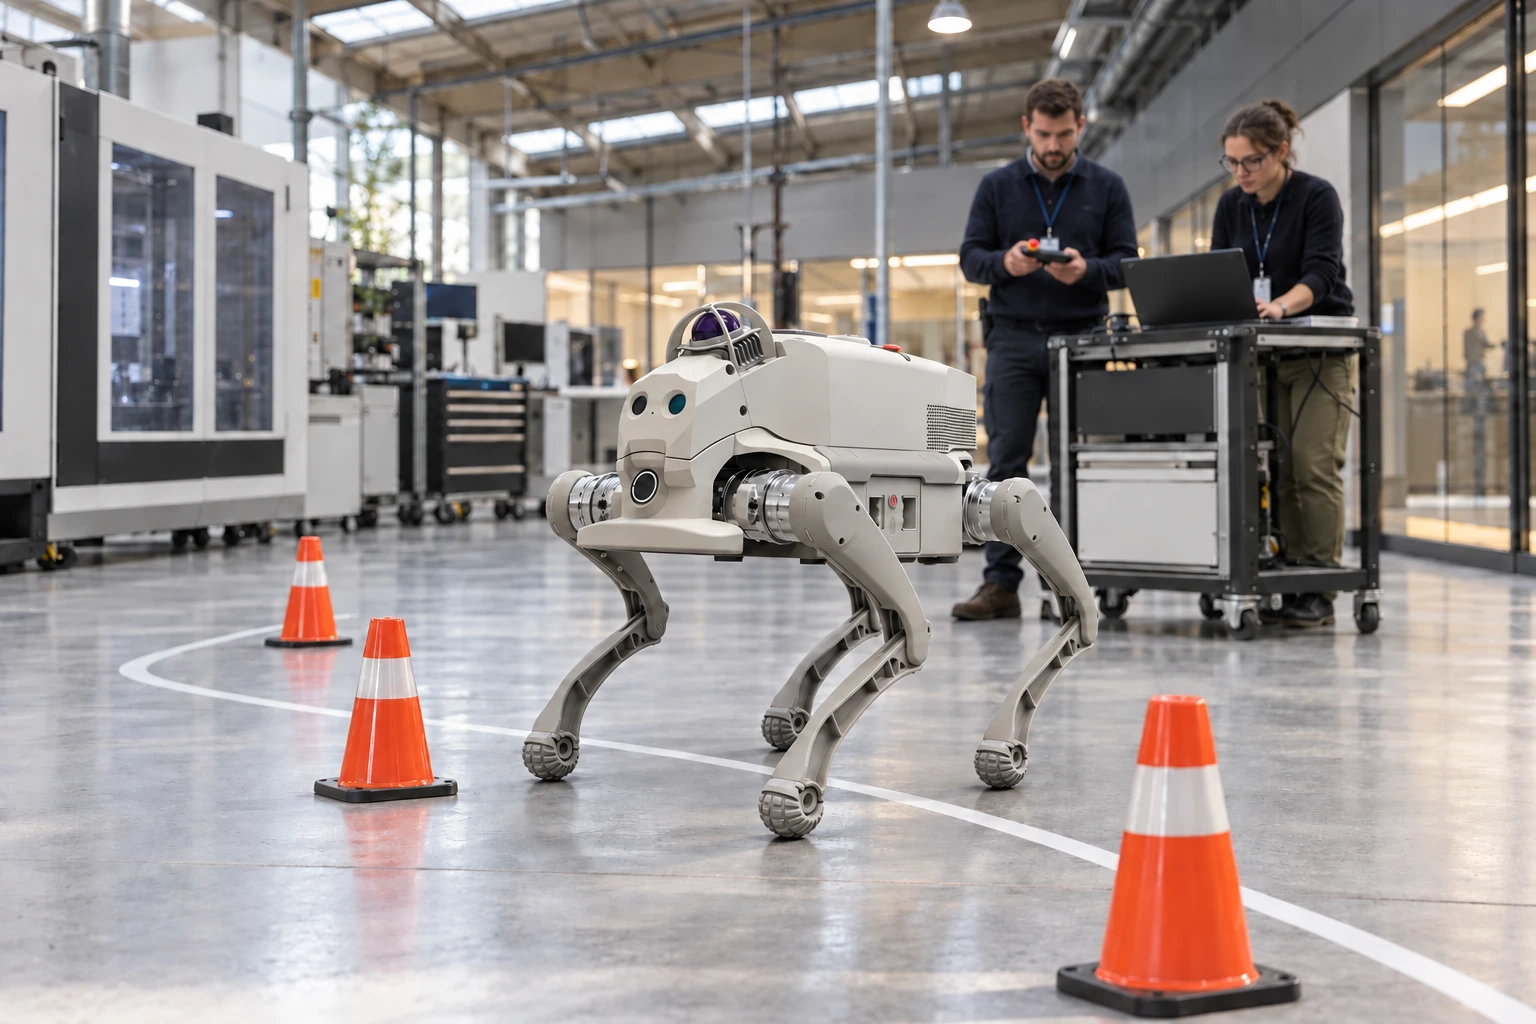
System patrolowy AGIBOT D1 Ultra – Prace rozwojowe w robotyce · System patrolowy D1 Ultra

Prace rozwojowe w robotyce

Twórz aplikacje nadzoru i nawigacji przy użyciu SDK i uzgodnionych czujników.

ZANIM WYBIERZESZ KONFIGURACJĘ

Najczęstsze pytania.

Czym różnią się pakiety patrolowe i inspekcyjne?

Patrolowanie koncentruje się na pokryciu obszaru i obserwacji warunków; inspekcja na sprawdzaniu konkretnych urządzeń lub pomiarów. Sprzęt i oprogramowanie są dobierane odpowiednio do celu.

Czy każde pokazane urządzenie jest w zestawie?

Zdjęcia ilustrują możliwe konfiguracje. Potwierdzona lista elementów określa kamery, czujniki, komputery, urządzenia komunikacyjne i licencje.

Czy może samodzielnie poruszać się po nieznanym obiekcie?

Nie jest to funkcja domyślna. Praca autonomiczna wymaga odpowiednich czujników, mapowania, oprogramowania i weryfikacji na miejscu, z granicami działania i nadzorem określonymi dla projektu.

Czy parametry platformy bazowej pozostają niezmienione po integracji?

Niekoniecznie. Masa wyposażenia, środek ciężkości i pobór energii wpływają na mobilność i czas pracy. Parametry platformy bazowej pozostają odrębnym punktem odniesienia.

NT SYS · ROBOTYKA AGIBOT

Porozmawiajmy o Twoim zastosowaniu.

Pomagamy wybrać odpowiedni model, wyposażenie i usługi.