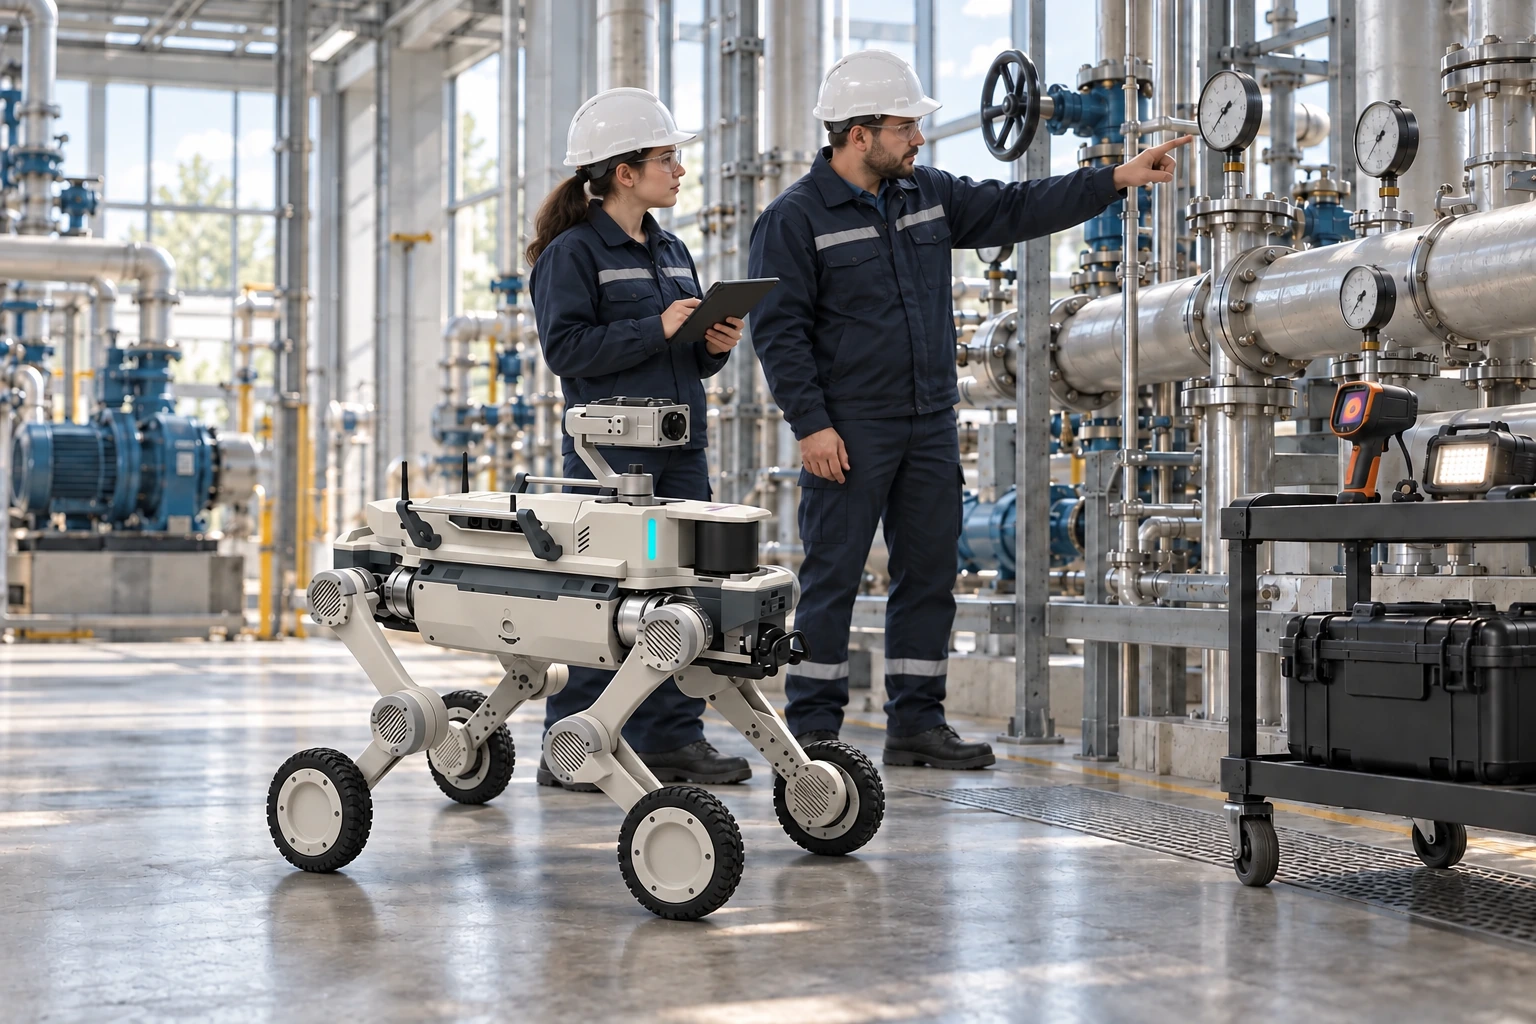
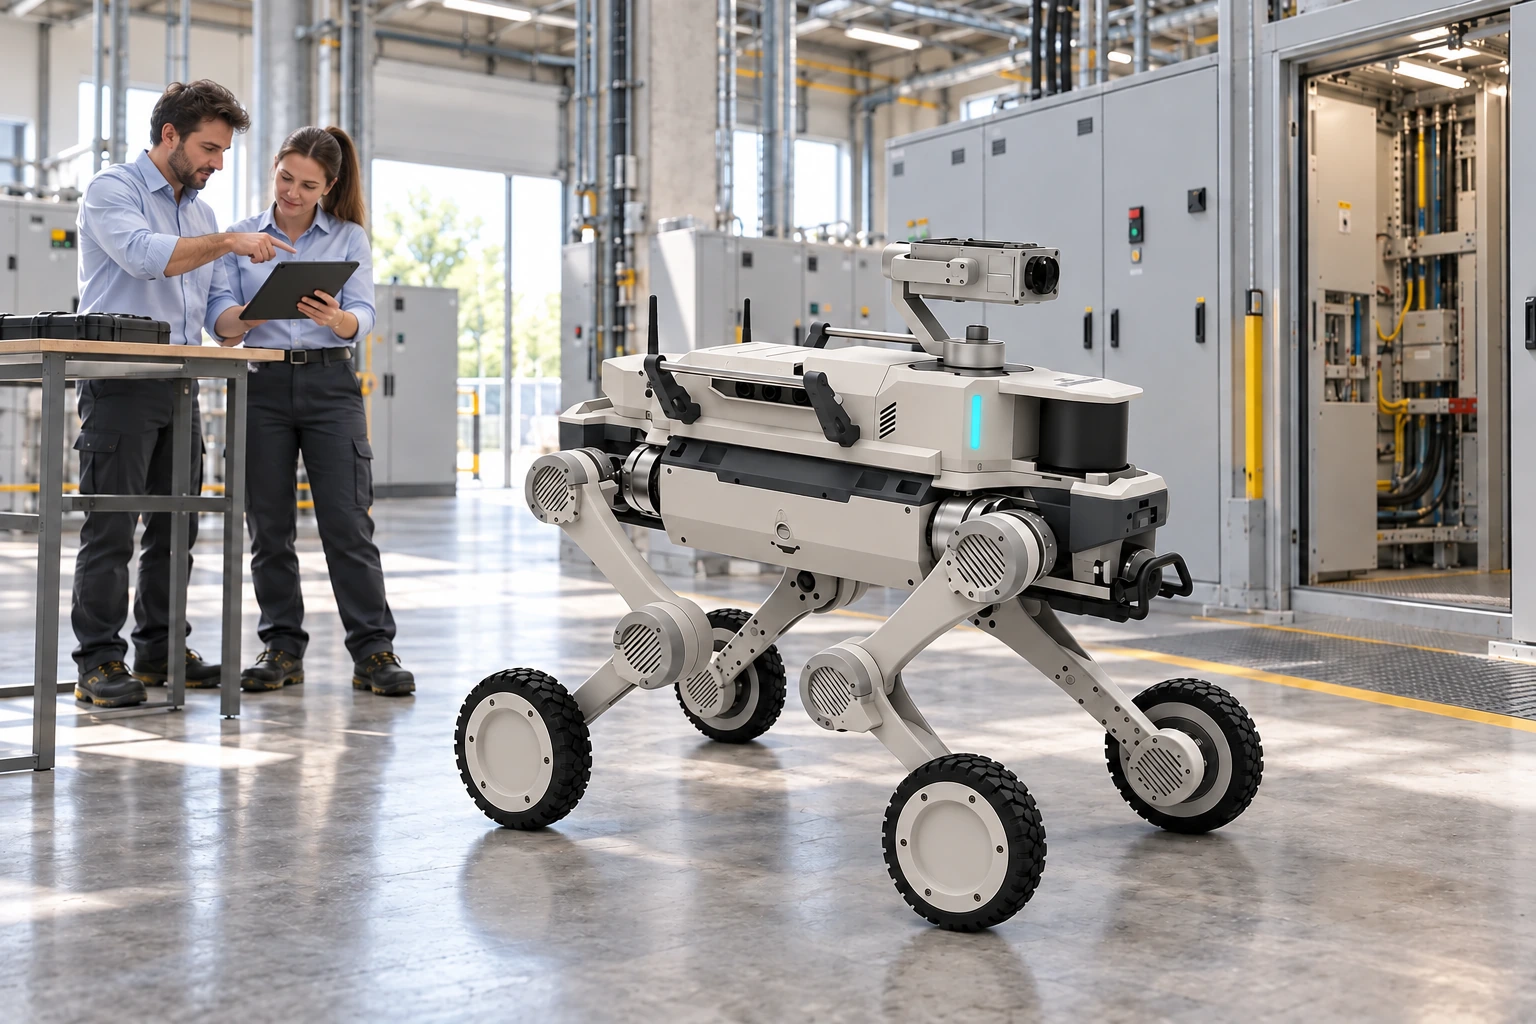
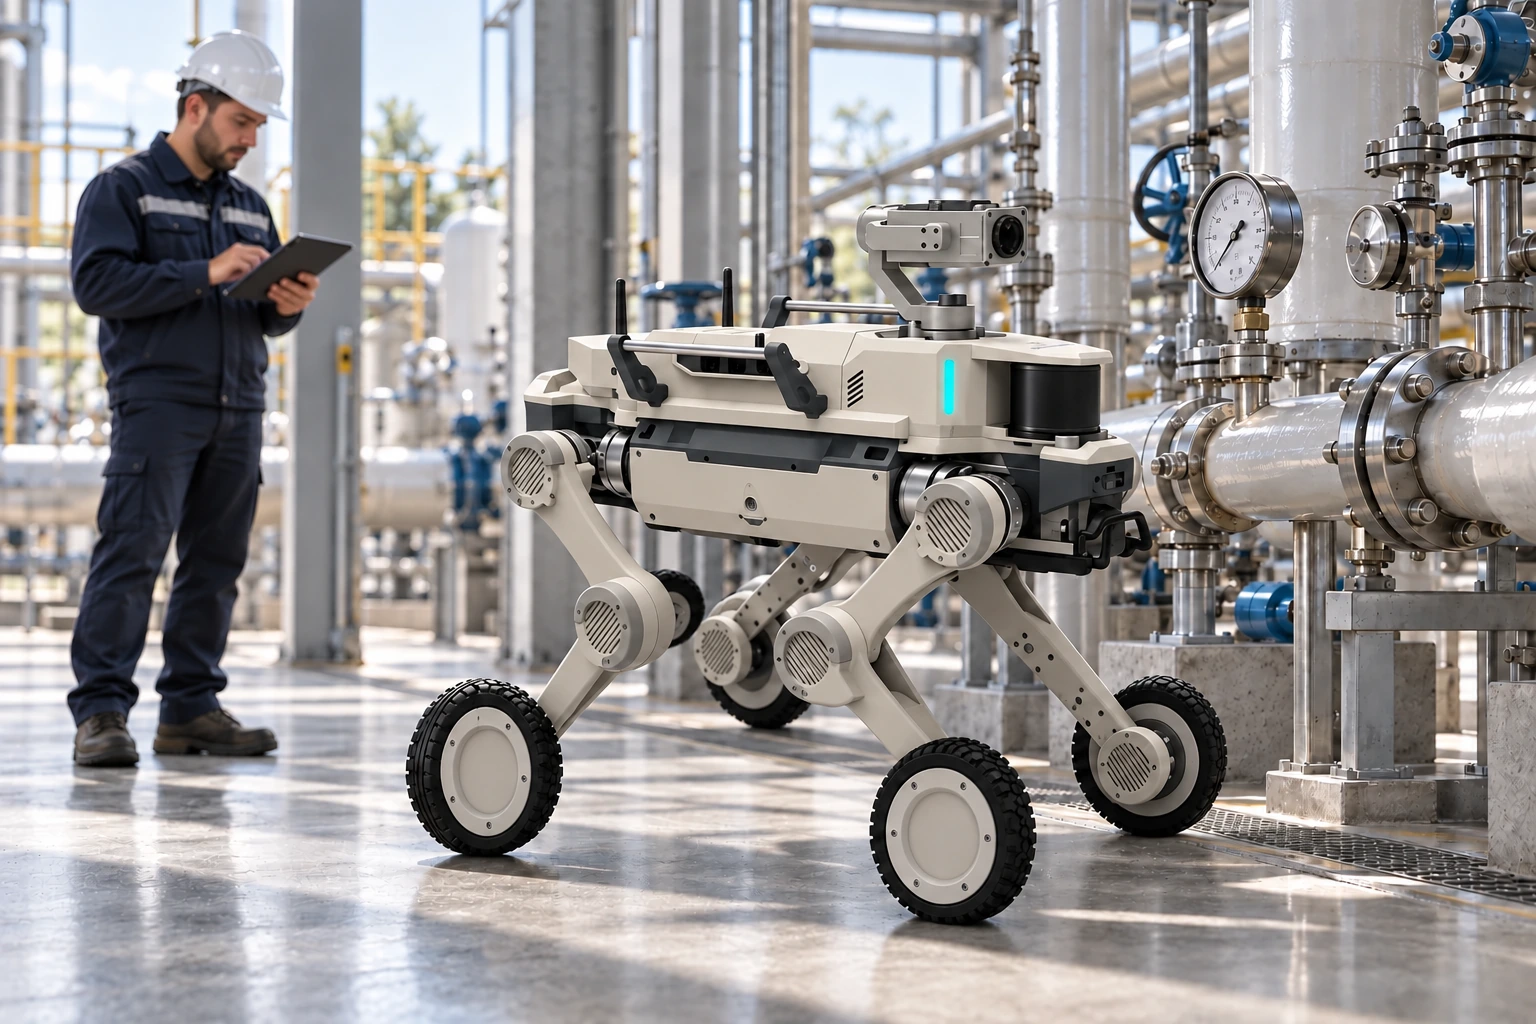
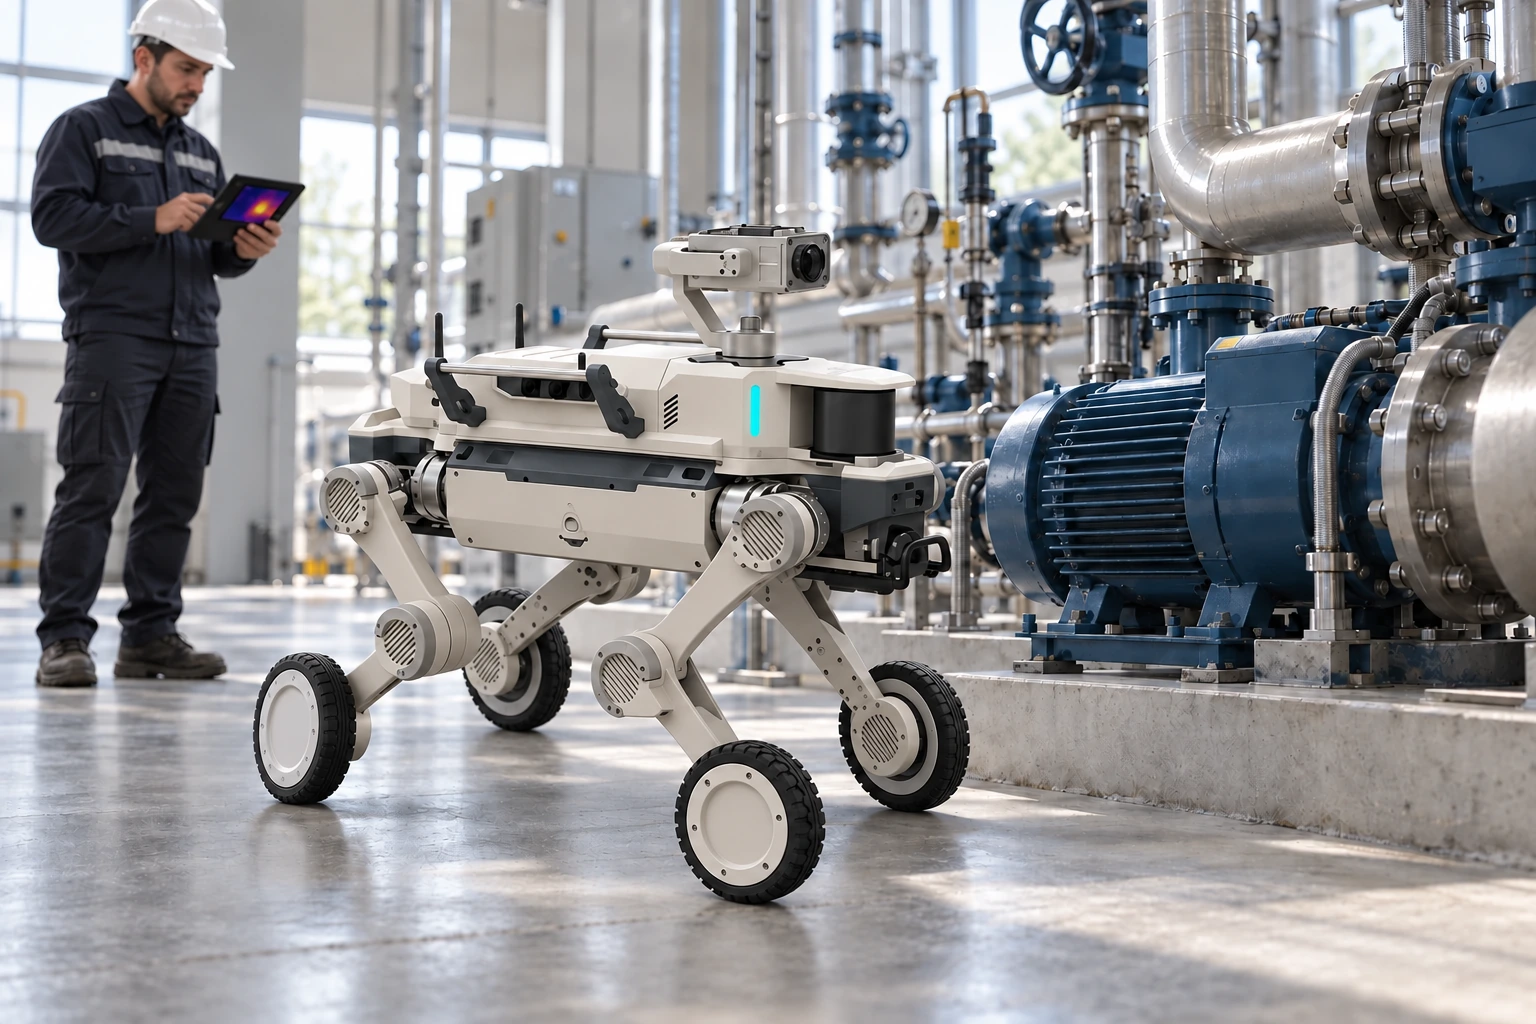
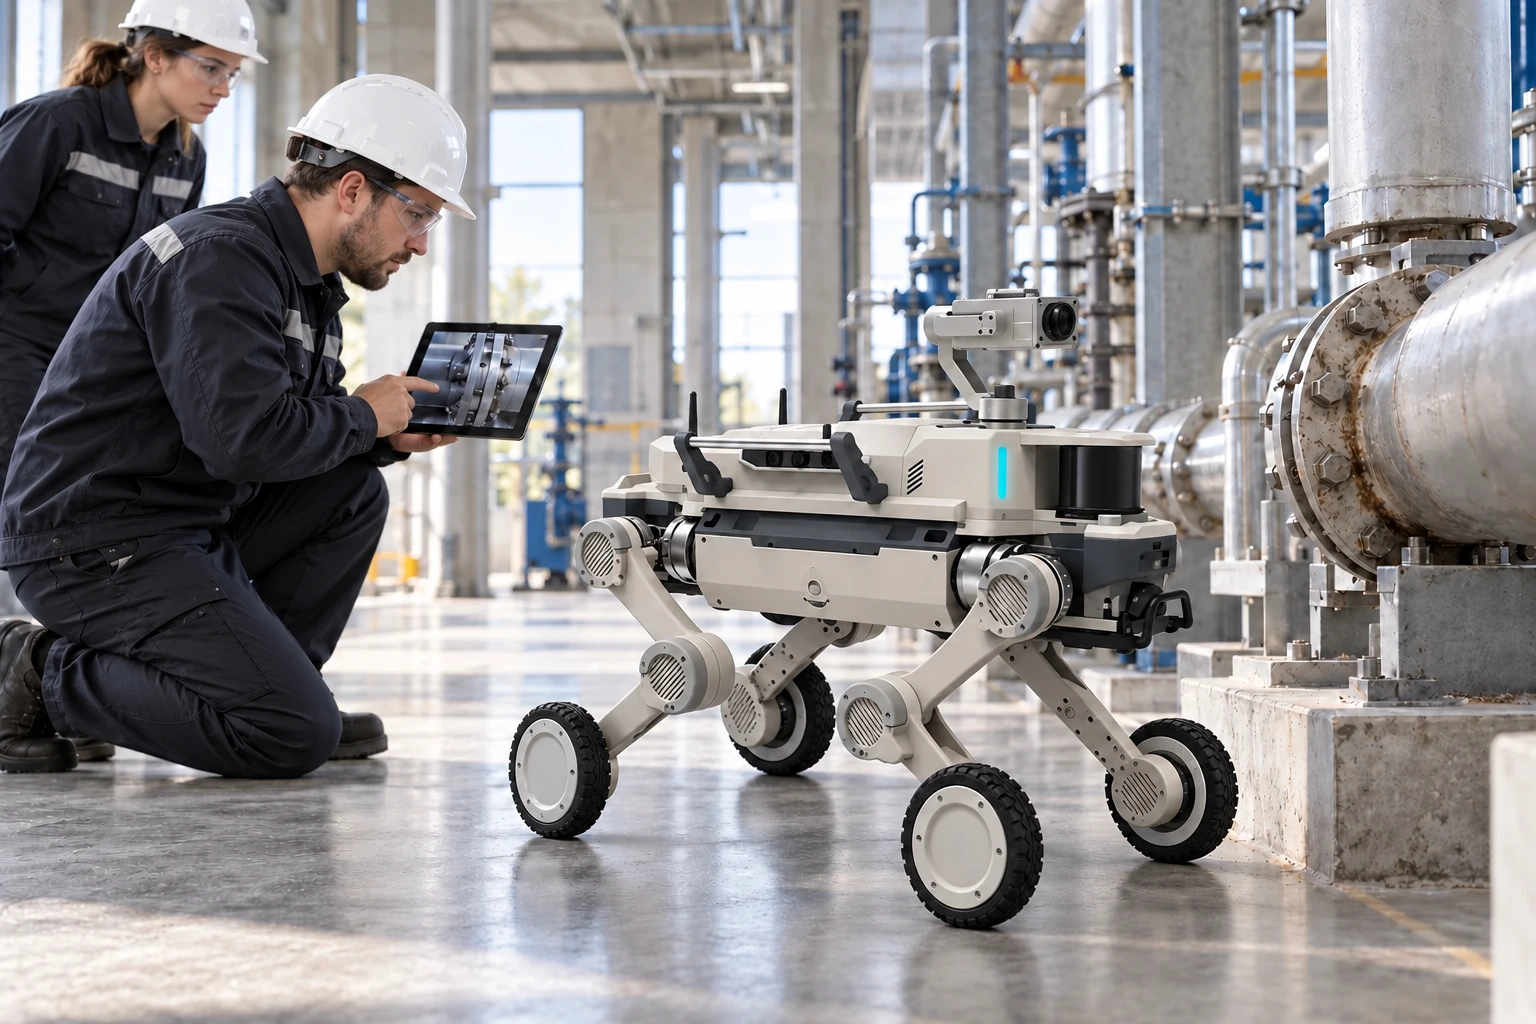
Bei industrieller Inspektion stehen die ausgewählte Anlage und der Messpunkt im Mittelpunkt. Die höhere Nutzlastkapazität des D1 Max unterstützt komplexere Kamera- oder Messaufbauten; die Messqualität hängt auch von Halteposition und Sensorwahl ab.
Auf die Aufgabe abgestimmte Ausstattung.
Mögliche Anwendungen sind das Ablesen von Messgeräten, das Erkennen von Fehlern und ungewöhnlichen Temperaturen. Kameras, Wärmebildkameras, Beleuchtung und Analysesoftware werden für die zu prüfenden Anlagen ausgewählt. Dies sind separate Positionen, die nicht automatisch zum Basisroboter gehören.
Aus einer Route eine Inspektionsaufgabe machen.
Die Systemplanung definiert Prüfpunkte und erwartete Ergebnisse. Eine Aufgabe ist erst abgeschlossen, wenn der Roboter angekommen und das erforderliche Bild oder die Messung verwertbar ist.
Das Gesamtsystem im Pilotversuch validieren.
Testen Sie den ausgestatteten Roboter auf der tatsächlichen Route. So lassen sich Akkulaufzeit, Netzabdeckung und Nutzlaststabilität gemeinsam bei derselben Aufgabe prüfen.
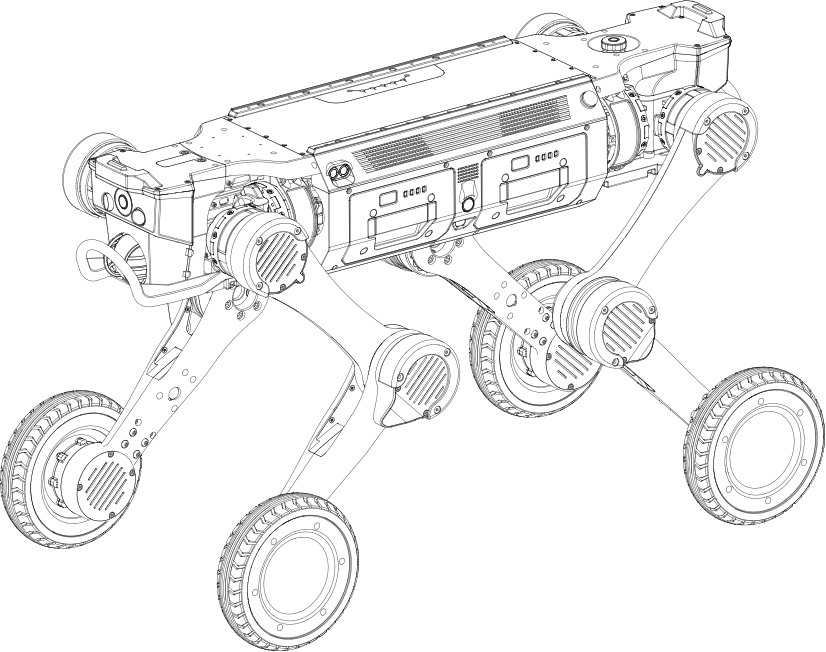
Oben angebrachte Schienen für anwendungsspezifisches Zubehör.
02
Not-Halt
Ein direkt zugänglicher physischer Not-Halt-Taster.
03
Funkantenne
Eine Antenne für die Funkkommunikation.
04
Zwei austauschbare Akkus
Zwei Akkumodule, die seitlich am Körper zugänglich sind.
05
Ultraschallsensor
Erfasst nahe Hindernisse rund um den Roboter.
06
Obere und untere Stoßfänger
Obere und untere Stoßfänger schützen das Körperende.
07
Rad-Bein-Baugruppe
Ober- und Unterschenkelglieder enden in angetriebenen Rädern und verbinden Schreit- mit Rollbewegung.
Ausstattungsübersicht
Bewegung und Mechanik
Zweck
Industrielle Inspektion
Fortbewegungssystem
Rad-Bein-Konstruktion
Sensorik und Steuerung
Sensoren, Software und Lizenzen
Gemäß detaillierter Konfiguration
Kamera- und Sensorpaket
Abhängig von Projektumfang und detailliertem Angebot
Navigation und Kartierung
Erfordert Sensoren und Anwendungssoftware; nicht automatisch aufgrund des Paketnamens enthalten
Energie und Betrieb
Laufzeit mit installierter Nutzlast
Hängt von Route, Nutzlast und Stromverbrauch ab; kann von der Plattformreferenz abweichen
VOLLSTÄNDIGES DATENBLATT
Technische Daten.
Bekannte Paketinformationen und abzustimmende Positionen. Vollständige Daten zur zugehörigen Plattform finden Sie in einem separaten Referenzabschnitt.
Abhängig von Projektumfang und detailliertem Angebot
Pilotversuch und Abnahmekriterien
Abhängig von Projektumfang und detailliertem Angebot
Alle technischen Daten anzeigenWeniger anzeigen+
Lösungspaket: Sensoren, Software, Lizenzen und Dienstleistungen sind zusätzlich zum Roboter einzeln zu vereinbaren. Die unten aufgeführten Daten der Basisplattform sind Referenzwerte; die aufgebaute Ausrüstung und die Bedingungen am Einsatzort beeinflussen die Leistung des Gesamtsystems.
Sensorik und Interaktion
Sensoren, Software und Lizenzen
Gemäß detaillierter Konfiguration
Kamera- und Sensorpaket
Abhängig von Projektumfang und detailliertem Angebot
Steuerung, Software und Anschlüsse
Netzabdeckung und Fernüberwachung
Abhängig von Projektumfang und detailliertem Angebot
Berichte und Integrationsschnittstellen
Abhängig von Projektumfang und detailliertem Angebot
Energie und Betriebszeit
Andocken und Stromversorgung
Abhängig von Projektumfang und detailliertem Angebot
Lösungsarchitektur und Integration
Fortbewegungssystem
Rad-Bein-Konstruktion
Anwendungsziel
Zählerablesung, visuelle Fehlererkennung und Prüfung auf Temperaturanomalien mit geeigneter Nutzlastausstattung
Navigation und Kartierung
Erfordert Sensoren und Anwendungssoftware; nicht automatisch aufgrund des Paketnamens enthalten
Beobachtungskamera
Modell, Auflösung, Sichtfeld, Bewegung und Nachtbetrieb werden im Angebot festgelegt
Inspektionsnutzlast
Wärmebildkamera und Messgenauigkeit werden für die Aufgabe ausgewählt; nicht als Serienausstattung bestätigt
Nutzlast des Gesamtsystems
Sensoren, Halterungen, Rechner und Kommunikationsgeräte zählen sämtlich zur Plattformnutzlast
Schutzart des Gesamtsystems
Muss für Nutzlast und Anschlüsse geprüft werden; die IP-Schutzart der Plattform gilt nicht automatisch für das gesamte Paket
Laufzeit mit installierter Nutzlast
Hängt von Route, Nutzlast und Stromverbrauch ab; kann von der Plattformreferenz abweichen
Automatisches Laden
Station, Steuerungssoftware und Einrichtung vor Ort sind separat zu vereinbaren; nicht als Lieferumfang bestätigt
Lieferergebnisse
Detaillierte Ausstattungsliste, vereinbarte Funktionen, Betriebsverfahren und Pilotbericht gemäß Projektumfang
AGIBOT D1 Max — vollständige Daten der Basisplattform
Die folgende Tabelle beschreibt die zugehörige Roboterplattform, nicht die bestätigte Ausstattung des D1 Max Inspektionssystems. Lieferumfang, Gesamtgewicht, Stromverbrauch und Fähigkeiten bedürfen einer gesonderten Vereinbarung.
Aluminiumlegierung und hochfester technischer Kunststoff
Abmessungen im Stehen (L × B × H)
930 × 480 × 585 mm
Abmessungen im Liegen (L × B × H)
930 × 630 × 200 mm
Gewicht einschließlich Akku
41 kg
Freiheitsgrade
12 + 4
Betriebstemperatur
−20…55 °C
Schutzart
IP67
Akku und Reichweite
Akku
54 V; 2 × 504.9 Wh
Akkuwechsel
Zwei Akkus mit Hot-Swap-Unterstützung
Ladezeit
< 1.5 Stunden
Laufzeit ohne Last
5 ± 0.5 Stunden in der Spezifikationstabelle
Laufzeit bei voller Nutzlast
3.5 ± 0.5 Stunden in der Spezifikationstabelle
Reichweite ohne Last
29 ± 1 km
Reichweite bei voller Nutzlast
18 ± 1 km
Bewegung und Nutzlast
Höchstgeschwindigkeit
6 m/s, Laborreferenz des Herstellers
Nennnutzlast
25 kg
Kontinuierlich überwindbare Treppenstufenhöhe
25 cm
Maximale Steigung
45°
Maximale Hindernisüberwindung
80 cm
Hindernisüberwindung unter Last
50 cm
Wendefähigkeit
Drehen auf der Stelle; einstellbare Kriechhöhe vorwärts und rückwärts
Kriechhöhe
34 ± 0.5 cm
Grundlegende Bewegungsfunktionen
Schreiten, Gleiten, Kriechen; Vorwärts-, Rückwärts- und Seitwärtsbewegung, Drehen auf der Stelle und Lenken; einstellbare Kniekonfiguration
Rad- und Beinmodi
Intelligenter Moduswechsel
Gelenkspezifikationen
Maximales Gelenkdrehmoment
150 Nm
Bewegungsbereich des Körpergelenks
−30°…40°
Bewegungsbereich des Oberschenkelgelenks
−160°…160°
Bewegungsbereich des Unterschenkelgelenks
−160°…160°
Sensoren
Anzahl der LiDAR-Sensoren
2 Stück: vorne und hinten
LiDAR-Kanalzahl
96 Kanäle je Sensor
LiDAR-Abdeckung
360° × 90°; 120 m Erfassungsdurchmesser laut Hersteller
FPV-Kameras
2 Stück: vorne und hinten; Industrieversion, 8 MP
Kamerasichtfeld
122° diagonal, 111° horizontal, 70° vertikal
Zusatzbeleuchtung
4 Leuchten beidseitig der FPV-Kameras
IMU
1 Stück, vom Hersteller als Automotive-Grade-Ausführung bezeichnet
RTK-Modul
1 × GNSS RTK
Ultraschallsensoren
1 auf jeder Seite; Hinderniserkennung innerhalb von 5 m
Rechenleistung und Schnittstellen
Rechenleistung
100–157 TOPS; NVIDIA Orin NX 16 GB
Echtzeit-Videoübertragung
Unterstützt
Weiterentwicklung
SDK; 3D-CAD- und URDF-Robotermodelle für Simulationen
Kabellose Verbindungen
Wi-Fi 5.0, Bluetooth 5.0
Stromausgänge
5 V, 12 V, 24 V, 48 V; insgesamt bis zu 480 W
Gigabit-Ethernet
2 Anschlüsse
USB
2 × USB 3.0
Serielle Schnittstellen
1 × RS232, 1 × RS485
Weitere Schnittstellen
2 × SBUS, 1 × PPS
Zubehör
Adapter
Serienausstattung
Ladebasis
Serienausstattung
Fernbedienung
Mit integriertem Display
Autonome Ladestation
Optional
Daten aus der vollständigen D1-Max-Spezifikationstabelle des Herstellers. Die Präsentationsseite nennt auch ≥5 / ≥3.5 Stunden und ≥29 / ≥18 km; die detaillierte Tabelle enthält Toleranzen, und deren Werte werden hier verwendet. Labormessungen garantieren keine Leistung an jedem Einsatzort.
Die tatsächliche Leistung hängt von Umgebung, Last, Software und Konfiguration ab. Höchstwerte können sich auf unterschiedliche Testbedingungen beziehen und sind möglicherweise nicht gleichzeitig erreichbar.
LIEFERUNG & AUSSTATTUNG
Lieferumfang und Optionen.
Lieferumfang nach Vereinbarung
Die gewählte D1-Roboterplattform
Kamera- und Sensornutzlast gemäß detailliertem Angebot
Für das System erforderliche Rechner, Kommunikationsgeräte und Montagekomponenten
Namentlich aufgeführte Softwaremodule und Lizenzen
Ladeausstattung, Dokumentation und Dienstleistungen im vereinbarten Umfang
Im Angebot zu vereinbaren
Welche Punkte müssen wie oft und mit welchem Ergebnis geprüft werden?
Welche Routen, Treppen, Steigungen und Wetterbedingungen sind zu erwarten?
Welche Kamera- oder Messauflösung ist erforderlich?
Welches Netzwerk und Leitsystem empfangen die Daten?
Wie viel Bedienereinsatz, Schulung vor Ort und Unterstützung sind erforderlich?
Das bestätigte Angebot führt den tatsächlichen Lieferumfang und die Lizenzen einzeln auf. Abbildungen können optionales Zubehör zeigen.
Anwendungen.
Beispiele möglicher Einsätze. Erforderliche Entwicklung und Dienstleistungen werden für jedes Projekt vereinbart.
Instrumentenablesung
Prüfen Sie Anzeigen und Instrumente mit geeigneten Kameras, Blickwinkeln und Auswertung.
Thermische Inspektion
Eine Wärmebildkamera-Nutzlast zur Untersuchung ungewöhnlicher Erwärmung unter definierten Messbedingungen.
Zustandsdokumentation
Erfassen Sie wiederholbare Prüfpunkte, vergleichen Sie Bilder und erstellen Sie Berichte durch individuelle Integration.
VOR DER AUSWAHL IHRER KONFIGURATION
Häufig gestellte Fragen.
Wie unterscheiden sich Patrouillen- und Inspektionspakete?
Patrouillenpakete dienen der regelmäßigen Begehung eines Bereichs und der Beobachtung der Situation vor Ort. Inspektionspakete konzentrieren sich auf die Prüfung bestimmter Anlagen oder Messwerte. Hardware und Software werden entsprechend ausgewählt.
Ist jedes abgebildete Gerät enthalten?
Bilder zeigen mögliche Konfigurationen. Die bestätigte Artikelliste bestimmt Kameras, Sensoren, Rechner, Kommunikationshardware und Lizenzen.
Kann er sich selbstständig an einem unbekannten Ort orientieren?
Das ist keine Standardfähigkeit. Autonomer Betrieb erfordert geeignete Sensorik, Kartierung, Software und Validierung vor Ort; Betriebsgrenzen und Überwachung werden für das Projekt festgelegt.
Bleiben die Werte der Basisplattform nach der Integration unverändert?
Nicht unbedingt. Nutzlastgewicht, Schwerpunkt und Stromverbrauch beeinflussen Mobilität und Laufzeit. Die Daten der Basisplattform bleiben eine separate Referenz.
Hersteller: AGIBOT. Plattformdaten stammen aus der verlinkten Herstellerdokumentation; Vertriebsbilder veranschaulichen Konfigurationen. Bei individuellen Lösungspaketen beschreibt die Referenz die Basisplattform.
NT SYS · AGIBOT-ROBOTIK
Sprechen wir über Ihre Anwendung.
Wir helfen Ihnen, das passende Modell, die richtige Ausstattung und geeignete Dienstleistungen auszuwählen.