La disponibilité et la configuration sont convenues au cas par cas.
Inspection industriellemesure dédiée à la tâche
25 kgcapacité de charge de la plateforme de base
IP67protection de la plateforme de base
DÉCOUVREZ LA PLATEFORME
Système d’inspection D1 Max de plus près.
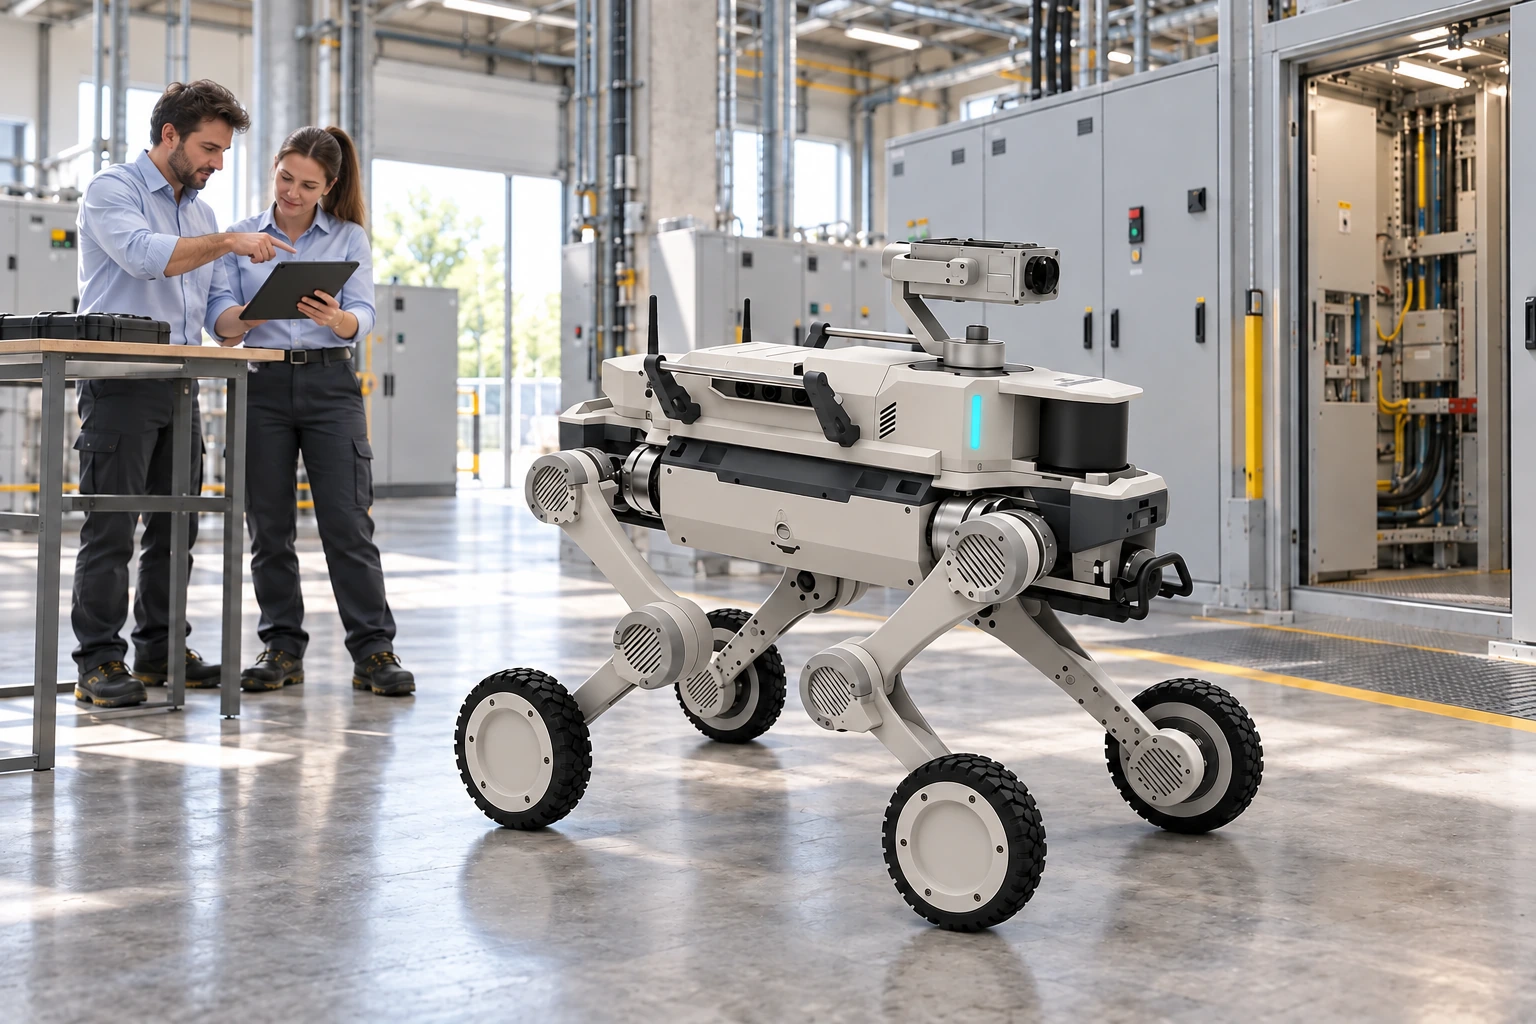
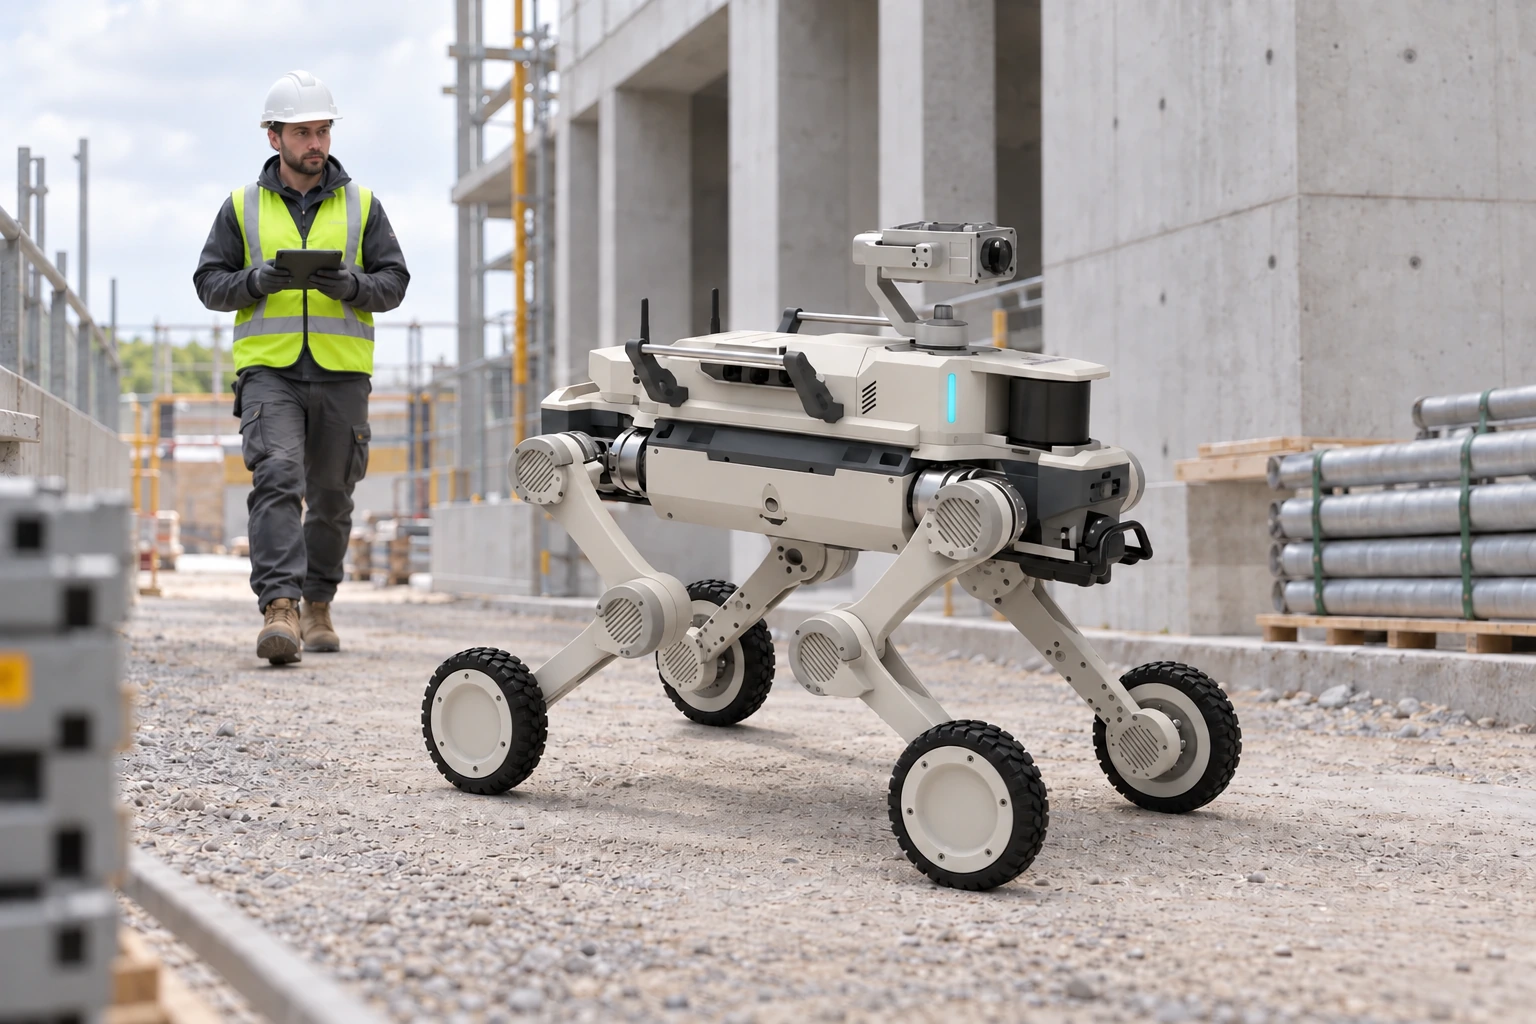
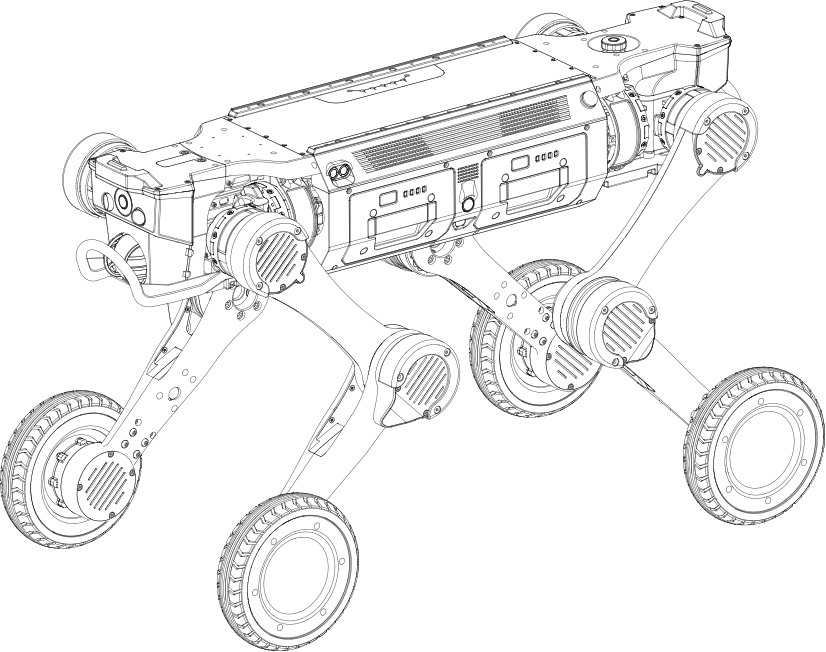
Illustration de la plateforme de base AGIBOT ; la configuration finale des équipements embarqués est convenue séparément.
Des inspections régulières. Des résultats comparables.
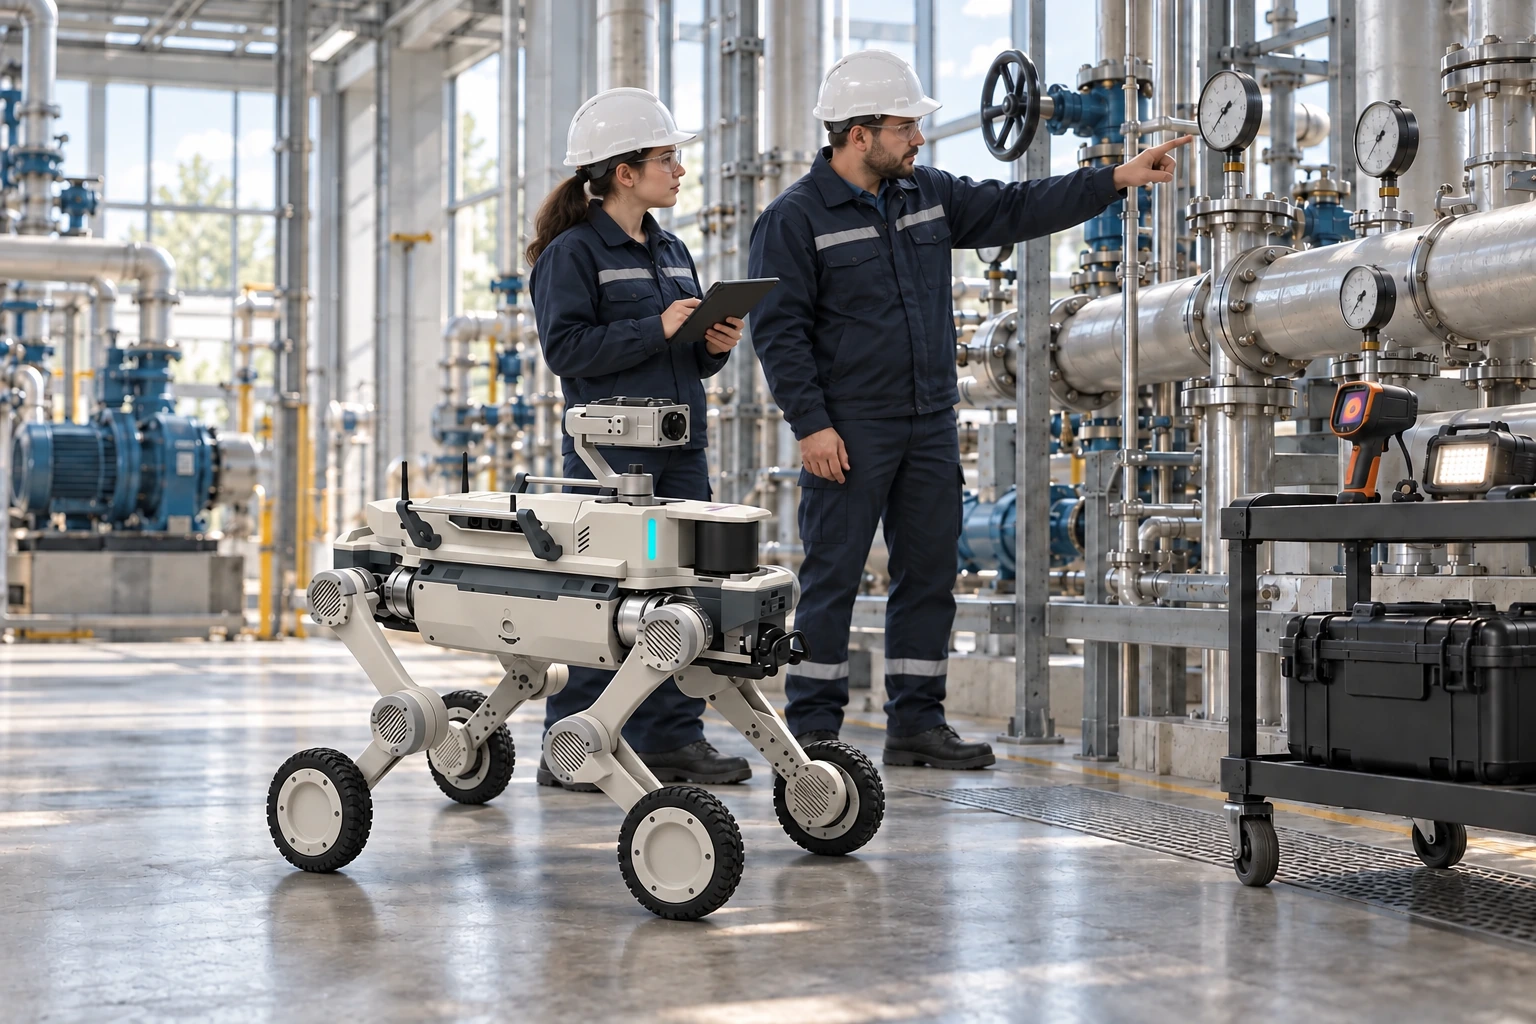
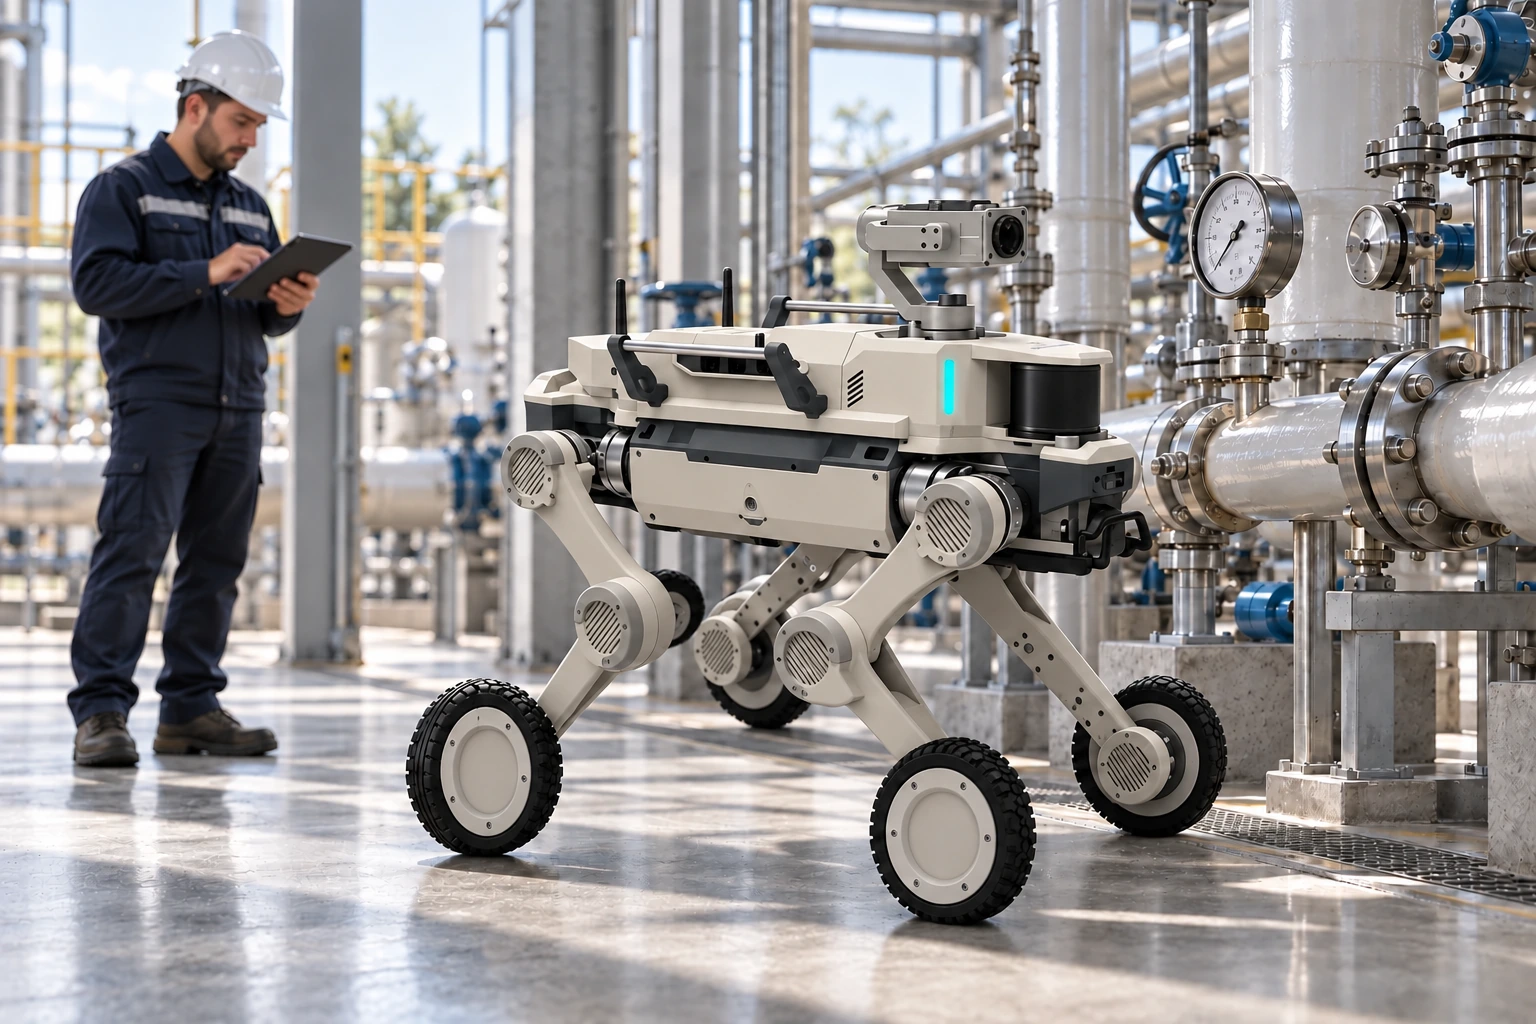
L’inspection industrielle se concentre sur l’équipement et le point de mesure choisis. La capacité de charge supérieure de D1 Max permet des ensembles de caméras ou de mesure plus complexes ; la qualité de mesure dépend aussi de la position d’arrêt et du choix des capteurs.
Des équipements sélectionnés pour la tâche.
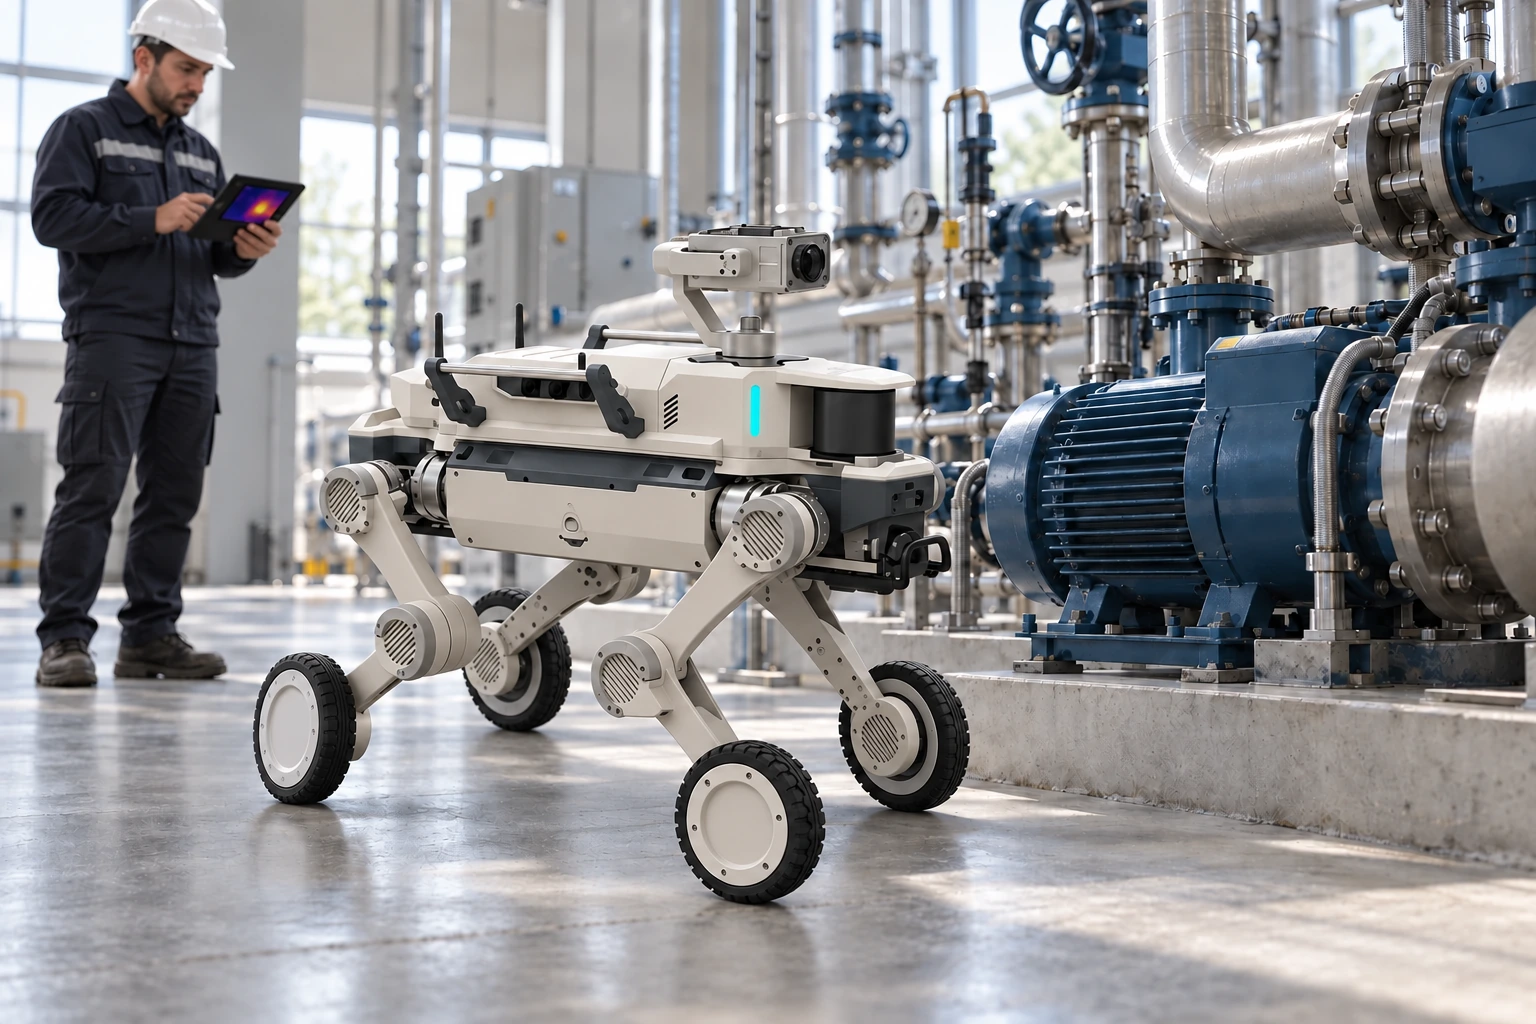
Les applications possibles comprennent la lecture de cadrans, l’identification de défauts et la détection de températures inhabituelles. Caméras, caméras thermiques, éclairage et logiciels d’analyse sont sélectionnés selon les équipements à inspecter. Ce sont des éléments distincts, non automatiquement inclus avec le robot de base.
Transformez un parcours en mission d’inspection.
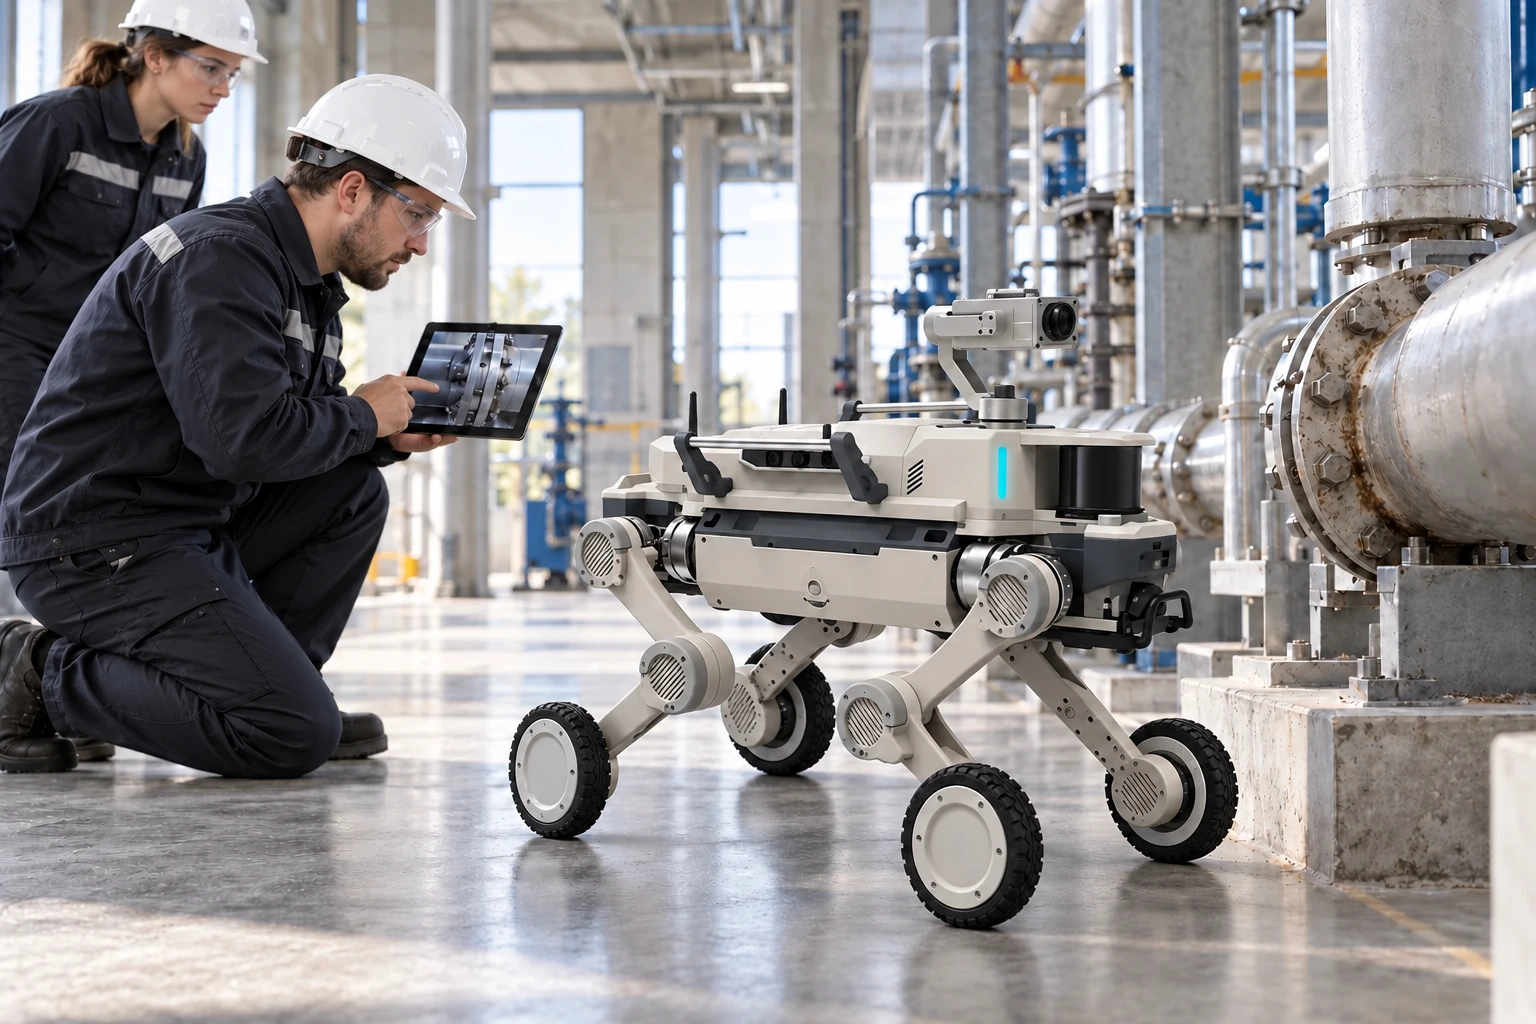
La conception du système définit les points d’inspection et les résultats attendus. Une tâche n’est terminée que lorsque le robot est arrivé et que l’image ou la mesure requise est exploitable.
Validez le système complet pendant le pilote.
Testez le robot équipé sur le parcours réel. Vous pourrez ainsi vérifier ensemble l’autonomie, la couverture réseau et la stabilité des équipements embarqués au cours d’une même mission.
Rails supérieurs pour les accessoires propres à l’application.
02
Arrêt d’urgence
Un bouton physique d’arrêt d’urgence directement accessible.
03
Antenne RF
Une antenne pour les communications radio.
04
Deux batteries remplaçables
Deux modules de batterie accessibles par le côté du corps.
05
Capteur à ultrasons
Détecte les obstacles proches autour du robot.
06
Pare-chocs supérieur et inférieur
Des pare-chocs supérieur et inférieur protègent l’extrémité du corps.
07
Ensemble patte-roue
Les segments supérieurs et inférieurs des pattes se terminent par des roues motrices, associant marche et roulement.
Aperçu des équipements
Mouvement et mécanique
Objectif
Inspection industrielle
Système de locomotion
Conception à pattes et roues
Perception et commande
Capteurs, logiciels et licences
Selon la configuration détaillée
Ensemble de caméras et capteurs
Selon le périmètre du projet et le devis détaillé
Navigation et cartographie
Nécessite des capteurs et logiciels applicatifs ; non inclus automatiquement du seul fait du nom de l’ensemble
Alimentation et exploitation
Autonomie avec les équipements embarqués installés
Dépend du parcours, de la charge utile et de la consommation ; peut différer de la référence de la plateforme
FICHE TECHNIQUE COMPLÈTE
Caractéristiques techniques.
Informations connues sur l’ensemble et éléments à convenir. Les données complètes de la plateforme associée figurent dans une rubrique de référence distincte.
Afficher toutes les caractéristiques techniquesAfficher moins+
Ensemble de solutions : les capteurs, logiciels, licences et services doivent être convenus poste par poste, en plus du robot. Les caractéristiques de la plateforme de base ci-dessous sont des valeurs de référence ; les équipements embarqués et les conditions du site influencent les performances du système complet.
Perception et interaction
Capteurs, logiciels et licences
Selon la configuration détaillée
Ensemble de caméras et capteurs
Selon le périmètre du projet et le devis détaillé
Commande, logiciels et connecteurs
Couverture réseau et surveillance à distance
Selon le périmètre du projet et le devis détaillé
Rapports et interfaces d’intégration
Selon le périmètre du projet et le devis détaillé
Alimentation et autonomie
Accostage et alimentation
Selon le périmètre du projet et le devis détaillé
Architecture de la solution et intégration
Système de locomotion
Conception à pattes et roues
Objectif de l’application
Lecture de compteurs, détection visuelle de défauts et inspection d’anomalies thermiques avec des équipements embarqués adaptés
Navigation et cartographie
Nécessite des capteurs et logiciels applicatifs ; non inclus automatiquement du seul fait du nom de l’ensemble
Caméra d’observation
Modèle, résolution, champ de vision, mouvements et fonctionnement nocturne précisés dans le devis
Équipement embarqué d’inspection
Caméra thermique et précision de mesure choisies selon la tâche ; non confirmées comme équipement standard
Charge utile du système complet
Les capteurs, fixations, équipements de calcul et de communication comptent tous dans la charge utile de la plateforme
Indice de protection du système complet
À vérifier pour les équipements embarqués et les connexions ; l’indice IP de la plateforme ne s’applique pas automatiquement à l’ensemble complet
Autonomie avec les équipements embarqués installés
Dépend du parcours, de la charge utile et de la consommation ; peut différer de la référence de la plateforme
Charge automatique
Station, logiciel de commande et aménagement du site à convenir séparément ; non confirmés comme contenu de l’ensemble
Livrables
Liste détaillée des équipements, fonctions convenues, procédure d’exploitation et rapport du pilote selon le périmètre du projet
AGIBOT D1 Max — caractéristiques complètes de la plateforme de base
Le tableau ci-dessous décrit la plateforme robotique associée, et non l’équipement confirmé du système d’inspection D1 Max. Le contenu, le poids total, la consommation et les capacités de l’ensemble nécessitent un accord distinct.
Alliage d’aluminium et plastique technique haute résistance
Dimensions debout (L × l × H)
930 × 480 × 585 mm
Dimensions couché (L × l × H)
930 × 630 × 200 mm
Poids avec batterie
41 kg
Degrés de liberté
12 + 4
Température de fonctionnement
−20…55 °C
Indice de protection
IP67
Batterie et distance parcourue
Batterie
54 V ; 2 × 504.9 Wh
Remplacement de la batterie
Deux batteries remplaçables à chaud
Temps de charge
< 1.5 heure
Autonomie à vide
5 ± 0.5 heures dans le tableau de caractéristiques
Autonomie à pleine charge
3.5 ± 0.5 heures dans le tableau de caractéristiques
Distance parcourue à vide
29 ± 1 km
Distance parcourue à pleine charge
18 ± 1 km
Mouvement et charge utile
Vitesse maximale
6 m/s, référence de laboratoire du fabricant
Charge utile nominale
25 kg
Hauteur de marche franchissable en continu
25 cm
Pente maximale
45°
Hauteur maximale d’obstacle franchissable
80 cm
Franchissement d’obstacles en charge
50 cm
Capacité de rotation
Rotation sur place ; hauteur de déplacement accroupi réglable en avant et en arrière
Hauteur en déplacement accroupi
34 ± 0.5 cm
Fonctions de mouvement de base
Pas, glissement, déplacement accroupi ; marche avant, arrière et latérale, rotation sur place et direction ; configuration des genoux réglable
Modes roues et pattes
Commutation intelligente des modes
Caractéristiques des articulations
Couple articulaire maximal
150 Nm
Plage de l’articulation du corps
−30°…40°
Plage de l’articulation de la cuisse
−160°…160°
Plage de l’articulation du tibia
−160°…160°
Capteurs
Nombre de capteurs LiDAR
2 unités : avant et arrière
Nombre de canaux LiDAR
96 canaux par capteur
Couverture LiDAR
360° × 90° ; diamètre de couverture de 120 m annoncé par le fabricant
Caméras FPV
2 unités : avant et arrière ; version industrielle, 8 MP
Champ de vision de la caméra
122° en diagonale, 111° à l’horizontale, 70° à la verticale
Éclairage auxiliaire
4 éclairages de part et d’autre des caméras FPV
IMU
1 unité, version de qualité automobile du fabricant
Module RTK
1 × GNSS RTK
Capteurs à ultrasons
1 de chaque côté ; détection d’obstacles dans un rayon de 5 m
Calcul et interfaces
Puissance de calcul
100–157 TOPS ; NVIDIA Orin NX 16 GB
Transmission vidéo en temps réel
Pris en charge
Développement complémentaire
SDK ; modèles du robot CAO 3D et URDF pour la simulation
Connectivité sans fil
Wi-Fi 5.0, Bluetooth 5.0
Sorties d’alimentation
5 V, 12 V, 24 V, 48 V ; jusqu’à 480 W au total
Gigabit Ethernet
2 ports
USB
2 × USB 3.0
Interfaces série
1 × RS232, 1 × RS485
Interfaces supplémentaires
2 × SBUS, 1 × PPS
Accessoires
Adaptateur
Équipement de série
Base de charge
Équipement de série
Télécommande
Avec écran intégré
Station de charge autonome
En option
Données du tableau complet des caractéristiques D1 Max du fabricant. La page de présentation indique aussi ≥5 / ≥3.5 heures et ≥29 / ≥18 km ; le tableau détaillé précise les tolérances et ses valeurs sont retenues ici. Les mesures de laboratoire ne garantissent pas les performances sur tous les sites.
Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.
LIVRAISON ET ÉQUIPEMENTS
Contenu de la livraison et options.
Contenu de l’ensemble à convenir
La plateforme robotique D1 choisie
Caméras et capteurs embarqués selon le devis détaillé
Équipements de calcul et de communication et composants de fixation nécessaires au système
Modules logiciels et licences désignés nommément
Équipements de charge, documentation et services dans le périmètre convenu
À convenir dans le devis
Quels points inspecter, à quelle fréquence et avec quel résultat ?
Quels parcours, escaliers, pentes et conditions météorologiques seront rencontrés ?
Quelle résolution de caméra ou de mesure faut-il ?
Quels réseau et système de supervision recevront les données ?
Quelle implication de l’opérateur, quelle formation sur site et quelle assistance sont nécessaires ?
Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.
Applications.
Exemples d’usages possibles. Le développement et les services nécessaires sont convenus pour chaque projet.
Lecture d’instruments
Inspectez écrans et instruments avec des caméras, angles de vue et méthodes d’évaluation adaptés.
Inspection thermique
Une caméra thermique embarquée conçue pour étudier les échauffements inhabituels dans des conditions de mesure définies.
Relevés d’état
Enregistrez des points d’inspection reproductibles, comparez les images et générez des rapports grâce à une intégration personnalisée.
AVANT DE CHOISIR VOTRE CONFIGURATION
Questions fréquentes.
Quelle est la différence entre les ensembles de patrouille et d’inspection ?
Les ensembles de patrouille servent à parcourir une zone et à observer la situation sur place ; les ensembles d’inspection visent le contrôle d’équipements ou de mesures précis. Le matériel et les logiciels sont choisis en conséquence.
Tous les appareils illustrés sont-ils inclus ?
Les images illustrent des configurations possibles. La liste confirmée détermine les caméras, capteurs, ordinateurs, équipements de communication et licences fournis.
Peut-il naviguer seul dans un site inconnu ?
Ce n’est pas une capacité par défaut. Le fonctionnement autonome nécessite une perception, une cartographie, des logiciels et une validation sur site adaptés, avec un périmètre d’exploitation et une supervision définis pour le projet.
Les valeurs de la plateforme de base restent-elles identiques après intégration ?
Pas nécessairement. Le poids, le centre de gravité et la consommation des équipements embarqués influencent la mobilité et l’autonomie. Les caractéristiques de la plateforme de base restent une référence distincte.
Fabricant : AGIBOT. Les données de la plateforme proviennent de la documentation du fabricant citée ; les images du distributeur illustrent des configurations. Pour les ensembles de solutions sur mesure, la référence décrit la plateforme de base.
NT SYS · ROBOTIQUE AGIBOT
Discutons de votre application.
Nous vous aidons à choisir le modèle, les équipements et les services adaptés.