A felszereltséget és elérhetőséget egyedi ajánlatban egyeztetjük.
Ipari ellenőrzésfeladatspecifikus mérés
25 kgalapplatform-terhelhetőség
IP67alapplatform-védelem
ISMERJE MEG A PLATFORMOT
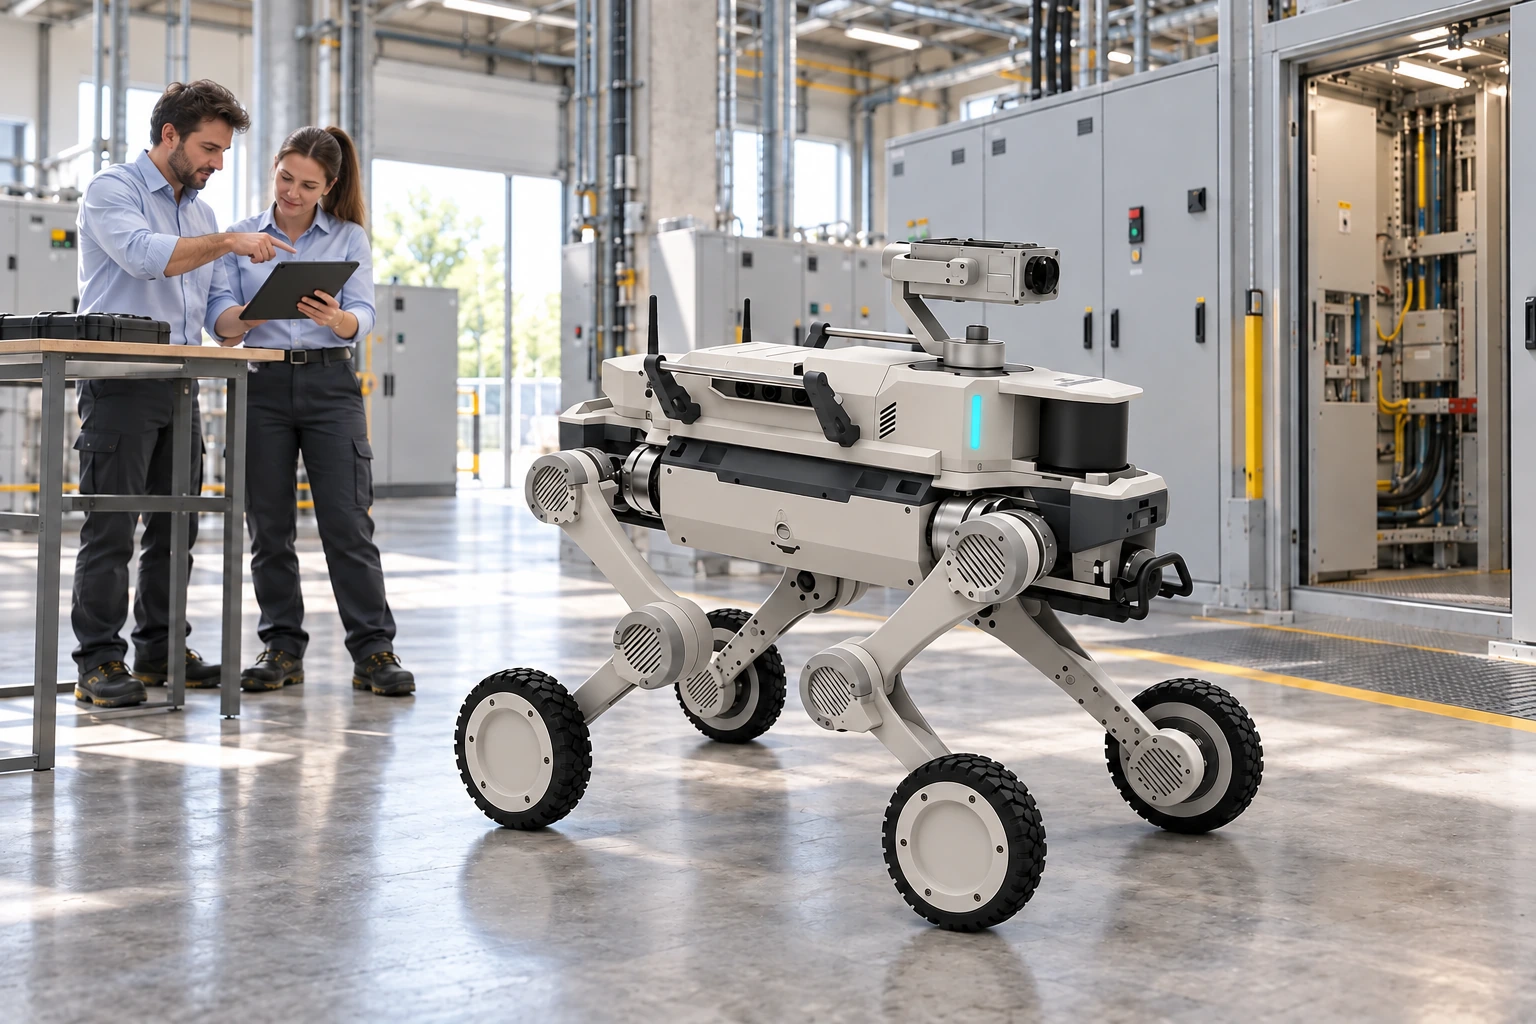
D1 Max ellenőrzési rendszer közelebbről.
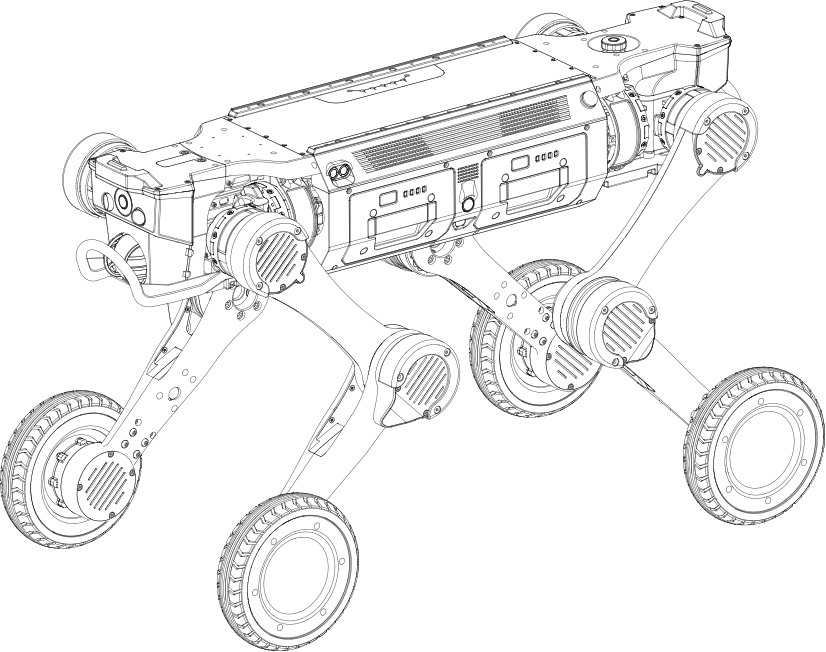
AGIBOT alapplatform-szemléltetés; a megoldáscsomag végleges felépítménye külön egyeztetendő.
Rendszeres ellenőrzés, összehasonlítható eredmények.
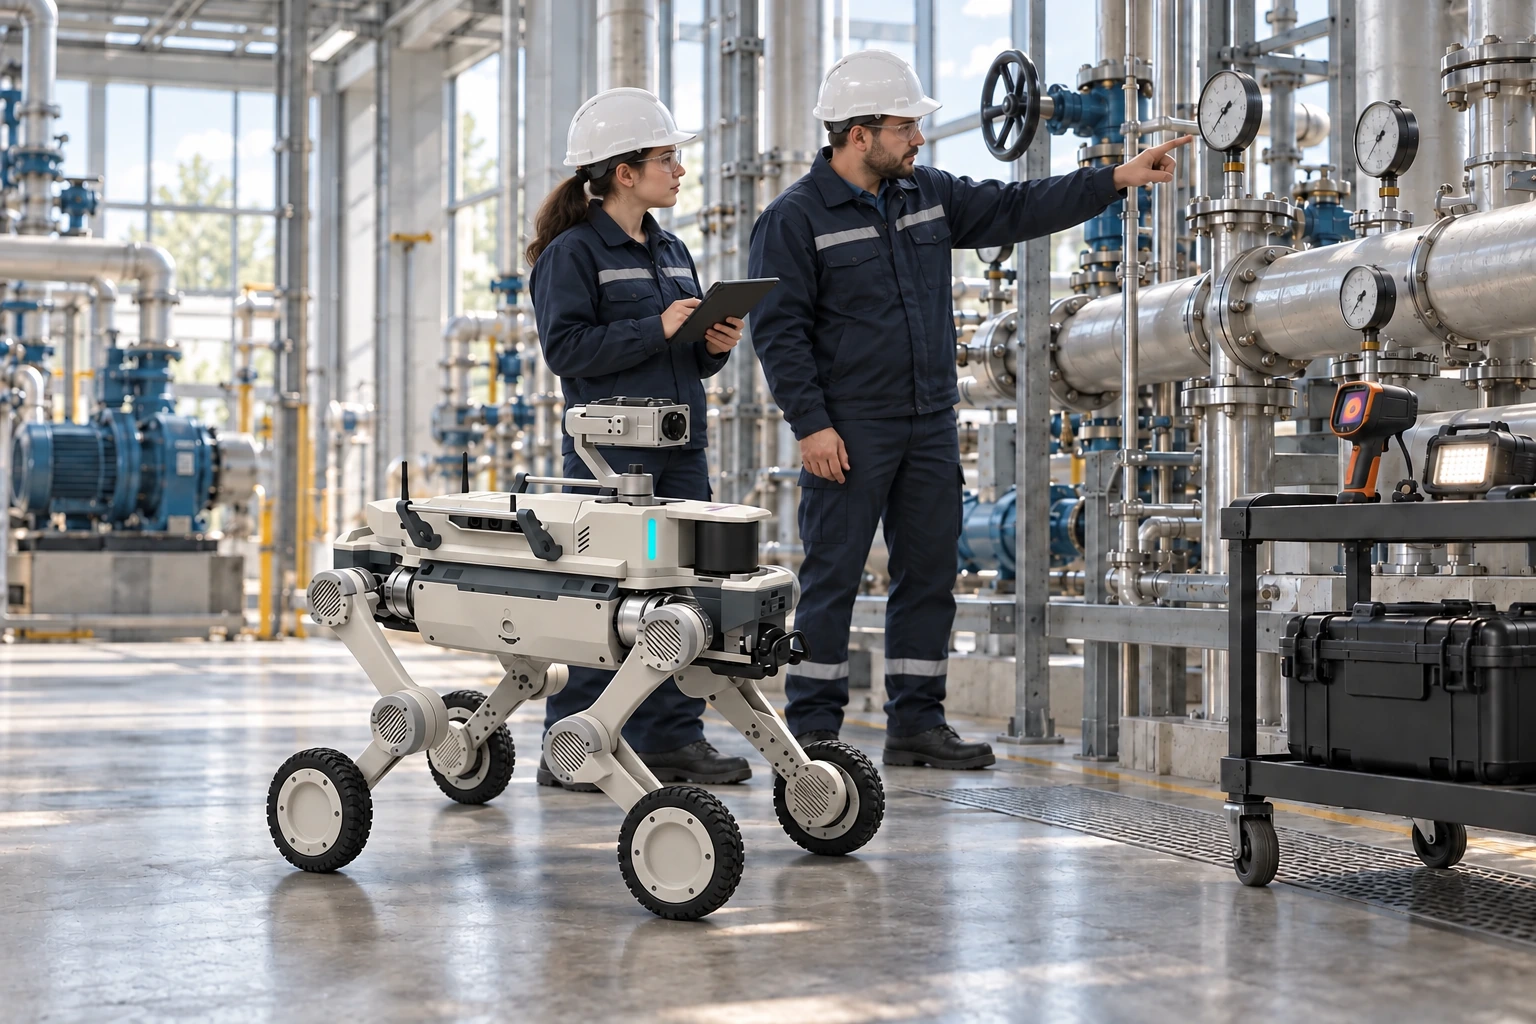
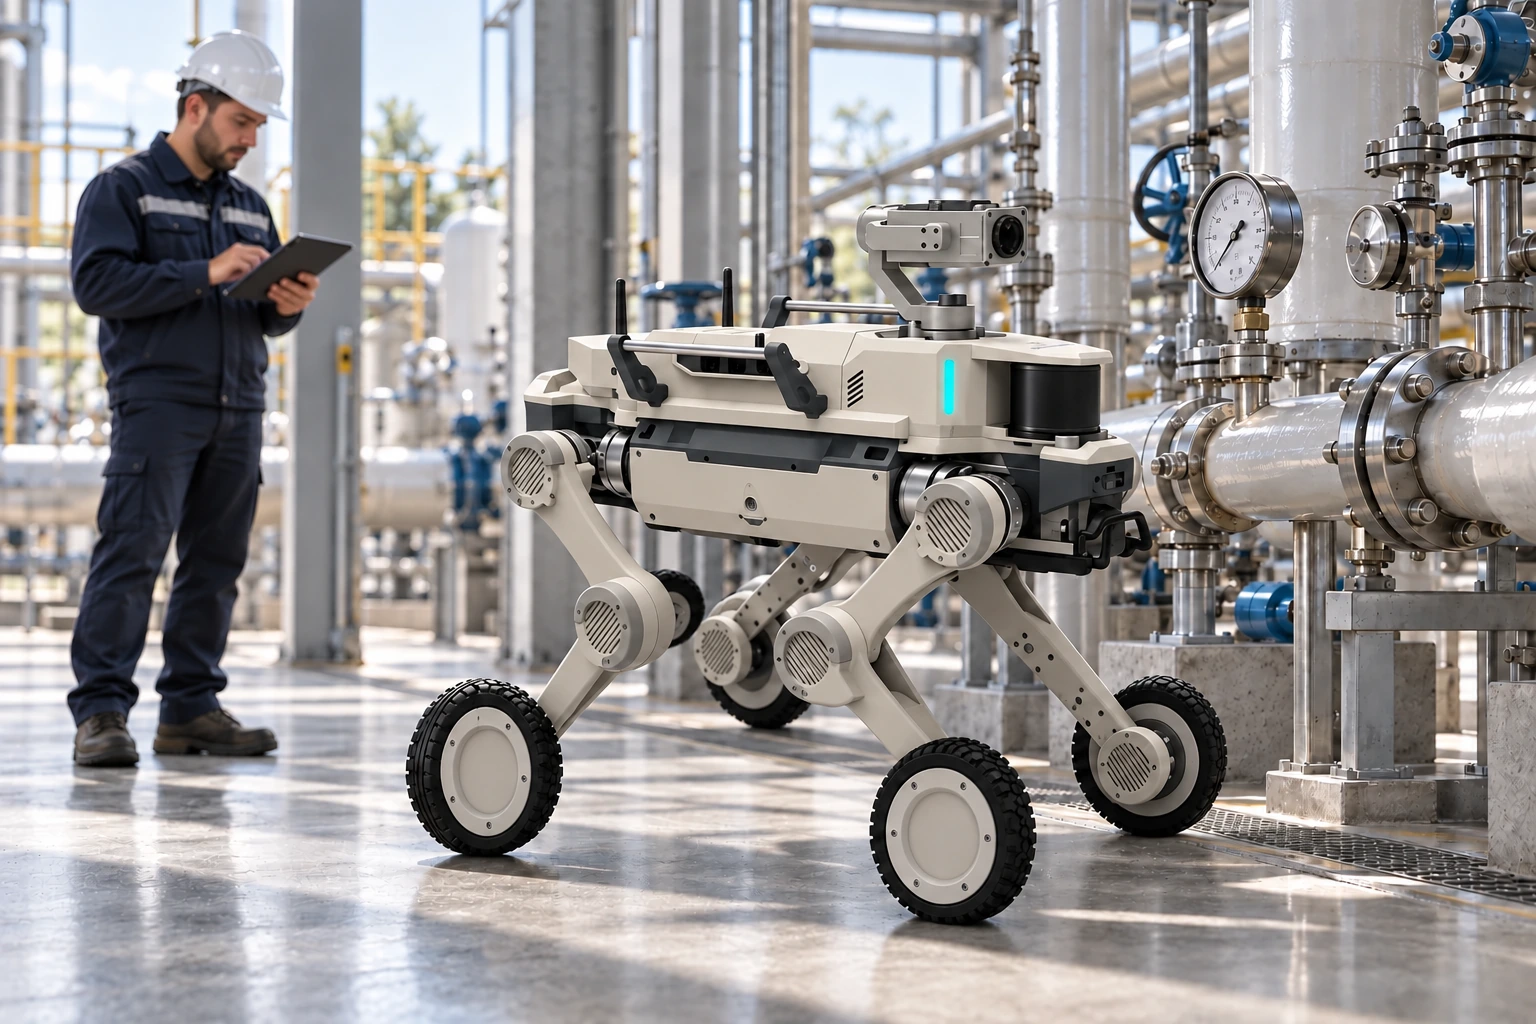
Az ipari ellenőrzés középpontjában a kijelölt berendezés és a mérési pont áll. A D1 Max nagyobb terhelhetősége összetettebb kamerás vagy mérőfelépítmény integrációját teszi lehetővé; a mérés minőségét a megállási helyzet és a szenzor kiválasztása is meghatározza.
A feladathoz választott eszközök.
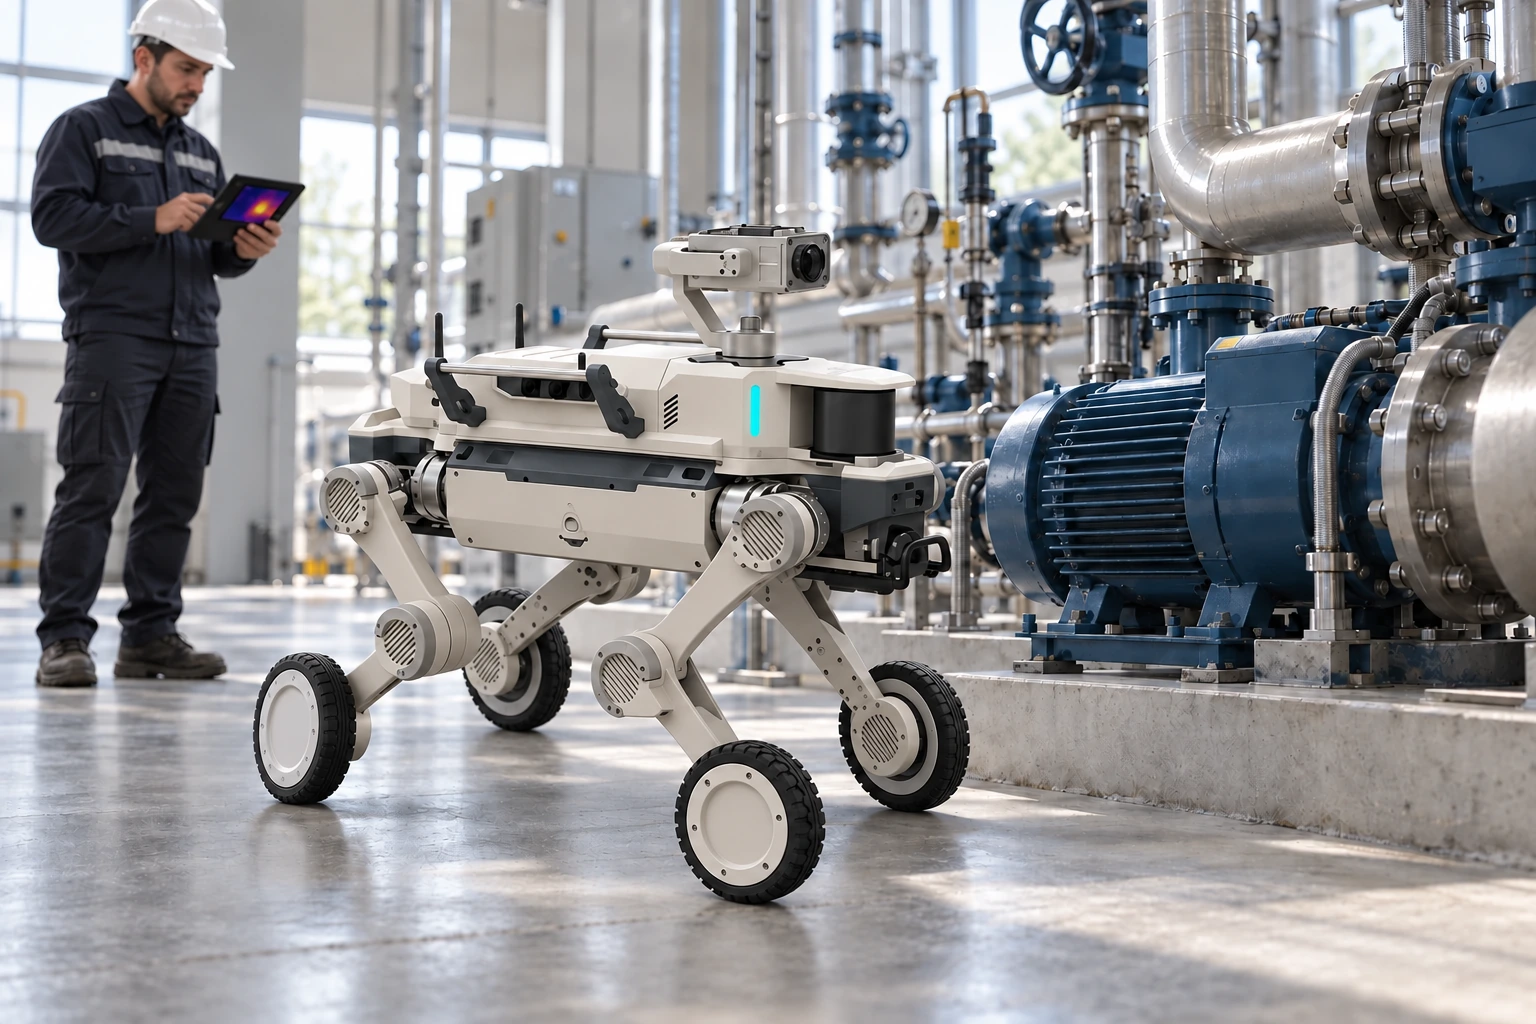
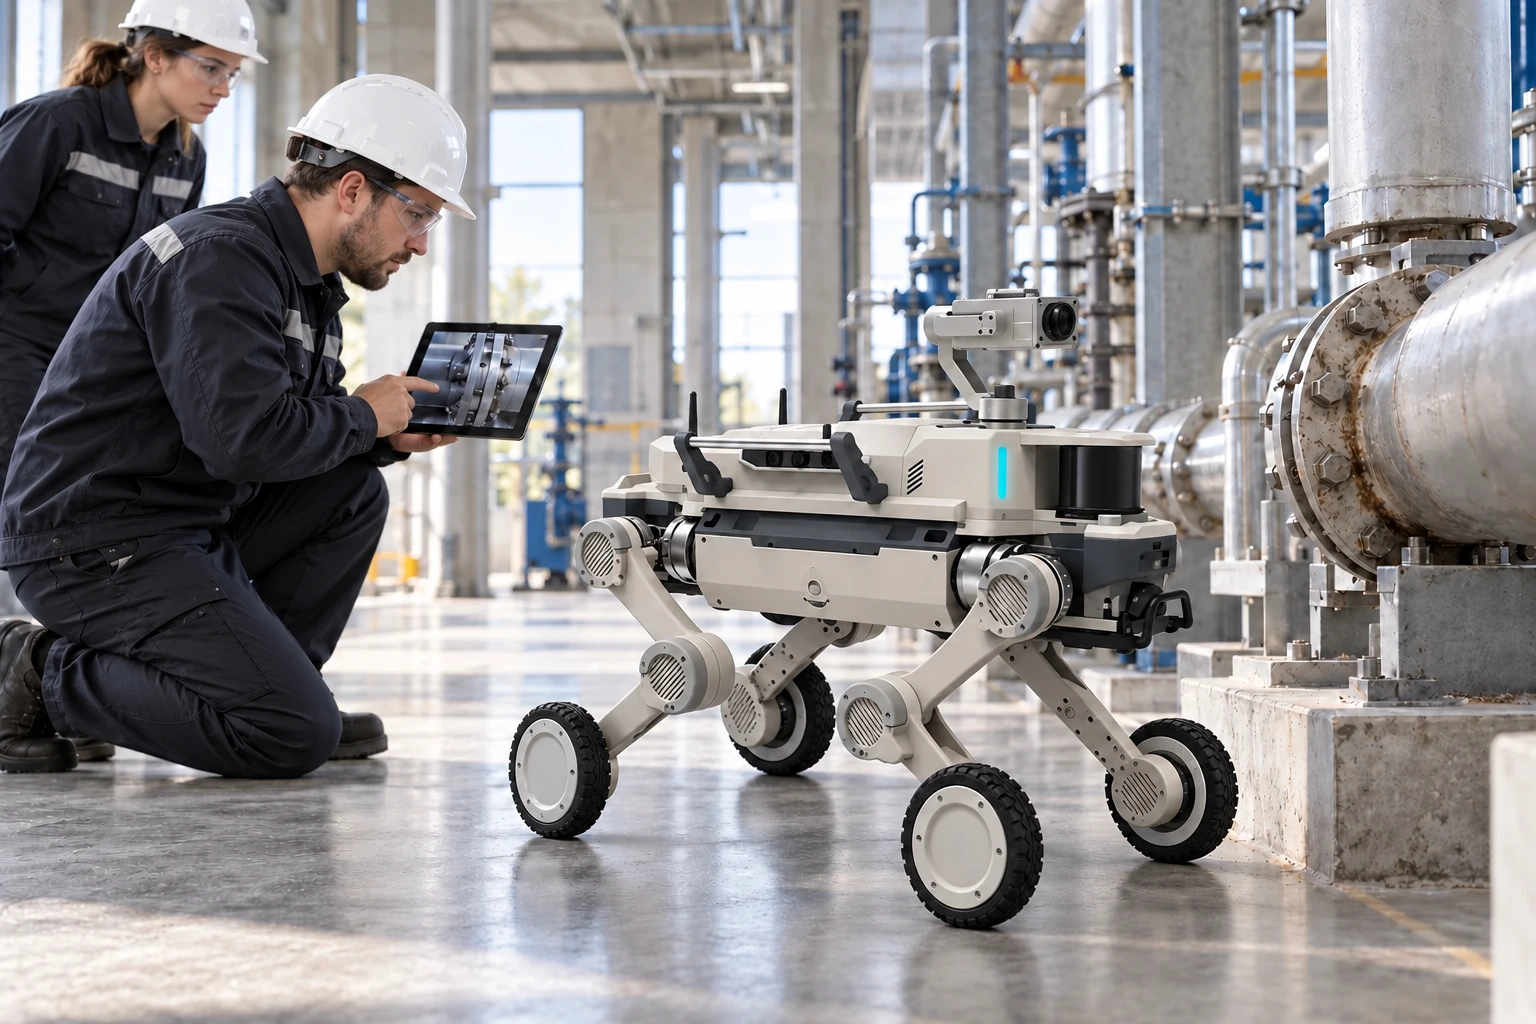
Lehetséges felhasználási terület a műszerek leolvasása, a hibák felismerése és a szokatlan hőmérsékletek észlelése. A kamerát, a hőkamerát, a megvilágítást és a kiértékelő szoftvert a vizsgált berendezéshez választjuk ki. Ezek külön felszerelések, nem részei automatikusan az alaprobotnak.
Útvonalból ellenőrzési feladat.
A rendszer kialakítása során ellenőrzési pontokat és elvárt eredményeket határozunk meg. Egy feladat akkor tekinthető teljesítettnek, ha nemcsak a robot érkezett meg, hanem a szükséges kép vagy mérés is értékelhető.
A próbaüzem során a teljes rendszert ellenőrizzük.
A próbát felszerelt robottal, a tényleges útvonalon érdemes elvégezni. Így az akkumulátoridő, a hálózati lefedettség és a felépítmény stabilitása ugyanabban a feladatban ellenőrizhető.
Teljes műszaki adatlap megnyitásaRészletek összecsukása+
Megoldáscsomag: a robot mellett az érzékelők, szoftverek, licencek és szolgáltatások tételesen egyeztetendők. Az alapplatform alább feltüntetett adatai referenciaértékek; a teljes rendszer teljesítményét a ráépített eszközök és a helyszín befolyásolja.
Érzékelés és interakció
Érzékelők, szoftver, licencek
Tételes konfiguráció alapján
Kamera és érzékelőcsomag
Projekt és tételes ajánlat alapján
Vezérlés, szoftver és csatlakozók
Hálózati lefedettség és távfelügyelet
Projekt és tételes ajánlat alapján
Riportok és integrációs felületek
Projekt és tételes ajánlat alapján
Energiaellátás és üzemidő
Dokkolás és energiaellátás
Projekt és tételes ajánlat alapján
Megoldásfelépítés és integráció
Mozgásrendszer
Kerék-láb kialakítás
Alkalmazási cél
Műszerleolvasás, képi hibafelismerés, hőmérsékleti eltérések vizsgálata; megfelelő felépítménnyel
Navigáció és térképezés
Szenzorokkal és alkalmazási szoftverrel kialakítandó; nem következik automatikusan a csomagnévből
Megfigyelőkamera
Típus, felbontás, látószög, mozgatás és éjszakai működés az ajánlatban
Mérőfelépítmény
Hőkamera és mérési pontosság a feladathoz választva; alapfelszereltségként nem igazolt
Teljes rendszer terhelése
Az érzékelők, tartószerkezetek, számítógépek és kommunikációs egységek tömegét is bele kell számítani a platform hasznos terhelésébe
Komplett rendszer védettsége
A felépítmény és a csatlakozások védettségét külön kell ellenőrizni; a platform IP-besorolása nem vonatkozik automatikusan a teljes csomagra
Üzemidő a felépítménnyel
Útvonal-, terhelés- és fogyasztásfüggő; a platformreferenciától eltérhet
Automatikus töltés
Dokkoló, vezérlés és helyszíni beállítás külön egyeztetendő; a csomag tartalmaként nem igazolt
Átadandó eredmények
Tételes eszközlista, egyeztetett funkciólista, kezelési folyamat és pilotjegyzőkönyv a projekt terjedelme szerint
AGIBOT D1 Max – az alaprobot teljes műszaki adatlapja
Az alábbi táblázat a kapcsolódó robotplatform adatait mutatja, nem a D1 Max ellenőrzési rendszer visszaigazolt felszereltségét. A csomag összetétele, össztömege, fogyasztása és képességei külön egyeztetendők.
360° × 90°; 120 m lefedettségi átmérő a gyártói megfogalmazás szerint
FPV-kamerák
2 db: egy elöl, egy hátul; ipari kivitel, 8 MP
Kamera látószöge
122° átlós, 111° vízszintes, 70° függőleges
Kiegészítő megvilágítás
4 lámpa, az FPV-kamerák két oldalán
IMU
1 db, autóipari besorolású gyártói kivitel
RTK modul
1 × GNSS RTK
Ultrahangos érzékelők
1 bal és 1 jobb oldali; akadályérzékelés 5 m-en belül
Számítás és interfészek
Számítási teljesítmény
100–157 TOPS; NVIDIA Orin NX 16 GB
Valós idejű videóátvitel
Támogatott
Egyedi fejlesztés
SDK; 3D CAD és URDF robotmodellek szimulációhoz
Vezeték nélküli kapcsolat
Wi-Fi 5.0, Bluetooth 5.0
Tápellátási kimenetek
5 V, 12 V, 24 V, 48 V; összesen legfeljebb 480 W
Gigabites Ethernet
2 port
USB
2 × USB 3.0
Soros interfészek
1 × RS232, 1 × RS485
További interfészek
2 × SBUS, 1 × PPS
Tartozékok
Adapter
Alapfelszereltség
Töltőalap
Alapfelszereltség
Távirányító
Beépített kijelzővel
Önálló töltőállomás
Opcionális
A D1 Max teljes gyártói képes specifikációs táblázatának adatai. A bemutatóoldal ≥5 / ≥3,5 órát és ≥29 / ≥18 km-t is említ, a részletes táblázat viszont tűréssel adja meg ezeket; itt a részletes táblázat értékeit közöljük. Laboratóriumi mérések, nem minden helyszínre garantált teljesítmény.
A tényleges teljesítményt a környezet, a terhelés, a szoftver és a konfiguráció befolyásolja. A maximális értékek eltérő vizsgálati körülményekre vonatkozhatnak, és nem feltétlenül érhetők el egyidejűleg.
SZÁLLÍTÁS ÉS FELSZERELTSÉG
Csomagtartalom és opciók.
A csomag tartalma egyeztetés szerint
A kiválasztott D1 robotplatform
Kamera- és érzékelőfelépítmény a tételes ajánlat szerint
A rendszerhez szükséges számítógép, kommunikációs eszközök és rögzítőelemek
Szoftvermodulok és licencek név szerint meghatározva
Töltési eszközök, dokumentáció és szolgáltatások egyeztetett terjedelemben
Az ajánlatban tisztázzuk
Milyen pontokat kell ellenőrizni, milyen gyakran és milyen eredménnyel?
Mely útvonalak, lépcsők, lejtők és időjárási körülmények fordulnak elő?
Mekkora kamera- vagy mérési felbontás szükséges?
Milyen hálózat és felügyeleti rendszer fogadja az adatokat?
Mennyi kezelői közreműködés, helyszíni oktatás és támogatás szükséges?
A tényleges szállítási tartalmat és a licenceket a visszaigazolt ajánlat tételesen rögzíti. Az illusztrációkon opcionális kiegészítők is megjelenhetnek.
PROJEKTTERVEZÉS
Felhasználási lehetőségek.
Az alábbi példák lehetséges felhasználási területeket mutatnak be. A szükséges fejlesztéseket és szolgáltatásokat projektenként egyeztetjük.
Műszerleolvasás
Kijelzők és mérőműszerek vizsgálata megfelelő kamerával, látószöggel és kiértékeléssel.
Hőmérsékleti ellenőrzés
Szokatlan melegedés vizsgálatára tervezett hőkamerás felépítmény, rögzített mérési körülményekkel.
Állapotdokumentálás
Az ellenőrzési pontok ismételhető képi dokumentálása, képek összehasonlítása és jelentéskészítés egyedi rendszerintegrációval.
JÓ TUDNI VÁLASZTÁS ELŐTT
Gyakori kérdések.
Mi a különbség a járőrözési és az ellenőrzési csomag között?
A járőrözési csomag a terület bejárására és az ottani körülmények megfigyelésére, az ellenőrzési csomag meghatározott berendezések vizsgálatára vagy mérésekre összpontosít. A hardvert és a szoftvert ennek megfelelően választjuk ki.
A képen látható összes eszköz a csomag része?
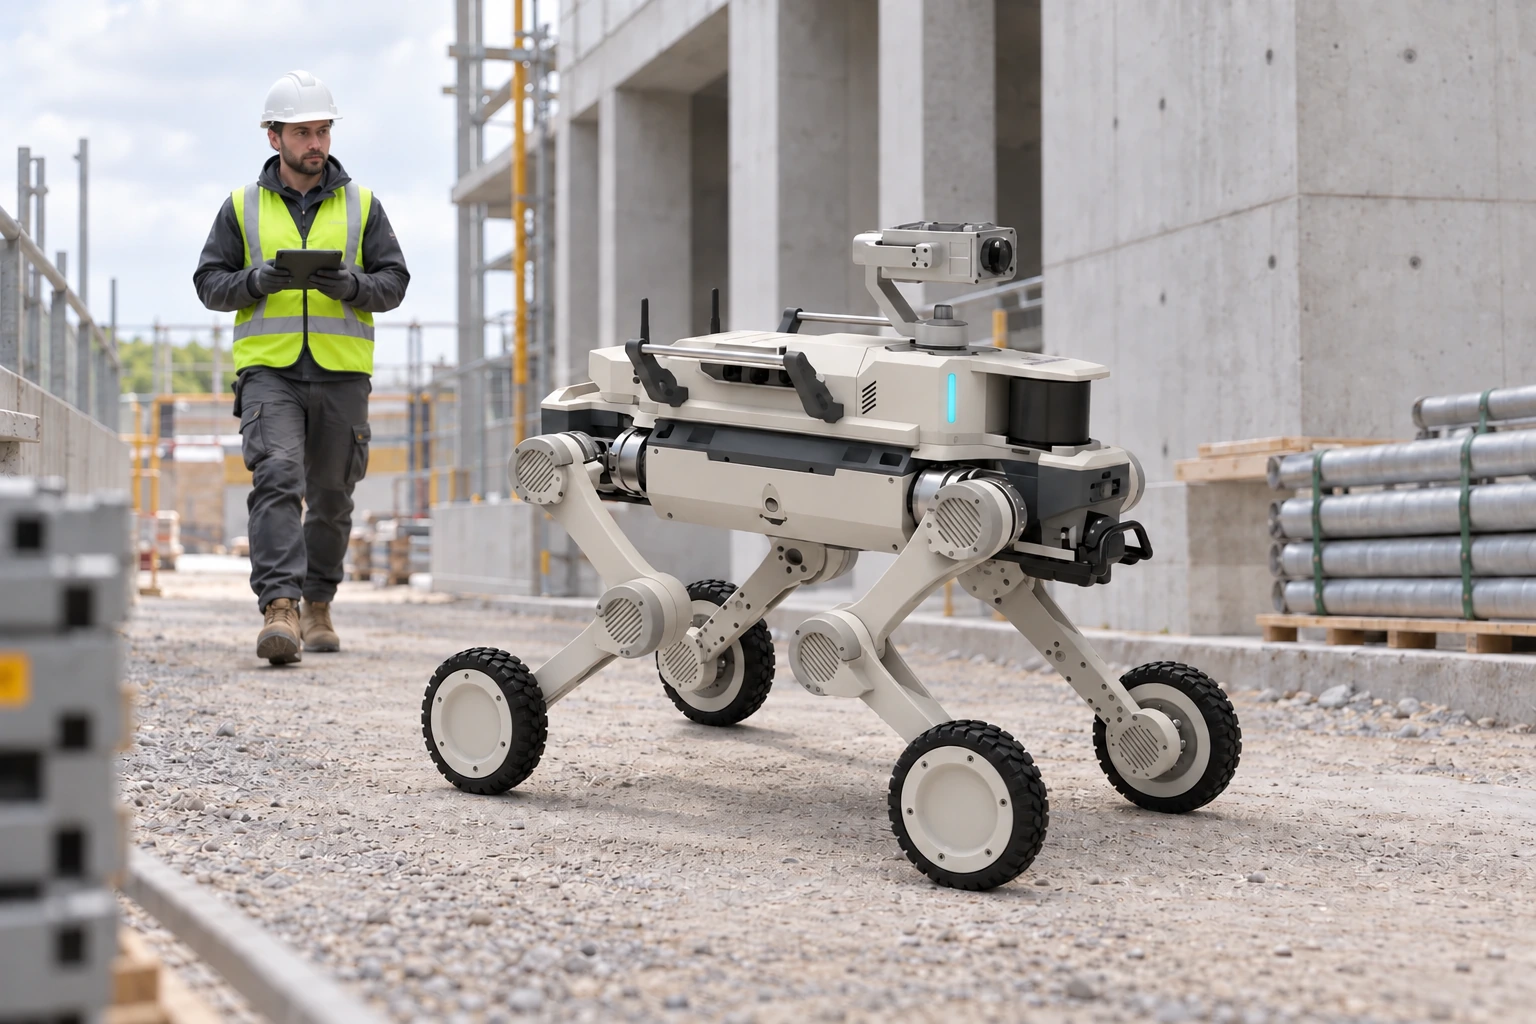
A képek konfigurációs példákat mutatnak. A tényleges kamerát, érzékelőket, számítógépet, kommunikációt és licenceket a visszaigazolt ajánlat nevezi meg.
Önállóan végigjár egy ismeretlen telephelyet?
Ez nem alapfunkció. Az autonóm működéshez megfelelő érzékelés, térképezés, szoftver és helyszíni ellenőrzés szükséges. A működés határait és a felügyelet módját az adott projektben kell meghatározni.
A platformadatok a felszerelt robotra is változatlanul érvényesek?
Nem feltétlenül. A felépítmény tömege, súlypontja és fogyasztása módosítja a mozgást és az üzemidőt. Ezért a teljes alapplatform-adatlapot külön referenciafejezetben közöljük.
Gyártó: AGIBOT. A platformadatok a hivatkozott gyártói dokumentációból származnak; a forgalmazói képek konfigurációs szemléltetések. Az egyedi megoldáscsomagokhoz a hivatkozás az alapplatformot mutatja be.
NT SYS · AGIBOT ROBOTIKA
Beszéljünk a feladatról.
Segítünk összeállítani a megfelelő modellt, felszereltséget és szolgáltatásokat.